CONTACTEER ONS
Het robot-CATALOGUS wordt naar uw mailbox verzonden onmiddellijk na uw indiening.
INDIENEN
Luchthaventerminals, concourses, gategebieden, bagagehallen en back-of-house zones vormen een zeer dynamische en veeleisende omgeving voor facilitair beheer. Met continue passagiersstromen, wisselende vloertypes en strikte operationele schema's wordt de druk op schoonmaakteams steeds groter. Op de wereldwijde markt in Europa, de Verenigde Staten en Azië neemt de adoptie van geautomatiseerde vloerverzorging gestaag toe. Zeker met de specifieke nadruk op Nederlandse en Europese luchthavens, waar efficiëntie en hoge loonkosten een grote rol spelen, vormt automatisering een logische stap. Facilitair managers staan voor de uitdaging om systemen te selecteren die betrouwbaar presteren te midden van reizigers, bagagekarren en retaildisplays, zonder de 24/7-operatie te verstoren.
Bij het opbouwen van een vergelijkingskader voor deze technologie is de navigatie- en routeplanningsarchitectuur een primaire factor. In overzichtelijke, statische omgevingen zoals back-of-house gangen kan handmatige route-opname, oftewel teach-and-repeat, zeer effectief zijn. De operator rijdt de route eenmalig voor, waarna de machine dit traject nauwkeurig herhaalt. Voor dynamische gebieden zoals vertrekhallen en terminalpleinen is autonome SLAM-kartering (Simultaneous Localization and Mapping) met dynamische padplanning vaak passender. Deze systemen berekenen real-time nieuwe routes wanneer objecten of passagiers de doorgang blokkeren. Omdat navigatiesystemen veelal vertrouwen op camera's, kaartopbouw en cloudgegevensverwerking, is het voor Europese luchthavens van cruciaal belang om vóór implementatie te verifiëren of de gegevensverwerking voldoet aan de GDPR/AVG-richtlijnen.
Een tweede belangrijke parameter is de operationele continuïteit en stroomvoorziening. Luchthavens die streven naar een vrijwel ononderbroken inzet tijdens drukke dagdiensten, kiezen vaak voor systemen met verwisselbare batterijen (hot-swapping). Hierdoor kan de robot na een korte wissel direct doorgaan met een volgende zware taak. Daartegenover staan de geautomatiseerde docking- en laadstations. Deze architectuur stelt de robot in staat om zelfstandig terug te keren naar een basisstation om op te laden, wat dit model uitermate geschikt maakt voor nachtelijke diensten of daluren waarbij minimale menselijke interactie gewenst is.
De derde factor betreft de systeemarchitectuur voor reiniging en oppervlakte-dekking. Voor uitgestrekte open harde vloeren, zoals bagagehallen en brede concourses, bieden grootschalige, gespecialiseerde schrobzuigsystemen een zeer hoge operationele efficiëntie. Deze machines beschikken over brede reinigingsdekken en aanzienlijke tankcapaciteiten om maximale vierkante meters te produceren. Voor gemengde zones, waaronder wachtruimtes bij gates en tapijtlounges, zijn compacte multimodale platforms relevanter. Deze systemen combineren functies in een wendbaar chassis en kunnen eenvoudig wisselen tussen taken om uiteenlopende vloeroppervlakken te onderhouden.
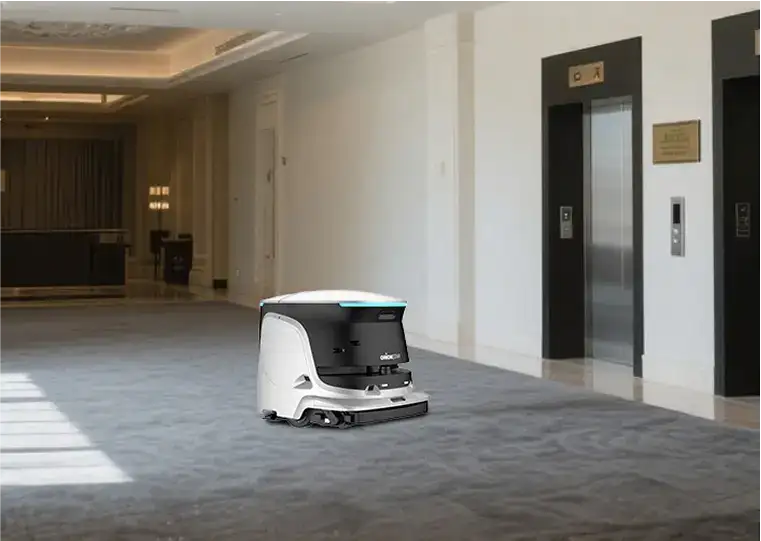
De CleaniBot S55 Pro is gepositioneerd voor grote commerciële binnenruimtes met wisselende vloertypes en een regelmatige aanwezigheid van publiek, waaronder luchthavens. Dit model richt zich op multimodale vloerzorg voor gemengde zones en ondersteunt functionaliteiten zoals harde-vloer-schrobben, stofzuigen, stofwissen en zelfreiniging binnen één platform. De machine navigeert via een sensorpakket met onder andere een LiDAR-sensor en een stereocamera voor klif- en trappenherkenning, wat resulteert in veilige padplanning rondom obstakels. Volgens fabrikantdata beschikt het systeem over een reinigingsbreedte van 550 mm op de hoofdborstel en behaalt het een efficiëntie tot 1.368 m²/u in de veeg-, stofzuig- en stofwismodi (Sweep & Vacuum, ECO Vacuum, Sweep, Vacuum & Mop, en Dust Mop), terwijl de schrobmodi (Scrubbing en Power Scrubbing) tot 1.197 m²/u bereiken. Dankzij een stille werking van 45 tot 55 dB onder laboratoriumomstandigheden is dit compacte systeem bijzonder geschikt voor overdagse reinigingstaken in publieke gategebieden.
De Avidbots Neo 2 is gepositioneerd als een volledig autonoom multi-toepassingsplatform, specifiek ontworpen voor zware commerciële inzet op locaties zoals luchthavens, magazijnen en productiehallen. De kern van dit systeem ligt in de AI-dynamische planning via het Avidbots Autonomy-systeem, dat real-time reageert op machine learning om complexe en drukke omgevingen te interpreteren. Het apparaat kan worden uitgerust met verwisselbare schijf- of cilindrische borstelkoppen met een breedte tot 822 mm. Deze architectuur ondersteunt een reinigingsefficiëntie tot 3.850 m²/u, volgens fabrikantdata. Om lange diensten te ondersteunen en de operationele continuïteit te borgen, maakt het systeem gebruik van verwisselbare batterijen, zodat facilitaire teams de machine vrijwel back-to-back kunnen inzetten tijdens intensieve schoonmaakschema's.
Als een variatie op het bestaande platform is de Avidbots Neo 2W specifiek gepositioneerd als een breed-dekkingsvariant voor uitgestrekte, open ruimtes zoals grote luchthaven-concourses en uitgestrekte bagagehallen. Dit model behoudt de autonome schrobbasis van de reguliere Neo 2, maar is geoptimaliseerd voor dynamische en onvoorspelbare industriële en commerciële omgevingen. Het systeem integreert Advanced Obstacle Detection, waardoor het adequaat reageert op verplaatsbare objecten en onregelmatigheden die veel voorkomen in logistieke back-of-house zones. Bovendien ondersteunt een bulknavigatiefunctie de machine bij het verwerken van vaak veranderende plattegronden, wat bijdraagt aan een stabiele route-uitvoering in zones waar tijdelijke opslag of veranderende bagagestromen de omgeving beïnvloeden.
De LionsBot R3 Scrub Pro is primair ontworpen met een compact formaat voor krappe en obstakelrijke ruimtes binnen luchthaventerminals, zoals dichtbevolkte gategebieden, smalle gangen en retailzones. Deze robotische vloerschrobber biedt een hoge taakflexibiliteit voor omgevingen waar grotere machines niet kunnen navigeren. Het ontwerp biedt een aanpasbare reinigingsbreedte variërend van 366 mm zonder zijborstel tot 682 mm wanneer de zijborstel is geactiveerd. Volgens fabrikantdata levert de machine een gerichte borsteldruk tot 7 kg voor effectieve vuilverwijdering op harde vloeren. Om de autonomie in complexe omgevingen te ondersteunen, kan de machine worden uitgerust met een optionele 3D LiDAR-module die helpt bij het verfijnen van de obstakelvermijding en het plannen van het pad in nauwe doorgangen.
De Gausium Scrubber 75 is gepositioneerd als een grote-oppervlakte schrobzuigmachine, gericht op het autonoom onderhouden van uitgestrekte commerciële en logistieke harde vloeren in omgevingen zoals vliegvelden en magazijnen. Het systeem is specifiek ontworpen om de productiviteit te maximaliseren op uitgestrekte concourses. Een opvallend kenmerk is de integratie van Turnado-technologie in combinatie met een voorste borstelkop met offset, wat zorgt voor een effectieve rand-tot-randschrobbewerking dicht langs muren en obstakels. Het dek heeft een reinigingsbreedte van 750 mm. Om de autonomie tussen onderhoudsbeurten te verlengen, beschikt de machine over een intern viertraps waterrecyclingssysteem, wat het waterverbruik vermindert en de operationele tijdsduur per shift optimaliseert volgens fabrikantdata.
De Nilfisk Liberty SC50 is ontworpen als een autonome schrobzuigmachine voor betrouwbare hardevloerreiniging in middelgrote tot grote commerciële instellingen, waaronder luchthavens en winkelcentra. De positionering leunt sterk op de integratie van BrainOS-autonomie, dat fungeert als het besturingssysteem voor navigatie en routeplanning. Operators kunnen gebruikmaken van specifieke bedieningsmodi, waaronder de Fill-in modus voor automatische routeberekening binnen een afgebakend gebied, en de CopyCat modus voor het exact herhalen van een handmatig gereden traject. De machine werkt met een enkele schijfpad en biedt een reinigingsbreedte van 508 mm. Ter ondersteuning van veilige operaties rondom reizigers beschikt deze machine over een onafhankelijk dubbel veiligheidsgecertificeerd sensorsysteem, wat een belangrijk criterium is voor inzet in drukke openbare ruimtes.
Voortbouwend op de technologie van de SC50, is de Nilfisk Liberty SC60 gepositioneerd met een groter-dekkingsarchitectuur, ideaal voor de brede, open routes en aanzienlijke vierkante meters van grote luchthavens en logistieke centra. Deze machine is bedoeld voor omgevingen waar snelle dekking van massieve oppervlakken noodzakelijk is. Het schrobdek is aanzienlijk vergroot tot een 711 mm dubbele-schijfbreedte, wat de theoretische doorvoer per uur aanzienlijk verhoogt. Ook dit model deelt de uitgebreide BrainOS-veiligheidsstack voor navigatie en obstakeldetectie, waardoor grotere en zwaardere apparatuur op een verantwoorde manier kan worden ingezet in omgevingen waar veiligheidsmaatregelen en sensordekking van hoog niveau vereist zijn.
De Kärcher KIRA B 50 betreedt de markt met een sterke positionering als commerciële schrobzuigmachine voor veelzijdige binnentoepassingen, waaronder publieke transportknooppunten. De focus van dit ontwerp ligt op grondige mechanische reiniging, gefaciliteerd door het gebruik van dubbele cilindrische rollerborstels die effectief werken op diverse soorten harde vloeren. Dit wordt aangevuld door een zijborstel die specifiek is bedoeld voor randreiniging, waardoor handmatig nawerk langs plinten wordt verminderd. Voor de route-architectuur maakt het systeem primair gebruik van teach-in route-opname, wat inhoudt dat de machine vooraf ingestelde, door een operator gereden patronen autonoom uitvoert met behulp van ingebouwde sensoren voor omgevingsbewustzijn.
De Tennant T380 AMR is gepositioneerd voor het afhandelen van grote commerciële routes op locaties waar robuuste prestaties vereist zijn, zoals luchthavens, onderwijsvoorzieningen en grote winkellocaties. Ook dit model wordt aangedreven door de BrainOS-software, wat zorgt voor coherente en voorspelbare autonome navigatie. De robot observeert zijn omgeving via BrainOS-overlappende sensorlagen om de veiligheid en efficiëntie in dynamische gebieden te bewaken. De reiniging wordt uitgevoerd door een 500 mm enkele schijfborstel. Een functionele toevoeging aan dit platform is de handmatige ride-on mogelijkheid, wat operators de flexibiliteit biedt om zelf op de machine te stappen voor snelle verplaatsingen of het handmatig reinigen van sterk vervuilde uitzonderingsgebieden.
Bij de inkoop van commerciële schoonmaakrobots voor luchthavens dienen besluitvormers hun keuze direct te koppelen aan het geschetste vergelijkingskader. Voor terminalgebieden met wisselende passagiersstromen en complexe indelingen is een navigatiearchitectuur op basis van autonome SLAM-kartering een zeer geschikte keuze, terwijl teach-and-repeat effectief blijft voor vaste, rustige doorgangen. Als het operationele rooster vraagt om non-stop dekking gedurende piekmomenten, geniet een stroomvoorziening op basis van hot-swapping de voorkeur. Voor faciliteiten die focussen op nachtelijke of contactloze reinigingsprocessen is geautomatiseerde docking doelmatiger. Ten slotte dicteert de fysieke plattegrond de systeemarchitectuur; brede open bagagehallen vereisen de capaciteit van grootschalige gespecialiseerde schrobzuigsystemen, terwijl de compacte multimodale platforms optimaal presteren in krappe gategebieden en zones met wisselende vloersoorten.
Voor luchthavens met dagelijkse reinigingsbehoeften op grote harde vloeren ligt de terugverdientijd van een autonome schrobzuigrobot doorgaans tussen de 9 en 18 maanden. Grote, open omgevingen zoals luchthaventerminals en concourses vallen vaak in het snellere deel van dit spectrum, omdat de robots hier enorme oppervlaktes ononderbroken kunnen bewerken. De businesscase is gebaseerd op het vervangen van repetitief handmatig vloeronderhoud, berekend tegen de volledige loonkosten, minus de operationele kosten van de robot. Deze doorlopende kosten liggen over het algemeen rond de $4.000 tot $7.000 per jaar voor verbruiksartikelen, preventief onderhoud en beheer. Een praktijkvoorbeeld is de inzet van autonome Tennant-schrobmachines op Frankfurt Airport, waar miljoenen vierkante meters aan natuursteen efficiënt worden gereinigd. Dit toont aan hoe locaties met veel verkeer schaalvoordelen succesvol kunnen omzetten in een snelle rendementsverbetering op arbeidskosten.
De juiste inkoopstrategie hangt af van de financiële structuur en de interne capaciteit voor materieelbeheer van de luchthaven. Een directe aankoop levert op de lange termijn doorgaans de beste ROI op voor stabiele locaties met een eigen, gedisciplineerd facilitair team voor dagelijks onderhoud. Leasen of financieren behoudt de liquiditeit en zorgt voor voorspelbare maandlasten, al worden service en reparaties hierbij vaak apart gefactureerd, waardoor het risico op ongeplande stilstand bij de luchthaven blijft. Een Robot-as-a-Service (RaaS) model combineert hardware, software, preventief onderhoud en storingsopvolging in één operationele kostenpost. Dit is een aantrekkelijke optie voor facilitaire teams die de voorkeur geven aan prestatiegaranties en één verantwoordelijke partner, in plaats van zelf eigenaar te zijn van de apparatuur.
Autonome schoonmaakrobots worden primair ingezet om schoonmaakteams te ondersteunen, niet om ze volledig te vervangen. Door de repetitieve taak van het grote vloeronderhoud te automatiseren, kan het facilitaire personeel worden ingezet voor werkzaamheden die meer waarde toevoegen. Dit omvat gerichte vlekverwijdering, dieptereiniging en het zorgvuldig reinigen van veelgebruikte contactoppervlakken in gategebieden of toiletgroepen. Voor 24/7-operaties op luchthavens worden deze robots vaak ingepland tijdens daluren of nachtelijke diensten, wanneer de passagiersstromen minimaal zijn en de loonkosten het hoogst. Dit helpt om verstoringen in de terminal te minimaliseren en genereert via de bijbehorende software tevens digitale, tijdgestempelde logboeken die dienen als objectief bewijs van de uitgevoerde reinigingstaken.
De veiligheid van schoonmaakrobots wordt gewaarborgd door complexe sensortechnologie en industriële certificeringen. De OrionStar CleaniBot S55 Pro is uitgerust met 15 sensoren voor 360° veiligheidsdekking. Dit systeem combineert een LiDAR-sensor, een stereocamera voor klif- en trappenherkenning, ultrasone sensoren en lijnlasers voor slimme obstakelvermijding en wandreiniging, aangevuld met een fysieke noodstopknop. Ook concurrenten in deze sector maken gebruik van vergelijkbare, gelaagde veiligheidssystemen. Zo is de Nilfisk Liberty SC50 uitgerust met een onafhankelijk dubbel veiligheidsgecertificeerd sensorsysteem en geregistreerd volgens de veiligheidsnorm CSA/ANSI C22.2 No. 336-17. Wereldwijd wordt ook de IEC 63327 norm gehanteerd voor obstakeldetectie en remafstand. Besluitvormers dienen altijd onafhankelijke veiligheidsdocumentatie op te vragen om te garanderen dat de robot gecertificeerd is voor inzet in openbare ruimtes binnen hun regio.
Luchthavens kennen sterk uiteenlopende zones, van uitgestrekte bagagehallen tot smallere doorgangen en retailgebieden. De CleaniBot S55 Pro is ontworpen voor grote commerciële binnenruimtes, met een kaartcapaciteit tot 10.000 m², afhankelijk van de complexiteit van de omgevingslay-out, en een reinigingsbreedte van 550 mm. De theoretische efficiëntie ligt op 1.197 m²/u tijdens het schrobben en 1.368 m²/u in de veeg-, stofzuig- en stofwismodi. De inzetbaarheid hangt af van het gekozen programma: harde vloeren schrobben kan tot 4,5 uur op één lading, terwijl de stillere ECO Vacuum- en Dust Mop-modi (met geluidsniveaus tot 45 dB) respectievelijk 19,5 en 28 uur meegaan onder optimale laboratoriumomstandigheden, wat ideaal is voor lange onderhoudsdiensten. De robot vereist een minimale doorgangsbreedte van 700 mm en kan obstakels tot 20 mm overbruggen. Voor zeer smalle instapslurven, hellingen van meer dan 6 graden of afval groter dan 3 cm blijft handmatige reiniging echter noodzakelijk.
Luchthavenrobots maken gebruik van Wi-Fi of mobiele datanetwerken (zoals 4G) om facilitaire teams in staat te stellen routes op afstand te plannen en prestaties te monitoren. De CleaniBot S55 Pro ondersteunt dergelijke connectiviteit na autorisatie binnen het lokale IT-beleid, wat implementatie op afstand, cloudgebaseerd onderhoud, rapportages en veilige Over-The-Air (OTA) software-updates mogelijk maakt. Andere systemen in de markt, zoals het Avidbots Command Center of het BrainOS-platform van Tennant en Nilfisk, bieden vergelijkbare fleetmanagementmogelijkheden. Gegevensbeveiliging is hierbij een kritieke factor, vooral in Europese luchthavens. Omdat deze robots beelden, omgevingsdata en telemetrie verzamelen via camera's en LiDAR voor navigatiedoeleinden, is een transparant privacybeleid vereist. Beheerders moeten verifiëren of de dataverwerking, opslaglocaties en bewaartermijnen in overeenstemming zijn met lokale privacywetgeving, zoals de AVG (GDPR).
Voetnoot: productspecificaties van derden zijn gebaseerd op openbare gegevens (tot, onder laboratoriumomstandigheden, volgens fabrikantdata) en kunnen afwijken; productnamen en handelsmerken zijn eigendom van hun respectieve eigenaren; als een product camera's, spraakopname, kaartopbouw of cloudgegevensverwerking gebruikt, moet de operator vóór implementatie nagaan of dit voldoet aan GDPR/AVG.