CONTACTEER ONS
Het robot-CATALOGUS wordt naar uw mailbox verzonden onmiddellijk na uw indiening.
INDIENEN
De Nederlandse fabrieksindustrie staat voor een aanzienlijke uitdaging: het verhogen van de productiecapaciteit terwijl er sprake is van een structureel tekort aan vakmensen. Hoewel de intentie om te automatiseren groot is, blijkt uit recent onderzoek dat implementatie vaak stagneert. Fabrieksoperations managers en logistiek coördinatoren zoeken naar oplossingen die de interne logistiek optimaliseren zonder dat dit leidt tot complexe programmeertrajecten of ingrijpende wijzigingen aan de bestaande infrastructuur.
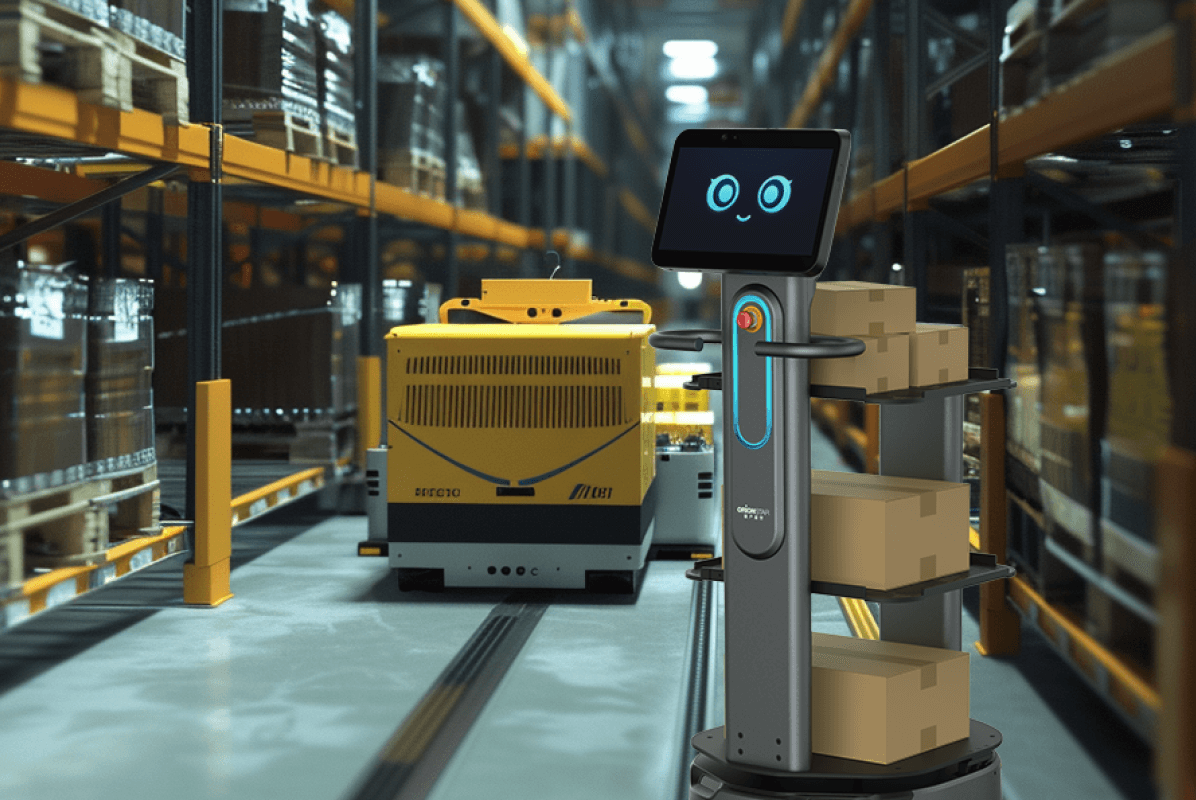
Binnen dit kader is de autonome mobiele robot een categorie die steeds vaker wordt geëvalueerd voor materiaaltransport. Deze gids analyseert de OrionStar CarryBot D150, een model uit de bredere OrionStar CarryBot-serie (die diverse modellen biedt voor uiteenlopende scenario's), om te bepalen in hoeverre dit systeem aansluit bij de operationele realiteit van moderne fabrieken.
Volgens branche-onderzoek overweegt 62% van de Nederlandse industriële bedrijven robotica als een primaire oplossing voor personeelstekorten. Toch blijft de automatiseringsgraad in de praktijk vaak steken onder de 40% van de totale werkzaamheden. De voornaamste barrières zijn de behoefte aan eenvoudigere bediening (31%), zorgen over kosten (28%) en moeizame integratie in bestaande processen (24%).
In fabrieken is het transport tussen grondstoffenmagazijnen, assemblagelijnen en eindproductmagazijnen traditioneel een arbeidsintensief proces. Werknemers besteden kostbare tijd aan het handmatig verplaatsen van karren door drukke tussenzone gangen. De CarryBot D150 automatiseert routinematige verplaatsingen en lost deze knelpunten direct op. Hierdoor kan het menselijk personeel worden ingezet voor taken met een hogere toegevoegde waarde, zoals kwaliteitscontrole of complexe assemblage.
De CarryBot D150 is ontworpen voor discrete productieomgevingen en biedt specifieke functionaliteiten die inspelen op de hierboven genoemde integratiebarrières.
Een traditionele AGV (Automated Guided Vehicle) vereist vaak fysieke infrastructuuraanpassingen zoals magnetische tapes, wat de initiële implementatietijd kan verlengen en de flexibiliteit bij lay-outwijzigingen kan beperken. De D150 integreert VSLAM 2.0 (Visual Simultaneous Localization and Mapping). Dit betekent dat de robot navigeert op basis van de natuurlijke omgeving met behulp van een LiDAR-sensor, dieptecamera's en panoramische camera's.
Voor productie-engineers betekent dit dat de initiële implementatietijd aanzienlijk wordt verkort—volgens opgaven van de fabrikant kan een basisinzet al binnen één dag worden gerealiseerd. Bovendien hoeft de fabrieksindeling niet rigide te blijven; wanneer een productieatelier wordt gereorganiseerd, kan de robot zijn plattegrond zonder fysieke ingrepen aanpassen.
Een typische fabriek kenmerkt zich door gemengd verkeer van mensen, vorkheftrucks en andere machines. Om veilig te functioneren in laadperrons en smalle tussenzone gangen, is de D150 uitgerust met een 5-laags veiligheidssysteem, waaronder obstakeldetectie via LiDAR, drie dieptecamera's, botsingssensoren en een fysieke noodstopknop.
De robot heeft een minimale doorgangsbreedte van slechts 65 cm nodig en navigeert met een nauwkeurigheid van 1 cm. Daarnaast kan het systeem probleemloos drempels tot 10 mm en groeven tot 30 mm overbruggen. Dit maakt de inzet in complexe omgevingen, waar ruimte schaars is, realistisch.
Binnen één faciliteit variëren de logistieke behoeften sterk. De D150 ondersteunt een nettolaadvermogen tot 150 kg en is beschikbaar in drie hardwareconfiguraties:
Het evalueren van de Return on Investment (ROI) hangt sterk af van de specifieke toepassing, maar sectorbrede casestudies bieden een referentiekader. Uit een vergelijkende analyse van AMR-implementaties door integrators (volgens een kostenvergelijking gerapporteerd door PULSE Integration via de Association for Advancing Automation) blijkt dat een AMR in bepaalde scenario's slechts zo'n 20% van de operationele kosten van een vergelijkbare vorkheftruck met chauffeur vertegenwoordigt. In een andere casestudy in een batterijfabriek (gepubliceerd door de International Federation of Robotics) resulteerde de inzet van mobiele robots in het overbodig maken van acht handmatige transportkarren en een aanzienlijke kostenbesparing.
De CarryBot D150 ondersteunt deze efficiëntieslag met een batterijduur van maximaal 12 uur (getest onder ideale omstandigheden met een belasting van 100 kg op een marmeren/gladde vloer; werkelijke accuduur varieert afhankelijk van lading en ondergrond) en een laadtijd van 4,5 uur. Het systeem keert autonoom terug naar het laadstation bij een lage batterijspanning, wat de operationele continuïteit waarborgt. OrionStar stelt dat het automatiseren van deze materiaalstromen de arbeidsintensiteit voor logistiek medewerkers tot 80% kan reduceren, wat een directe en effectieve oplossing biedt voor het heersende tekort aan vakmensen op de Nederlandse arbeidsmarkt en een snelle Return on Investment (ROI) ondersteunt.
Om de volledige waarde uit een robot te halen, moet deze kunnen communiceren met de rest van de fabriek. De D150 draait op RobotOS (gebaseerd op Android 9.0) en beschikt over meer dan 500 open API's. Dit faciliteert integratie met bestaande WMS- en MES-systemen, wat essentieel is voor automatische taaktoewijzing, bufferbeheer en realtime statusrapportages.
Belangrijke compliance-notitie: Aangezien de D150 gebruikmaakt van een uitgebreide sensorsuite—inclusief LiDAR, dual panoramische camera's, infraroodcamera's en een 6-microfoon array voor steminteractie—zal de robot continu visuele en audiogegevens uit de werkomgeving verwerken. Fabrieksoperations managers en IT-afdelingen moeten strikt verifiëren of de gegevensopslag, cloud-connectiviteit en eventuele Over-The-Air (OTA) updates voldoen aan de eisen van de Algemene Verordening Gegevensbescherming (AVG). Het moet duidelijk zijn welke (persoons)gegevens lokaal blijven, welke naar servers worden gestuurd, en hoe deze worden beveiligd.
Disclaimer: De koper is verantwoordelijk voor de AVG-naleving op de werkvloer, inclusief het informeren van werknemers. OrionStar's systeem ondersteunt lokale gegevensverwerking voor navigatie om cloud-afhankelijkheid en privacyrisico's te minimaliseren.
Hoe gaat het systeem om met netwerkproblemen in de fabriek? De CarryBot-software biedt offline functionaliteit. In zones zoals zwaarbewaakte productieateliers met instabiele wifi (of 4G-dekking), kan de robot zijn lokale navigatie- en transporttaken onafhankelijk blijven uitvoeren (hoewel realtime statusupdates naar het WMS tijdelijk kunnen pauzeren totdat de verbinding is hersteld).
Hoe verschilt een industriële mobiele robot zoals deze van een vloot vorkheftrucks qua verkeersbeheer? Waar menselijke chauffeurs visueel communiceren, maken meerdere CarryBots gebruik van voorgeprogrammeerde prioriteitsregels. Wanneer robots elkaar naderen op kruispunten, vermijden ze elkaar autonoom op basis van hun toegewezen nummers, wat bottlenecks in smalle gangpaden voorkomt zonder menselijke interventie.
Is de robot zelfstandig in staat om met deuren of liften te communiceren? Via de open API-architectuur kan de D150 door systeemintegrators worden gekoppeld aan de infrastructuur van de fabriek, zoals automatische roldeuren en liften, waardoor cross-zone transport tussen bijvoorbeeld het laadperron en verschillende productieverdiepingen mogelijk wordt.