CONTACTEER ONS
Het robot-CATALOGUS wordt naar uw mailbox verzonden onmiddellijk na uw indiening.
INDIENEN
In de dynamische omgeving van hedendaagse productiefabrieken is een continue en efficiënte materiaalstroom essentieel voor het handhaven van een hoge operationele productiviteit. Of het nu gaat om de tijdige bevoorrading van montagelijnen, zorgvuldige componentendistributie, betrouwbare grondstoflevering of de algemene materiaaloverdracht tussen zones in fabrieken, logistieke haperingen kunnen leiden tot aanzienlijke vertragingen en kostbare stilstand. Traditionele methoden die sterk leunen op manuele verplaatsingen of gebonden zijn aan vaste infrastructuur zoals transportbanden en oudere generaties draadgeleide voertuigen, blijken in de praktijk vaak onvoldoende wendbaar om adequaat in te spelen op veranderende productiecycli en wisselende fabriekslay-outs.
Om deze intralogistieke knelpunten effectief op te lossen, integreren steeds meer industriële faciliteiten slimme en adaptieve automatiseringsoplossingen. In dit artikel analyseren we verschillende vooraanstaande platformen binnen de markt voor mobiele fabriekslogistiek. We bestuderen in detail hun specifieke navigatietechnieken, de ondersteunde laadcapaciteiten in algemene categorieën en hun inpasbaarheid in complexe industriële omgevingen, zodat besluitvormers een weloverwogen keuze kunnen maken voor apparatuur die naadloos aansluit bij hun specifieke productieprocessen en infrastructuur.
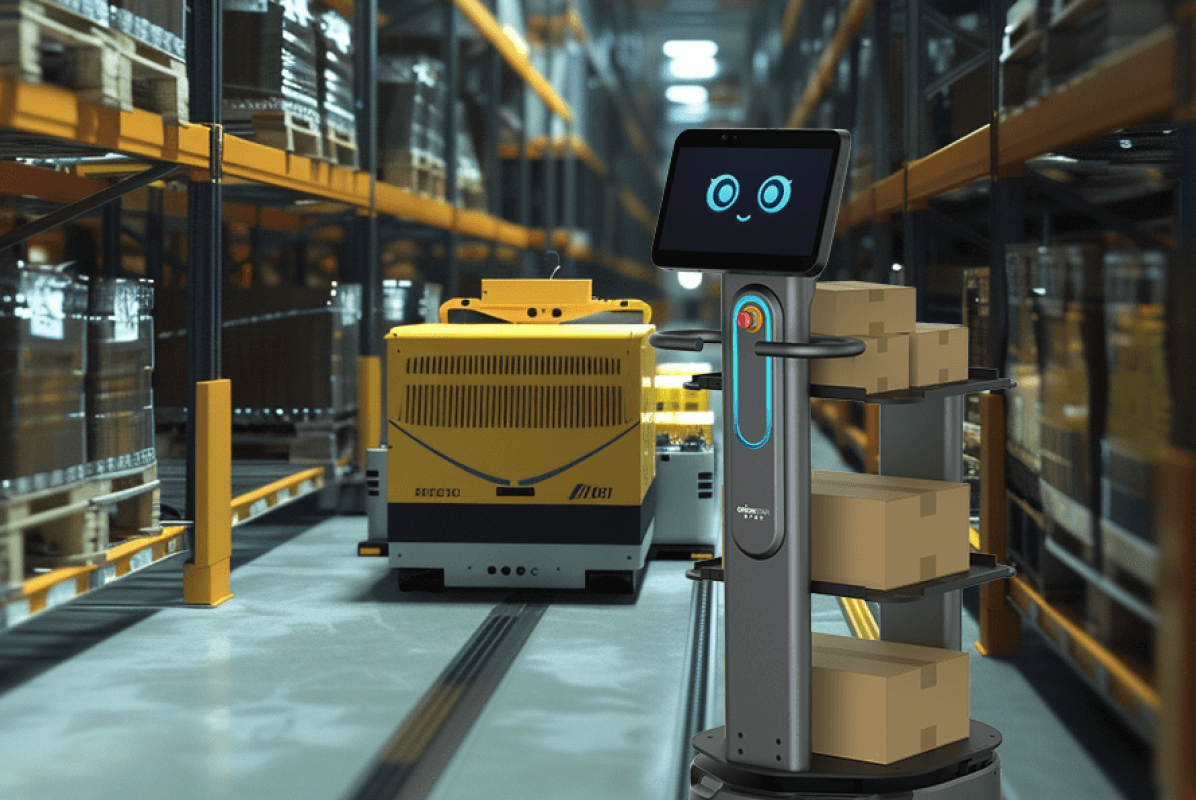
De OrionStar CarryBot D150 is ontwikkeld als een uiterst wendbare logistieke oplossing voor onder meer productiefabrieken, micro-fulfillment centers en discrete productieomgevingen. Binnen de nuttige lastcategorie van de klasse rond de honderdvijftig kilogram biedt dit platform robuuste ondersteuning voor uiteenlopende taken, zoals een gestructureerde componentendistributie langs actieve montagelijnen en een efficiënte grondstoflevering vanuit centrale magazijnen. Het systeem onderscheidt zich door de toepassing van geavanceerde VSLAM-navigatietechnologie, dieptecamera's en lidar, waardoor het voertuig de omgeving in real-time in kaart brengt en accuraat navigeert zonder dat er fysieke markeringen, vloertapes of ingrijpende aanpassingen aan de infrastructuur van het gebouw vereist zijn.
Wat de fysieke en softwarematige integratie aangaat, is de CarryBot D150 beschikbaar in drie doelgerichte configuraties: een standaard vlak basisplatform, een model uitgerust met meerdere trays en een variant met een geïntegreerd schap, wat hem breed inzetbaar maakt voor uiteenlopende vormen van materiaaloverdracht tussen zones in fabrieken. Bij de evaluatie van de samenwerking tussen meerdere robots en de prestaties van het fleet management-systeem voor dit specifieke product, levert de OrionStar-software een mechanisme waarbij meerdere voertuigen kruispunten volkomen autonoom kunnen passeren op basis van ingestelde prioriteitsregels, wat directe menselijke sturing minimaliseert. Daarnaast levert de krachtige batterij uitgebreide operationele uren, terwijl het op Android gebaseerde besturingssysteem met honderden open API's uitgebreide ruimte biedt voor diepgaande integratie in reeds bestaande digitale fabriekssystemen en offline controle in zones met slechte netwerkverbindingen.
De Mobile Industrial Robots MiR250 is sterk geoptimaliseerd voor wendbaarheid en compactheid binnen veeleisende industriële faciliteiten en productiefabrieken. Gepositioneerd in de nuttige lastcategorie van de klasse rond de tweehonderdvijftig kilogram, is dit voertuig ontworpen met een opvallend kleine voetafdruk en een zeer laag profiel. Deze fysieke eigenschappen maken het mogelijk dat de robot soepel onder veelvoorkomende werkbanken, lopende banden en andere fabrieksinfrastructuur kan doorrijden, wat een aanzienlijk voordeel biedt bij de materiaaloverdracht tussen zones in fabrieken en in smalle corridors. De modulariteit staat centraal bij dit ontwerp, aangezien dezelfde basisrobot via diverse topmodules eenvoudig kan worden getransformeerd voor het tillen van rekken of het trekken van materiaalwagens.
Voor veilige verplaatsingen vertrouwt dit model op laserscanners en driedimensionale camera's om obstakels boven de grond te detecteren en dynamisch te ontwijken. Wanneer we de samenwerking tussen meerdere robots en de prestaties van het fleet management-systeem voor dit platform analyseren, fungeert de MiR Fleet-software als een centraal commandocentrum voor de gehele vloot. Dit systeem biedt functionaliteiten zoals gecentraliseerde taakverdeling, intelligent verkeersbeheer en REST-API ondersteuning, waarmee de acties van de voertuigen tijdens de grondstoflevering en componentendistributie zorgvuldig kunnen worden afgestemd op signalen vanuit de overkoepelende fabriekssoftware.
De OTTO 100 is specifiek ontworpen om robuuste en wendbare logistiek te verzorgen in omgevingen waar intensieve interactie tussen mensen en transportmiddelen plaatsvindt. Vallend in de nuttige lastcategorie van de klasse rond de honderd kilogram, wordt dit systeem veelvuldig toegepast voor snelle lijnlevering en het verplaatsen van halffabricaten over drukke werkvloeren in productiefabrieken. Een bijzonder mechanisch element van deze variant is de geïntegreerde hefmodule, die specifiek is bedoeld om naadloos aan te sluiten onder standaard materiaalkarren. Hierdoor zijn productiefaciliteiten in staat hun bestaande karrenpark te behouden, wat de drempel voor het automatiseren van de componentendistributie aanzienlijk verlaagt.
De sturing van het voertuig gebeurt via de OTTO Autonomy-software, die laserscanners benut om veilige routes te plannen in een dynamisch veranderende omgeving met voetgangers en heftrucks. Bij het beoordelen van de samenwerking tussen meerdere robots en de prestaties van het fleet management-systeem voor dit product, steunt men op de OTTO Fleet Manager voor de orchestratie. Dit platform regisseert complexe verkeersstromen en de toewijzing van missies binnen gemengde vloten, waardoor opdrachten voor materiaaloverdracht tussen zones in fabrieken accuraat kunnen worden gecoördineerd en geprioriteerd. Verder zijn deze voertuigen berekend op korte oplaadmomenten, wat ze goed inpasbaar maakt in fabrieken met meerdere productiediensten.
Hoewel het platform zijn oorsprong vindt in de logistieke afhandeling van e-commerce, heeft de LocusBot zich ontwikkeld tot een waardevolle partner voor de replenishment van montagelijnen en kleingoed-logistiek in productiefabrieken. Dit voertuig, behorend tot een lichtere nuttige lastcategorie, is gebouwd rond een sterke collaboratieve visie waarbij de robot doelgericht goederen rechtstreeks naar de operator brengt of daarvan ontvangt. Deze benadering reduceert het aantal loopkilometers voor fabrieksmedewerkers aanzienlijk en versnelt het tempo van de fijnmazige componentendistributie langs assemblagestations. De fysieke opbouw van het platform laat zich bovendien gemakkelijk indelen voor het sorteren en gelijktijdig vervoeren van diverse soorten kleine materialen en gereedschappen.
De aansturing van een groep van deze voertuigen vindt plaats via het AI-gestuurde LocusONE-platform. Wanneer de samenwerking tussen meerdere robots en de prestaties van het fleet management-systeem voor de LocusBot in ogenschouw worden genomen, valt op dat de software in staat is om sterk overlappende taken, zoals het afleveren van verse grondstoflevering en het direct weer meenemen van overbodig materiaal, dynamisch af te wisselen op basis van de actuele locatie van de robot in de hal. De meertalige, intuïtieve interface op het apparaat zelf zorgt er daarnaast voor dat medewerkers langs de montagelijnen zeer vlot en zonder uitgebreide training met het systeem kunnen werken tijdens de dagelijkse materiaaloverdracht tussen zones in fabrieken.
Het platform van Fetch Robotics, met name uit de Freight-serie, bestrijkt diverse logistieke behoeftes dankzij modellen die variëren van de nuttige lastcategorie in de klasse rond de honderd kilogram tot varianten voor robuuster werk in de klasse rond de vijfhonderd kilogram. Binnen de context van productiefabrieken is met name de integratie van de Roller Topper-module buitengewoon relevant. Deze gemotoriseerde rollenbaan, gepositioneerd op het basischassis, is specifiek ontworpen om een vloeiende fysieke verbinding te maken met de bestaande transportbanden in een faciliteit. Hierdoor wordt een volledig geautomatiseerde materiaaloverdracht tussen zones in fabrieken mogelijk, waarbij bakken of dozen zonder menselijke handelingen rechtstreeks van een lopende band op de robot worden overgerold voor verdere verwerking of componentendistributie.
De voertuigen navigeren door de ruimtes met behulp van zowel lasersensoren als driedimensionale cameratechnologie, wat resulteert in betrouwbare prestaties in complexe ruimtes. Kijkend naar de specifieke benadering van de samenwerking tussen meerdere robots en de prestaties van het fleet management-systeem, functioneert de Fetch-hardware onder het FetchCore-platform, dat uitblinkt in het via de cloud beheren van de vloot en het toewijzen van ritten. In dit ecosysteem speelt de koppeling via IoT-modules tevens een grote rol, zodat de voertuigen hun aankomst kunnen synchroniseren met productielijnelementen, waardoor het proces van volautomatische grondstoflevering van begin tot eind soepel verloopt.
Het structureel verbeteren van het interne materiaaltransport in een industriële setting vereist een zorgvuldige afweging van de bestaande ruimtelijke en operationele factoren. Oplossingen die gebruikmaken van modulaire hef- of rollensystemen blijken buitengewoon waardevol wanneer directe fysieke overdracht met bestaande transportbanden of materiaalwagens noodzakelijk is. Tegelijkertijd bieden robuuste systemen met geavanceerde visuele navigatie en een aanzienlijke laadcapaciteit op een compacte voetafdruk enorme flexibiliteit voor faciliteiten die behoefte hebben aan snelle inzetbaarheid zonder dat men de fabrieksinfrastructuur hoeft aan te passen. Het is daarbij cruciaal te beseffen dat de manieren waarop de samenwerking tussen meerdere robots en de prestaties van het fleet management-systeem zijn ingericht, per aanbieder fundamenteel kunnen verschillen in architectuur en netwerkafhankelijkheid.
Voordat u definitief overgaat tot de selectie van een systeem voor de materiaaloverdracht tussen zones in fabrieken, luidt het advies om eerst de vereiste nuttige lastcategorieën in algemene termen gedetailleerd in kaart te brengen, in plaats van uitsluitend te focussen op absolute piekbelastingen. Beoordeel daarnaast streng op omgevingsvariabelen zoals de breedte van doorgangen, vloerovergangen en de intensiteit van de interactie met het personeel rondom de montagelijnen. Het uitvoeren van een proefplaatsing in uw eigen faciliteit blijft de meest doeltreffende manier om niet alleen de navigatieveiligheid in de praktijk te toetsen, maar ook om te verzekeren dat de gekozen logistieke vloot daadwerkelijk de efficiëntie levert die nodig is om uw productieambities te ondersteunen.
Volgens openbare branchegegevens bereiken de meeste AMR-projecten in productieomgevingen volledige terugverdientijd binnen 1 tot 3 jaar wanneer de processen voorheen handmatig waren, en veel eerste uitrol van 15 tot 30 eenheden haalt dit binnen 18 tot 24 maanden afhankelijk van de vervangen loonkosten en de ploegendienstbenutting (bronnen: KNAPP Insights, MiR Blog, Locus Robotics, Associated Solutions). De berekening combineert de totale investering (hardware, integratie, opleiding) met de jaarlijkse netto baten (loonkostenverlaging, productiviteitswinst, minder fysieke belasting). Voor een bestaande fabriek zonder eerdere AMR-infrastructuur is een bandbreedte van 18 tot 30 maanden realistisch.
De gangbare modellen die fabrikanten en integratoren in 2024–2025 aanbieden zijn directe aankoop (CAPEX), operationele leasing en "Robots-as-a-Service" (RaaS) met een maandelijks bedrag per robot inclusief hardware, software en support. RaaS is vooral gedocumenteerd bij Locus Robotics en past bij fabrieken die een hoge initiële CapEx willen vermijden; directe aankoop blijft dominant bij duurzaam geïnstalleerde vloten. De concrete voorwaarden (looptijd, SLA, onderhoud, software-updates) variëren per land en integrator en moeten per geval worden onderhandeld.
De TCO omvat hardware-aanschaf, integratie (API MES/WMS, transportbanden, liften), preventief en correctief onderhoud, energie, doorlopende opleiding en eventuele top-modules of accessoires. De grootste variabelen zijn software-integratie en onderhoud; daarom moet een regel-voor-regel detail van de leverancier worden gevraagd. Openbare vergelijkingscijfers zijn beperkt en elk productiescenario (nuttige-lastklasse, vlootgrootte, ruimtebeperkingen) leidt tot een andere TCO — er bestaat geen eenduidige branchereferentie.
De gebruikelijke openbare segmentatie onderscheidt: klasse ≤ 80 kg (cobot, kleine onderdelen, kitting), klasse ~100–150 kg (componentenbakken, kleine subassemblies, gereedschap), klasse ~250–272 kg (assemblage-subassemblies, zwaardere bakken), klasse ~500 kg en meer (pallets, zware lasten). De keuze hangt af van het werkelijk aan de lijn gebruikte containmenttype en het meest voorkomende stukgewicht, niet alleen van het theoretische maximum. Een twee- tot vierweekse analyse van de fysieke stromen in de fabriek wordt aanbevolen voordat de klasse wordt vastgelegd.
Elke fabrikant heeft een eigen fleetmanagementplatform (MiR Fleet, OTTO Fleet Manager, LocusONE, FetchCore/Zebra) met verschillende mogelijkheden: missietoewijzing, verkeersmanagement op kruispunten, batterijbeheer, ERP/MES/WMS-integratie. Er mag niet worden aangenomen dat alle producten dezelfde functies bieden; multi-robotmogelijkheden, het maximum aantal georchestreerde AMRs en de latentie bij missietoewijzing moeten in een POC ter plaatse worden aangetoond. Voor een heterogene vloot moet de merkoverschrijdende compatibiliteit — doorgaans niet native — expliciet worden geverifieerd.
De gedocumenteerde kritieke punten zijn de minimale doorgansbreedte (sommige modellen passeren deuren vanaf 80 cm met gereduceerde beschermingsvelden, andere vereisen 1,5 m), het overwinnen van drempels en groeven, de koppeling met bestaande transportbanden (bijv. Roller Topper, hef-top-modules) en de kwaliteit van het industriële Wi-Fi. Een AMR met VSLAM/SLAM-navigatie zonder markeringen op de vloer vereenvoudigt de inbedrijfstelling ten opzichte van een draadgeleide AGV, die infrastructurele aanpassingen vereist. Een voorafgaande layoutstudie met de integrator wordt aanbevolen om ook de AVG-conformiteit voor kaart- en telemetriegegevens te valideren.
Disclaimer: De specificaties zijn gebaseerd op fabrikantgegevens onder gedefinieerde testomstandigheden. Aangezien AMR-systemen gebruikmaken van visuele sensoren (zoals dieptecamera's) en cloudgebaseerde mapping, is de eindgebruiker verantwoordelijk voor het uitvoeren van een Data Protection Impact Assessment (DPIA) en het waarborgen van naleving van de AVG/GDPR en lokale arbeidswetgeving omtrent privacy op de werkvloer voorafgaand aan ingebruikname.