CONTACTEER ONS
Het robot-CATALOGUS wordt naar uw mailbox verzonden onmiddellijk na uw indiening.
INDIENEN
Moderne industriële faciliteiten, productievloeren en magazijnen vereisen een hoge mate van flexibiliteit om concurrerend te blijven. De levering van grondstoffen, de distributie van componenten en het transport van eindproducten tussen verschillende zones in productieomgevingen vormen complexe logistieke uitdagingen. Traditionele transportsystemen en handmatige verplaatsingen schieten vaak tekort bij frequente lay-outwijzigingen en wisselende productievolumes. Het selecteren van een geschikte autonome mobiele robot helpt operators om deze materiaalstromen efficiënter in te richten zonder ingrijpende infrastructurele aanpassingen. Bij deze beslissing spelen laadvermogen-categorieën, navigatieflexibiliteit, systeemintegratie, veiligheid op de werkvloer en de benadering van vlootbeheer een doorslaggevende rol.
Om een weloverwogen keuze te maken, is het belangrijk om de specifieke prestaties van multi-robot samenwerking en fleet management systemen per product afzonderlijk te beoordelen. Waar de ene leverancier kiest voor centrale orkestratie via eigen software, biedt de andere decentrale prioriteitsregels of juist een zeer open architectuur voor maatwerkintegraties. Daarnaast moeten operators bij de inzet van camera's en cloud-diensten altijd rekening houden met lokale wetgeving rondom gegevensbescherming. In dit overzicht analyseren we de geschiktheid van diverse systemen voor industriële omgevingen, variërend van de middelzware klasse voor assemblagelijnen tot collaboratieve systemen voor lichte orderverwerking.
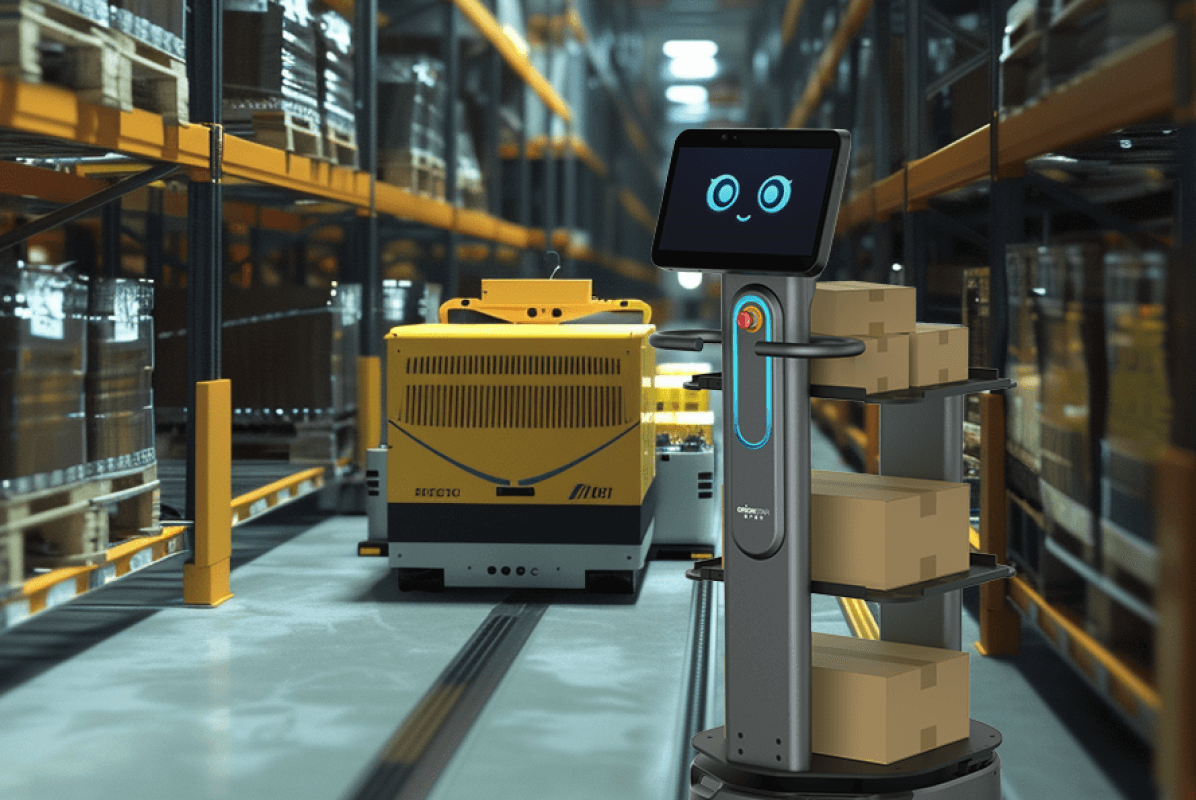
De OrionStar CarryBot D150 is specifiek gepositioneerd als een flexibele logistieke oplossing voor industriële faciliteiten en discrete productieomgevingen, zoals assemblagefabrieken en micro-fulfillment centers. Binnen de laadvermogen-categorie van de klasse ~150 kg biedt deze robot een netto capaciteit tot 150 kg, wat hem uitermate geschikt maakt voor het verplaatsen van middelzware componenten, halffabricaten en opslagbakken tussen werkzones. De hardware is beschikbaar in verschillende configuraties, waaronder een standaard vlak platform, een tray-model voor georganiseerde onderdelenlevering en een shelf-model. Volgens fabrikantgegevens bereikt de D150 een batterijduur tot twaalf uur onder laboratoriumomstandigheden, wat voldoende is voor doorlopende inzetbaarheid in een standaard productieshift.
Wat betreft besturing en navigatie onderscheidt de CarryBot D150 zich door een decentrale benadering van multi-robot samenwerking en een open systeemarchitectuur. De robot maakt gebruik van marker-vrije VSLAM+ navigatie, ondersteund door LiDAR en dieptecamera's, waardoor ingewikkelde vloermarkeringen overbodig zijn. De sensordata en visuele input van de CarryBot D150 worden primair lokaal (on-edge) verwerkt voor navigatiedoeleinden, wat de naleving van de strenge Europese privacywetgeving (GDPR) vereenvoudigt. In plaats van een zwaar gecentraliseerd verkeerslichtensysteem, handelen meerdere CarryBots kruispunten autonoom af door middel van vaste prioriteitsregels op basis van robotnummers. Voor systeemintegratie in bestaande productieomgevingen draait de vloot op het op Android 9.0 gebaseerde RobotOS, dat meer dan vijfhonderd vrije API's beschikbaar stelt. Hierdoor kunnen integrators het fleet-gedrag en de taakverdeling relatief eenvoudig koppelen aan lokale WMS- of MES-omgevingen, afgestemd op de specifieke materiaalverwerking tussen zones.
De Mobile Industrial Robots MiR250 richt zich sterk op een snelle terugverdientijd en heeft een aanzienlijke wereldwijde installatiebasis in licht- tot middelzwaar fabrieksvervoer. Dit model valt in de laadvermogen-categorie van de klasse ~250 kg en is ontworpen om een brede variëteit aan modulaire topmodules te ondersteunen via het MiR Go-ecosysteem. Hierdoor kan het basisplatform snel worden omgebouwd met hefmodules, rekken of transportbanden, wat het een veelzijdige keuze maakt voor productievloeren waar het type lading per productielijn kan verschillen. De toevoeging van een optionele ESD-variant maakt het systeem tevens relevant voor faciliteiten die gevoelige elektronische componenten verwerken.
De aanpak van vlootbeheer en multi-robot samenwerking bij de MiR250 steunt zwaar op het gecentraliseerde MiR Fleet-platform. Dit systeem neemt de volledige regie over de taakprioritering, het verkeersmanagement en de coördinatie tussen alle actieve robots in de faciliteit. Het orkestreert de routes centraal om knelpunten en botsingen te voorkomen, wat bijzonder effectief is in drukke fabrieksomgevingen met tientallen actieve eenheden. Integratie met ERP- of MES-systemen verloopt doorgaans via de REST API van het MiR Fleet-systeem, waardoor operators een uniform overzicht behouden over de gehele logistieke operatie en de levering van grondstoffen efficiënt kunnen inplannen.
De OTTO 100, onderdeel van het Rockwell Automation-portfolio, is een compact ontworpen robot die primair is ontwikkeld voor directe levering aan productielijnen en person-to-person workflows. Met een draagcapaciteit in de klasse ~150 kg (specifiek tot 100 kg volgens de datasheet) is deze robot gebouwd voor het vervoeren van gestapelde bakken en kleine subassemblies in omgevingen waar de ruimte beperkt is. Een opvallend kenmerk is het robuuste chassis dat bestand is tegen de dynamiek van zware industriële faciliteiten; het ontwerp houdt expliciet rekening met mogelijke lichte impact van handkarren en overig materieel. De geïntegreerde liftfunctie van ruim zestig millimeter stelt de robot in staat om soepel te koppelen met bestaande werktafels en lijnstations.
De multi-robot orkestratie van de OTTO 100 verloopt via de OTTO Fleet Manager, een bewezen centraal beheersysteem dat diepgaande verkeersregels en schaalbare taakverdeling faciliteert. Omdat OTTO Motors deel uitmaakt van een groter ecosysteem voor industriële automatisering, ligt de nadruk van het fleet management op een strakke integratie met bestaande PLC- en productiesystemen. De OTTO Fleet Manager analyseert continu de omgeving en wijst dynamisch taken toe aan de dichtstbijzijnde beschikbare robot, waarbij kruispunten en smalle gangpaden actief worden beheerd om stilstand te minimaliseren tijdens het transport van eindproducten.
De Locus Origin, in de markt veelal aangeduid als LocusBot, is ontworpen vanuit een fundamenteel ander logistiek concept, gericht op goods-to-person orderverwerking in magazijnen nabij productiefaciliteiten. Dit model opereert in de lichtste laadvermogen-categorie (klasse ~40 kg) en is speciaal ontwikkeld om samen te werken met menselijke operators tijdens picking-processen. De opbouw is smal en hoog, voorzien van een interactief scherm dat medewerkers instrueert over te picken componenten of dozen. Dit maakt het systeem zeer geschikt voor grote distributiecentra of onderdelenmagazijnen waar hoge volumes kleine items moeten worden verzameld, al is de geschiktheid voor zware materiaalverwerking tussen assemblagelijnen beperkt.
Op het gebied van vlootbeheer leunt de LocusBot volledig op het AI-gedreven LocusONE-platform, dat specifiek is ingericht voor massale multi-robot coördinatie in grote magazijnvloten. Dit fleet management systeem hanteert geavanceerde taakinterleaving, waarbij picking en replenishment continu en gelijktijdig worden geoptimaliseerd op basis van de locatie van medewerkers. Waar andere industriële robots zich richten op point-to-point verplaatsingen, orkestreert LocusONE voornamelijk clusters van opdrachten om loopafstanden van magazijnpersoneel te verkorten. De implementatie vereist integratie met het overkoepelende WMS om de volledige voordelen van dit gecentraliseerde taakbeheer te benutten.
De Fetch Robotics Roller Topper maakt deel uit van een bredere robotfamilie die gericht is op het overbruggen van de kloof tussen vaste infrastructuur en mobiel transport op de productievloer. Dit specifieke model, geplaatst in de laadvermogen-categorie van de klasse ~80 kg, is uitgerust met een geïntegreerde rollenband aan de bovenzijde. Hierdoor is de robot in staat om rechtstreeks te koppelen met vaste lopende banden, inductiestations van magazijnsystemen en end-of-line verpakkingsmachines. Het systeem is primair bedoeld voor het geautomatiseerd overdragen van kratten of kleine pallets in omgevingen waar het installeren van permanente transportbanden te veel ruimteverlies of inflexibiliteit zou opleveren.
Het beheer van deze systemen verloopt via FetchCore, een cloudgebaseerde fleet-software die de multi-robot missies en taakverdeling aanstuurt. Binnen dit platform ligt de nadruk op het creëren workflows en het monitoren van de apparatuur, waarbij robots taken ontvangen op basis van triggers uit externe systemen of geïntegreerde barcodescanners. FetchCore regelt de verkeersstromen en zorgt ervoor dat de robots op het juiste moment bij een transportband aankomen om een lading naadloos over te nemen. Dit vereist een strakke afstemming en een actieve netwerkverbinding om de missie-orkestratie tussen de fysieke conveyors en de autonome mobiele vloot synchroon te laten verlopen.
Bij de aanschaf van autonome mobiele oplossingen voor industriële faciliteiten dient de focus te liggen op de dagelijkse operationele vereisten en de mate van procesintegratie. Voor omgevingen met veel dynamiek en uiteenlopende middelzware ladingen, waar snelle inzetbaarheid en marker-vrije navigatie belangrijk zijn, biedt een systeem met decentrale prioriteitsregels en een open API-architectuur veel flexibiliteit. Wanneer de operatie vraagt om zeer gestructureerd transport van pallets of zwaardere assemblages via wisselende modules, is een systeem met een krachtig gecentraliseerd vlootbeheer en een divers topmodule-ecosysteem aan te bevelen. Voor omgevingen waar het laden en lossen volledig geautomatiseerd moet plaatsvinden via bestaande lopende banden, levert een gespecialiseerde rollenband-integratie de kortste implementatietijd.
Operators dienen de prestaties van het beoogde fleet management systeem altijd lokaal te valideren, aangezien de schaalbaarheid van de vloot in de praktijk sterk afhangt van de gekozen software-architectuur. Daarnaast blijft de veiligheid op de werkvloer, ondersteund door actieve 3D-camera's en sensoren, een cruciale inkoopfactor voor gedeelde ruimtes.
Voor AMR-implementaties in productie en magazijnen ligt de typische terugverdientijd tussen 12 en 36 maanden, afhankelijk van ploegendienst, ladingvolume en de mate van bestaande conveyorinfrastructuur die wordt vervangen. Fabrikanten claimen doorgaans een productiviteitsverbetering van 2-3x ten opzichte van handmatig transport, plus een cyclustijdverkorting en kostenreductie van circa 50%. De OrionStar CarryBot D150 positioneert zich op 2-3x productiviteit, 50% kortere cyclustijden, 50% lagere operationele kosten en 80% minder fysieke belasting voor operators. Voor een eerlijke calculatie moet u rekenen met hardware-investering, integratie-uren, fleet-softwarelicenties en onderhoud over een horizon van vijf tot zeven jaar.
De meeste AMR-leveranciers werden met drie hoofdmodellen: directe aanschaf (capex), robot-as-a-service (RaaS) met maandelijkse fee per robot, of een hybride leaseconstructie met servicecontract. Bij directe aanschaf ligt de eenmalige investering hoger, maar de doorlopende kosten zijn lager en de afschrijvingstermijn komt ten goede aan de eigen balans. Bij RaaS blijven onderhoud, software-updates en soms zelfs mapping-updates bij de leverancier, wat vooral voor middelgrote faciliteiten aantrekkelijk is. Voor industriële implementaties raden wij aan om SLA-afspraken over uptime (doel ≥98%), responstijden en reservedelen expliciet in het contract op te nemen, evenals een heldere data-eigendomsclausule in lijn met de AVG.
De TCO van een industriële AMR bestaat uit vijf hoofdbestanddelen: aanschafprijs van de hardware, integratie- en mapping-uren, fleet-softwarelicenties, preventief onderhoud, en energie- of laadinfrastructuur. Bij de OrionStar CarryBot D150 is een bijzonder korte integratietermijn van gemiddeld zeven dagen maatwerk mogelijk dankzij 500+ vrije API's, wat de initiële integratiekosten aanzienlijk drukt. Daarnaast moet u rekening houden met vervangingsaccu's (na circa drie jaar), firmware-updates, en eventuele uitbreiding van het Wi-Fi- of 4G-netwerk in de faciliteit. Een vuistregel is om 15-20% van de aanschafprijs per jaar te reserveren voor de lopende kosten over een horizon van vijf tot zeven jaar.
Voor industriële faciliteiten met onderdelen en halffabricaten tussen werkzones is een laadvermogen in de klasse 100-250 kg in de meeste gevallen voldoende, terwijl pallettransport hogere klassen vereist. De CarryBot D150 biedt tot 150 kg netto laadvermogen in drie configuraties (standaard, tray en shelf), met 30 kg per tray bij de tray-uitvoering. Op navigatievlak is een positioneringsnauwkeurigheid van circa 1 cm en VSLAM+ of SLAM-gebaseerde navigatie zonder fysieke markers standaard in deze categorie. Voor smalle productiegangen is een minimale doorgangsbreedte van 65 cm en drempel-/groefoverbrugging van 10-30 mm een belangrijke selectiecriterium, zodat de robot kan manoeuvreren in bestaande gangen zonder infrastructurele aanpassingen.
Multi-robot coördinatie bij industriële AMRs werkt via een fleet management software die taakverdeling, verkeersregeling en intersection avoidance centraal afhandelt, vergelijkbaar met verkeerslichten in een magazijn. Bij de CarryBot D150 verloopt de coördinatie volgens vaste robotnummer-prioriteitsregels, zodat meerdere robots elkaar autonoom ontwijken op kruispunten zonder menselijke tussenkomst. Concurrenten zoals OTTO Motors (OTTO Fleet Manager) en MiR (MiR Fleet) bieden vergelijkbare fleet-platformen met WMS/MES-koppeling en taakprioritering, maar de exacte functionaliteit, schaal en API-volwassenheid verschilt per leverancier. Voor een vlootgrootte vanaf circa vijf robots raden wij aan om de fleet-capaciteit en schaalbaarheid in een proefopstelling expliciet te valideren, aangezien niet alle platforms in de praktijk even soepel schalen boven de 20-30 robots.
Integratie met WMS/MES/ERP verloopt doorgaans via REST-API's of middleware, waarbij transportopdrachten als tasks worden aangeboden en statusupdates terugstromen naar het host-systeem. De CarryBot D150 ondersteunt dit via 500+ vrije API's op het RobotOS-platform (Android 9.0 basis), waardoor een gemiddelde maatwerkcyclus van zeven dagen haalbaar is voor typische factory- of warehouse-integraties. Op AVG-vlak moet u vooraf verifiëren welke persoonsgegevens worden verwerkt door de 3D-camera's, SLAM-mapping en cloud-fleet-services, of data buiten de EER wordt gehost, en of een verwerkersovereenkomst conform AVG artikel 28 beschikbaar is. Voor Duitsland gelden aanvullende verplichtingen onder BDSG, met name voor cameragebaseerde monitoring op de werkvloer; een eigen AVG-toets per locatie blijft dan ook verplicht vóór ingebruikname.
Derde partij productspecificaties zijn gebaseerd op openbare gegevens (tot, onder laboratoriumomstandigheden, volgens fabrikantgegevens) en kunnen afwijken. Productnamen en handelsmerken behoren toe aan hun respectievelijke eigenaren. Indien een product gebruikmaakt van camera's, spraakopname, mapping of cloud-gegevensverwerking, dient de exploitant vóór implementatie de naleving van de AVG (GDPR) te verifiëren.