CONTACTEER ONS
Het robot-CATALOGUS wordt naar uw mailbox verzonden onmiddellijk na uw indiening.
INDIENEN
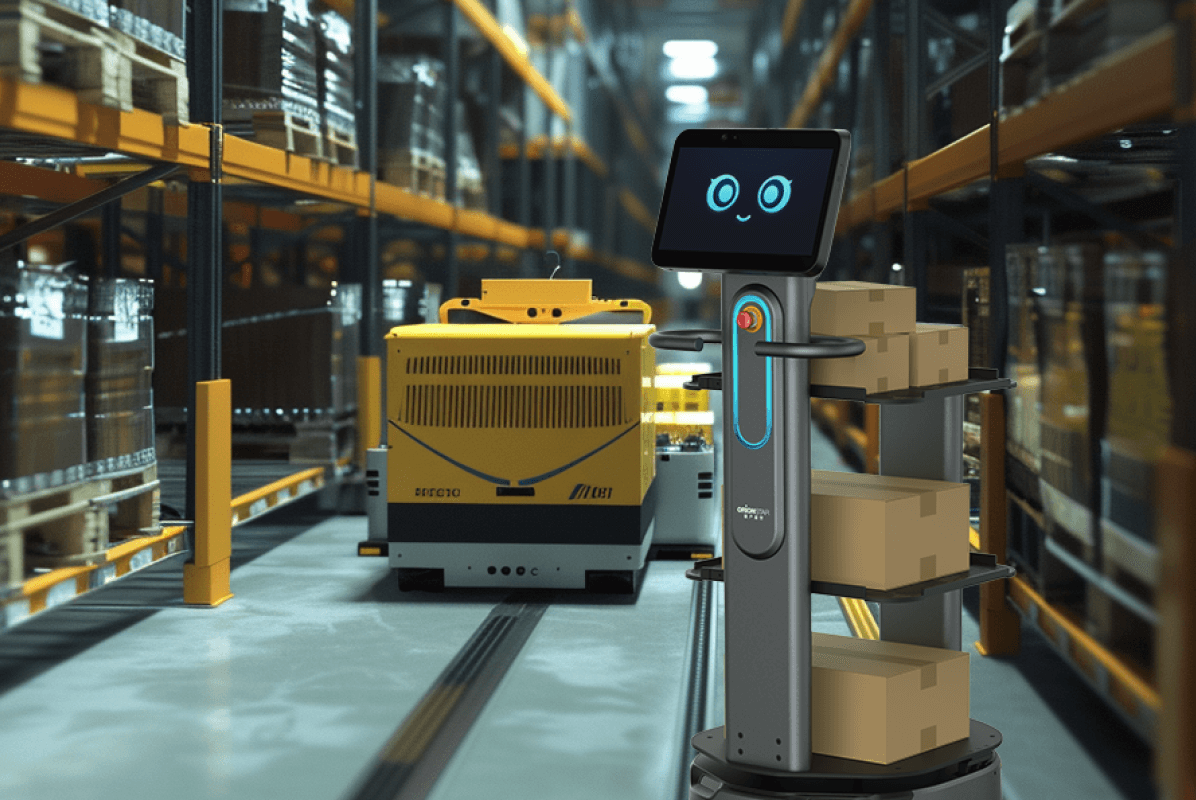
Productiefaciliteiten staan voor aanzienlijke logistieke uitdagingen bij het handhaven van een continue materiaalstroom. Het handmatig verplaatsen van grondstoffen naar montagelijnen, de distributie van componenten en het afvoeren van eindproducten leiden vaak tot vertragingen en ergonomische knelpunten op de productievloer. Bovendien vereisen moderne fabricageprocessen flexibiliteit, waarbij lay-outs van werkstations en opslagzones regelmatig veranderen. Het implementeren van een autonome mobiele robot biedt een oplossingsrichting voor deze uitdagingen door intern materiaaltransport te automatiseren zonder dat er fysieke aanpassingen aan het gebouw nodig zijn. Een succesvolle integratie vereist echter een zorgvuldige evaluatie van fysieke specificaties, navigatiemethoden en de manier waarop voertuigen onderling communiceren binnen een dynamische fabrieksomgeving.
Bij de selectie van de juiste apparatuur vormt de fysieke configuratie en de laadvermogensklasse het eerste beoordelingscriterium. In discrete productiefaciliteiten varieert het te verplaatsen materiaal aanzienlijk. Robots in de klasse van circa 100 tot 150 kg met een vaste of meervoudige opbouw zijn doorgaans ontworpen voor componentendistributie en line-side levering, waarbij operators materialen op ergonomische hoogte kunnen afnemen. Modellen met een laag profiel in de klasse van circa 250 kg zijn gebouwd om onder bestaande materiaalwagens te rijden voor het transporteren van work-in-progress. Voor het zware werk en de afvoer van eindproducten zijn voertuigen in de klasse van circa 500 kg en zwaarder, vaak uitgerust met actieve rollenbanen, het meest geschikt.
De navigatiearchitectuur en omgevingsadaptatie bepalen vervolgens hoe snel een systeem operationeel is. Visuele SLAM en multi-sensor fusie combineren dieptecamera's en panoramische visie om de omgeving dynamisch in kaart te brengen, waardoor het systeem structuren herkent zonder markeringen of infrastructuuraanpassingen. Dit is gunstig bij veranderende montagelijnen. Daartegenover staat 2D LiDAR-gebaseerde SLAM, waarbij laserscanners zich oriënteren op onveranderlijke referentiepunten zoals muren. Omdat veel van deze geavanceerde navigatiemethoden gebruikmaken van visuele data, omgevingsmapping of cloudgegevensverwerking, moeten exploitanten vóór de inzet altijd verifiëren of de systemen voldoen aan de toepasselijke regelgeving rondom gegevensbescherming.
Verder is de vlootsamenwerking en verkeerscoördinatie een cruciaal aspect, waarbij de prestaties per product afzonderlijk moeten worden beoordeeld. Sommige systemen vertrouwen op decentrale kruispuntcoördinatie, waarbij voertuigen lokaal onderhandelen op basis van prioriteitsregels zonder tussenkomst van een netwerk. Andere platformen maken gebruik van lokale, gecentraliseerde orkestratie via een on-premise server die proactief routes plant op basis van WMS-integraties. Daarnaast is er de cloud-gebaseerde dynamische sturing, die complexe workflows over meerdere faciliteiten beheert door middel van externe data-analyses. Deze coördinatie moet naadloos aansluiten op de gekozen laadstrategie, of dat nu draait om batterijen met een langdurige capaciteit voor volledige ploegendiensten of om strategisch verspreide snellaadstations voor hoogfrequente opportunity charging.
De OrionStar CarryBot D150 positioneert zich als een flexibele logistieke autonome mobiele robot gericht op discrete productiefaciliteiten en micro-fulfillment centers. Dit model is specifiek ontworpen voor uiteenlopende interne logistieke tasks, zoals de distributie van componenten langs montagelijnen, de levering van grondstoffen en het transport van gereed product. Om in te spelen op verschillende materiaalstromen, is het systeem beschikbaar in drie hardwareconfiguraties: een standaard vlak platform, een lade-model en een schap-model. Deze opbouw maakt het mogelijk om de fysieke interactie af te stemmen op de ergonomische behoeften van de operators op de productievloer, wat de integratie in bestaande werkprocessen versoepelt.
Op technisch vlak biedt de CarryBot D150 een laadvermogen tot 150 kg en een batterijduur tot 12 uur op een enkele lading, gemeten onder laboratoriumomstandigheden op een marmeren vloer. Het voertuig maakt gebruik van VSLAM+ navigatie met dubbele panoramische camera's, LiDAR en dieptecamera's, waardoor navigatie mogelijk is zonder fysieke markeringen in het gebouw. De samenwerking tussen meerdere robots verloopt via een decentraal systeem waarbij de voertuigen op kruispunten autonoom voorrangsregels toepassen. Het systeem beschikt over een 5-voudige veiligheidsbescherming en de planningssoftware ondersteunt offline besturing voor omgevingen met instabiele netwerken. Omdat het voertuig camera's en visuele mapping inzet voor locatiebepaling, is het voor Europese implementaties noodzakelijk om de configuratie te toetsen aan de AVG (GDPR) normen.
De Mobile Industrial Robots MiR250 is een wereldwijd gevestigde mobiele robot die primair wordt ingezet voor lichte tot middelzware fabriekslogistiek. Dit voertuig kenmerkt zich door een opvallend laag profiel, waardoor het in staat is om autonoom onder bestaande karren, rekken en subassemblages te manoeuvreren. Deze architectuur maakt het systeem bijzonder geschikt voor het verplaatsen van work-in-progress tussen verschillende productiezones zonder dat operators handmatig zware bakken of kratten hoeven over te laden. De fabrikant biedt tevens een modulair ecosysteem van topmodules aan, waardoor de functionaliteit relatief eenvoudig kan worden aangepast aan specifieke proceseisen.
De MiR250 ondersteunt een maximaal laadvermogen tot 250 kg en behaalt een actieve looptijd tot circa 13 uur bij volledige belasting, volgens fabrikantgegevens. Voor de navigatie combineert het systeem 2D veiligheidslasers met 3D-camera's om obstakels te detecteren en dynamisch te vermijden. Het beheer van meerdere voertuigen wordt georkestreerd via MiR Fleet, een centraal managementsysteem dat lokaal of in de cloud kan worden gedraaid en dat via een REST API communiceert met bovenliggende softwaresystemen. Gezien de aanwezigheid van 3D-camera's en de mogelijkheid tot cloud-gebaseerde data-analyse via MiR Insights, dienen organisaties de gegevensverwerking vooraf te valideren conform lokale privacywetgeving.
De OTTO 100 wordt gepositioneerd als een compacte en robuuste mobiele robot die specifiek is ontwikkeld voor dynamische productielijnen en person-to-person workflows. Het voertuig is ontworpen om snel materialen te verplaatsen in ruwe industriële omgevingen zonder dat daarvoor de productielijn hoeft te worden onderbroken of aangepast. Met een volledig metalen behuizing richt dit model zich op taken zoals line-side delivery, het routeren van monsters voor kwaliteitsinspectie en het afleveren van gereedschappen of onderdelen, waarbij het frequent fysieke ruimtes deelt met fabriekspersoneel.
Wat betreft specificaties ondersteunt de OTTO 100 een laadvermogen tot 150 kg en haalt het een maximale rijsnelheid tot 2,0 m/s. De batterij levert een operationele tijd tot 6 uur, gebaseerd op gegevens van de fabrikant. Voor omgevingsperceptie gebruikt de robot een combinatie van LiDAR, 3D-camera's en achteruitrijcamera's om overhangende objecten en bewegende obstakels te identificeren. De orkestratie van de vloot vindt plaats via de OTTO Fleet Manager, die complexe routes en opdrachten toewijst en ondersteuning biedt voor de VDA 5050-interoperabiliteitsstandaard. Aangezien dit systeem meerdere camerastromen en mapping-data verwerkt om veilig te navigeren tussen personeel, is een juridische toetsing omtrent gegevensbescherming aangewezen voorafgaand aan ingebruikname.
De LocusBot, formeel bekend als de Locus Origin, heeft zijn wortels in warehouse picking maar wordt steeds vaker ingezet in productie-aangrenzende omgevingen. Dit voertuig functioneert als een collaboratieve mobiele robot die voornamelijk is gericht op het verplaatsen lichte materialen, zoals kleine onderdelen, kwaliteitsinspectiemonsters en documentatie tussen magazijnzones en de productievloer. Het smalle, cilindrische ontwerp is erop gericht om veilig en vloeiend door krappe gangpaden te navigeren, direct naast medewerkers, wat het een passende keuze maakt voor fijnmazige componentendistributie en order-staging voor de eindassemblage.
Dit model heeft een gecertificeerd laadvermogen tot 36 kg en is daarmee uitdrukkelijk bedoeld voor lichte transporttaken. De robot maakt gebruik van opportunity charging, waarbij hij gedurende de dag via korte laadsessies operationeel blijft en zodoende looptijden tot 14 uur kan bereiken, volgens fabrikantgegevens. De aansturing van meerdere robots verschilt wezenlijk van lokaal opererende systemen, aangezien de vlootcoördinatie, taaktoewijzing en algoritmes volledig worden aangestuurd via het cloud-gebaseerde LocusONE platform. Vanwege de continue afhankelijkheid van deze cloudinfrastructuur en de inzet van sensoren voor collaboratieve navigatie, vereist de implementatie een strikte beoordeling inzake data-opslaglocaties en privacywetgeving.
De Fetch Robotics Freight-serie met geïntegreerde Roller Topper is specifiek ontworpen voor het zwaardere segment van intern materiaaltransport. Waar lichtere robots zich richten op losse componenten, is dit platform gebouwd voor het geautomatiseerd verplaatsen van zware kratten, grote subassemblages en eindproducten op palletformaat. Door de toevoeging van een actieve rollenbaan als topmodule kan dit voertuig naadloos aansluiten op vaste transportbanden in de fabriek, waardoor een volledig geautomatiseerde overdracht van materialen mogelijk is zonder menselijke handelingen aan het einde van een montagelijn.
Het Freight500-model biedt een aanzienlijk laadvermogen tot 500 kg en kenmerkt zich door een ronde vormgeving die draaien op de plaats (turn-in-place) mogelijk maakt. Het navigeert met behulp van 2D-lasersensoren en een 360-graden netwerk van 3D-camera's om veilig te functioneren in omgevingen met zwaar materieel. De vloot wordt gecoördineerd door de FetchCore software, onderdeel van een breder cloudgebaseerd robotica-platform dat complexe transportstromen orkestreert. Ook voor dit zware systeem geldt dat de continue verzameling van ruimtelijke visuele gegevens en de verwerking daarvan in een cloudomgeving een expliciete goedkeuring behoeft met betrekking tot de lokale regelgeving inzake persoonsgegevens en cameragebruik op de werkvloer.
Bij het overwegen van een aankoop hangt de uiteindelijke beslissing nauw samen met de fysieke stroom van de faciliteit en de beschikbare IT-infrastructuur. Voor omgevingen met veel lichte componenten en fluctuerende netwerkverbindingen biedt een systeem in de klasse tot 150 kg met decentrale intelligentie robuuste continuïteit. Wanneer processen draaien om halffabricaten in zwaardere bakken en karren, bieden voertuigen in de klasse tot 250 kg met een laag profiel de nodige flexibiliteit zonder het materiaal handmatig te hoeven tillen. Voor de afvoer van eindproducten en geautomatiseerde overdrachten aan machinerie zijn de modellen uit de zwaarste gewichtsklassen met actieve transportmodules de meest logische investering. Ongeacht de keuze is het afstemmen van de vlootcoördinatie op de IT-architectuur van cruciaal belang voor een succesvolle opschaling.
Voetnoot: Productspecificaties van derden zijn gebaseerd op openbaar beschikbare gegevens (tot, onder laboratoriumomstandigheden, volgens fabrikantgegevens) en kunnen variëren. Productnamen en merken behoren toe aan hun respectievelijke eigenaren. Als een product camera's, spraakopname, mapping of cloudgegevensverwerking omvat, moeten exploitanten vóór de inzet de naleving van AVG (GDPR) verifiëren.
De meeste AMR-projecten in productie en magazijnen bereiken een terugverdientijd van 12 tot 24 maanden, waarbij sterk geautomatiseerde materiaaltransporttoepassingen volgens KNAPP vaak binnen 1 tot 3 jaar terugverdiend zijn wanneer het proces voorheen handmatig werd uitgevoerd (KNAPP). iFactory schat voor materiaaltransport-AMRs de jaarlijkse besparingen op $55K–$90K per eenheid tegen een geïnstalleerde kost van $50K–$95K, wat een terugverdientijd van 10 tot 18 maanden oplevert (iFactory). Plantmanagers rekenen het best met een eenvoudige formule — totale investering gedeeld door jaarlijkse netto baten — en houden daarbij rekening met loonkosten, doorvoerverbeteringen en verminderde downtime, zoals MiR aanbeveelt (MiR). Voor zwaardere scenario's, zoals 24/7-bedrijf of palletformaat, kan een vlootuitbreiding of grotere AMR nodig zijn om de investering te rechtvaardigen.
Naast klassieke CAPEX-aankopen zijn er drie gangbare modellen: eenmalige aankoop, leasing (24–36 maanden) en Robots-as-a-Service (RaaS). Bij RaaS betaalt de klant een maandelijks bedrag of een tarief per pallet, per uur of per volume, wat automatisering van een kapitaaluitgave naar een operationele kost omzet (LinkedIn / Javier Miguélez, Formic). RaaS-aanbieders zoals Formic en Locus vermelden dat het model seizoensgebonden schommelingen opvangt en de instapdrempel verlaagt voor productievestigingen die hun eerste AMR-implementatie evalueren (Industrial Supply Magazine). Voor Europese productiefaciliteiten is het aan te raden om bij RaaS-contracten expliciet te vragen naar data-eigenaarschap, service-level-afspraken en de mogelijkheid om na afloop van het contract het systeem over te nemen of te beëindigen.
Beide architecturen zijn courant, maar de keuze hangt af van uw latency-, data- en IT-vereisten. Cloud-gebaseerd fleetmanagement had in 2025 een marktaandeel van circa 58.7% en biedt schaalbaarheid en geavanceerde analytics zonder lokale serverbelasting (Dataintelo AMR Fleet Management Software Market; Fortune Business Insights). Voor productieomgevingen met strakke OT-vereisten kiezen veel integratoren echter voor on-premise of hybride oplossingen, omdat uitval van de netwerkverbinding de volledige vloot kan bevriezen — een risico dat iFactory expliciet benoemt voor maakbedrijven (iFactory). Vergelijk bij uw keuze minimaal: (1) reactietijd bij netwerkuitval, (2) opslaglocatie van kaart- en missiedata, en (3) de mogelijkheid om fleetsoftware te draaien zonder internetverbinding — een vereiste die de CarryBot D150 expliciet ondersteunt via offline-bediening van het vracht- en leveringssysteem.
Voor discrete productie ligt de effectieve payload tussen 100 en 500 kg afhankelijk van het type materiaalstroom: lichte onderdelen en kleine kratten vallen in de 30–100 kg-klasse (Locus Origin, OrionStar CarryBot D100), kratten en subassemblies in de 100–250 kg-klasse (CarryBot D150, OTTO 100, MiR250) en volledige pallets in de 500–1500 kg-klasse (Fetch Freight500/1500). Naast payload zijn minimale doorgangbreedte en drempeloverbrugging kritisch: de CarryBot D150 vraagt 65 cm vrije doorgang en overbrugt 10 mm drempels en 30 mm groeven, terwijl de MiR250 standaard 1500 mm operationele deurbreedte nodig heeft en gereduceerd kan worden tot 800 mm met minimized footprint (OrionStar CarryBot D150-specificaties; MiR250-specificaties). Plantmanagers doen er goed aan om vóór de aankoop een lay-outmeting te doen van de smalste doorgangen, drempels en laadstations, en deze te vergelijken met de specificaties van de gekozen AMR.
De meeste productie-AMRs ondersteunen REST API's en/of Webhooks, en de meest volwassen platformen bieden daarnaast VDA 5050-interoperabiliteit of ROS-integratie. De CarryBot D150 stelt meer dan 500 vrije API's en drie hardware-uitbreidingsinterfaces beschikbaar, met een gemiddelde ontwikkelcyclus van zeven dagen voor custom integratie (OrionStar CarryBot D150-specificaties). Concurrenten volgen een vergelijkbaar patroon: OTTO Motors ondersteunt VDA 5050 en REST API voor koppeling met MES/WMS (OTTO Motors Fleet Manager); MiR biedt REST API, Webhooks en open-source fleet-adapters via MiR Fleet Enterprise (MiR Fleet). Vraag uw integrator bij de selectie specifiek naar (1) ondersteunde industriestandaarden, (2) referentie-implementaties in uw MES/WMS-stack, en (3) de beschikbaarheid van een sandbox-omgeving om de integratie vooraf te valideren.
AMRs met LiDAR-, 3D-camera- en mapping-systemen verwerken potentieel persoonsgegevens, waardoor de Algemene verordening gegevensbescherming (AVG) van toepassing is. Zo oordeelde Lexology dat wanneer een fleetoperator cameradata opvraagt waarin werknemers of klanten identificeerbaar zijn, een afzonderlijke rechtsgrond onder artikel 6 (of waar nodig artikel 9) van de AVG vereist is (Lexology). Praktisch betekent dit dat u vóór inzet een DPIA (Data Protection Impact Assessment) moet uitvoeren, operators moet informeren over de aanwezigheid van camera- en mapping-systemen, en moet bevestigen waar data worden opgeslagen — on-premise, binnen de EER, of in een derde land met passende waarborgen. Veel Europese producenten kiezen daarom voor een on-premise fleetarchitectuur of voor leveranciers die data-egress buiten de EU vermijden, zodat de AVG-conformiteit aantoonbaar blijft binnen het eigen netwerk.