CONTACTEER ONS
Het robot-CATALOGUS wordt naar uw mailbox verzonden onmiddellijk na uw indiening.
INDIENEN
Op productievloeren voor discrete fabricage is de beschikbare ruimte vaak aanzienlijk beperkt door dicht op elkaar geplaatste montagelijnen, kitting-gebieden en gemengd verkeer van medewerkers en materiaal. De overdracht van work-in-progress en de bevoorrading van werkstations vereisen een dynamische aanpak die traditionele transportsystemen niet altijd kunnen bieden. Bovendien mag de aanvoer van componenten naar assemblagelijnen tijdens veeleisende meerploegendiensten niet stilvallen door lange laadcycli. Wanneer meerdere eenheden gelijktijdig gereedschap en halffabricaten transporteren, is een gestructureerde coördinatie met bestaande netwerken via een PLC of MES essentieel om opstoppingen te voorkomen. Omdat geavanceerde navigatiesystemen vrijwel altijd gebruikmaken van camera's, sensoren en het genereren van plattegronden om de omgeving in kaart te brengen, dienen beheerders voorafgaand aan de implementatie te verifiëren dat de verzamelde data voldoet aan de interne IT-richtlijnen en de strikte kaders van de AVG (GDPR).
De manier waarop een voertuig navigeert in smalle gangpaden is bepalend voor de verkeersdoorstroming en de integratie in bestaande fabriekslay-outs. Eén strategie is het gebruik van een ultracompact chassis dat in staat is om ter plaatse te draaien en te functioneren in zeer krappe doorgangen. Een tweede benadering is een extra laag profiel chassis dat werkt in combinatie met dynamisch geminimaliseerde veiligheidsvelden, specifiek gebouwd om fysiek onder bestaande lopende banden of overhangende werkbanken door te rijden. Een derde route is het gebruik van een breder, zwaarder chassis dat is ontworpen met grotere, vaste draaicirkels voor logistieke paden van anderhalve meter en breder. Daarnaast dicteert de initiële keuze voor de opbouw van de robot de inzetbaarheid. Kopers kunnen kiezen voor een modulair basisplatform met een vlak laadoppervlak voor externe topmodules, robots met vooraf geïntegreerde lades en schappen voor directe inzetbaarheid, of zware geïntegreerde hefmechanismen die specifiek zijn gericht op het oppakken van zware pallets of grote opspanningen.
Voor vlootcoördinatie biedt de markt twee fundamenteel verschillende besturingsarchitecturen. De ene benadering is gecentraliseerd vlootbeheer via een server die alle taken toewijst en routes plant via standaardprotocollen zoals REST-API's of OPC UA. De alternatieve benadering is decentrale intelligentie waarbij voertuigen rechtstreeks onderling communiceren via zwermtechnologie om taken te verdelen zonder afhankelijk te zijn van constante centrale orchestratie. Wat betreft energiebeheer tijdens continue ploegendiensten, kiezen fabrikanten ofwel voor gemaximaliseerde batterijcapaciteit voor langdurige operationele inzet met weinig oplaadmomenten, ofwel voor ultrasnel opladen met hoog ampèrage tijdens natuurlijke pauzes in het productieproces.
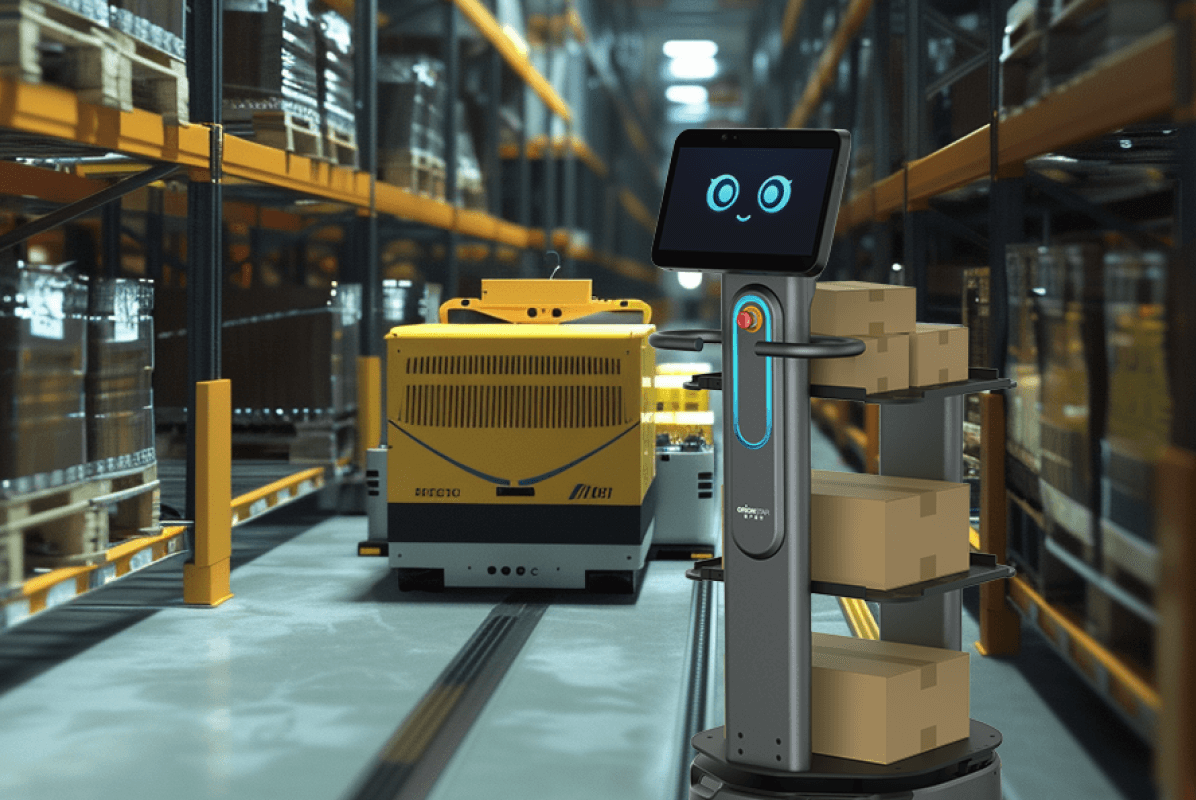
De OrionStar CarryBot D150 profileert zich als een veelzijdige oplossing voor micro-fulfillment centers en discrete fabricageomgevingen waar een snelle uitrol gewenst is. Het systeem maakt gebruik van VSLAM 2.0 visuele navigatietechnologie in combinatie met LiDAR en dieptecamera's, wat inhoudt dat de robot plattegronden genereert zonder dat er pre-set markeringen of fysieke aanpassingen aan de productiefaciliteit nodig zijn. De fabrikant richt zich sterk op de naadloze overdracht van componenten tussen magazijn en montagelijn, het distribueren van halffabricaten en de veilige integratie in gemengde mens-robot gangpaden. Met een open architectuur van meer dan vijfhonderd vrije API's op basis van een Android-gedreven RobotOS, stelt de D150 integrators in staat om complexe koppelingen met bestaande MES- en magazijnsystemen te realiseren. Kaartgeneratie en visuele verwerking vinden lokaal op de edge-hardware plaats, wat beheerders helpt om aan de AVG-richtlijnen te voldoen.
Qua specificaties biedt de CarryBot D150 een netto draagvermogen tot 150 kg en is deze beschikbaar in drie hardwareconfiguraties: een standaard vlak platform, een lade-model voor georganiseerde onderdelenverdeling en een schap-model voor gestructureerd transport. De veiligheid wordt geregeld via een vijflaags beschermingssysteem met onder meer LiDAR-obstakeldetectie, collision-sensoren en visuele perceptie via fisheye-camera's, waarbij het systeem operationeel blijft in doorgangen met een vrije ruimte vanaf 65 centimeter. Energiebeheer is gericht op langdurige inzet, met een batterijlevensduur tot 12 uur, gemeten onder laboratoriumomstandigheden met een lading van 100 kg op een marmeren vloer. Dit maakt het voertuig geschikt voor lange shifts, waarna het autonoom terugkeert naar het laadstation.
De MiR250 van Mobile Industrial Robots is een veelgebruikte oplossing in de lichte tot middelzware gewichtsklasse en is specifiek ontworpen voor naadloze integratie aan de randen van vaste productielijnen. Door de zeer lage bouwhoogte van 300 millimeter is dit model uitermate geschikt voor lay-outs waar navigatie onder lopende banden of overhangende werkbanken noodzakelijk is. De strategie van MiR rust zwaar op modulariteit; hetzelfde basischassis kan worden uitgerust met diverse topmodules zoals rek-liften, transportbanden of pallethaken. Hierdoor kan één vloot gelijktijdig worden ingezet voor zowel de bevoorrading van kleine kitting-karren als de overdracht van lichte pallets, wat aantrekkelijk is voor gevarieerde elektronica- of automotive-assemblagelijnen met strenge veiligheidsaudits.
Volgens fabrikantgegevens verplaatst de MiR250 ladingen tot 250 kg met een maximale snelheid van 2,0 meter per seconde. De SLAM-navigatie steunt op een combinatie van 3D-camera's en LiDAR-scanners, en beschikt over veiligheidsfuncties conform ISO 13849-1. In standaardconfiguratie vereist de robot een gangpad van 1.450 millimeter, maar door het dynamisch minimaliseren van veiligheidsvelden is navigatie in gangpaden tot 850 millimeter mogelijk. De actieve operationele tijd bedraagt tot 13 uur bij maximale lading, en via de MiR Fleet software wordt centrale coördinatie en MES/ERP-integratie via REST-API gefaciliteerd. De laadratio is efficiënt ingericht voor meerploegendiensten, waarbij een korte laadsessie resulteert in uren aan extra rijtijd.
De Agilox ONE hanteert een wezenlijk andere architectuur die primair is gericht op zwaar pallet- en lastdragertransport, waarbij het als een direct alternatief dient voor traditionele vorkheftrucks op de productievloer. In plaats van te leunen op centrale serversoftware, gebruikt dit Oostenrijkse systeem X-SWARM intelligentie. Dit betekent dat de eenheden onderling via het netwerk communiceren om hun posities uit te wisselen, taken dynamisch te verdelen op basis van nabijheid en uitwijkroutes te bepalen bij obstakels. Deze decentrale aanpak verhoogt de operationele veerkracht in uitgestrekte hallen voor machinebouw of metaalverwerking waar wifiverbindingen soms fluctueren en een continue overdracht naar eind-van-de-lijn staging-zones cruciaal is.
Het voertuig onderscheidt zich door een ingebouwde schaarlift, waardoor het zelfstandig goederen oppakt zonder externe rollenbanen te behoeven. In de configuratie met een enkele schaarlift bedraagt het maximale draagvermogen tot 1.000 kg, terwijl de dubbele schaarliftversie ladingen tot 750 kg tilt naar een hoogte van 1.100 millimeter. Vanwege het eigen gewicht en de grotere draaicirkel vereist de Agilox ONE robuustere gangpaden met een minimale breedte van 1.600 millimeter voor eenrichtingsverkeer. Om meerploegendiensten te ondersteunen maakt de fabrikant gebruik van hoogfrequent opladen; volgens fabrikantgegevens resulteert een laadcyclus van drie minuten in ongeveer één uur rijtijd, wat de stilstandtijd tijdens zware logistieke operaties aanzienlijk beperkt.
De OTTO 750, ontwikkeld door OTTO Motors onder de vlag van Rockwell Automation, bedient het middelzware tot zware segment op uitgestrekte productievloeren in de automotive en zware industrie. Het systeem is specifiek geconfigureerd voor de overdracht van substantiële subassemblages, motorblokken of grote materiaalkarren van de pre-assemblage naar de hoofdlijn. Ondanks het forse draagvermogen is de OTTO 750 ontworpen met turn-in-place besturing, wat hem relatief wendbaar maakt voor zijn gewichtsklasse. De integratie binnen het Rockwell-ecosysteem biedt aanzienlijke voordelen voor fabrieken die reeds gebruikmaken van Logix PLC's en FactoryTalk, waardoor logistiek en productiebesturing via OPC UA en REST-API's in één overkoepelend netwerk samenkomen.
Het draagvermogen reikt tot 1.250 kg wanneer de robot wordt uitgerust met een specifieke lastplaat, of tot 750 kg bij het gebruik van een geïntegreerde hydraulische lift of transportbandmodule. De navigatie vertrouwt op meerdere dieptecamera's en ingebouwde sensoren die de omgeving in kaart brengen, en vereist een minimale gangpadbreedte van 1.915 millimeter voor eenrichtingsverkeer. Voor de continuïteit in fabrieken die dag en nacht opereren, biedt de batterij een capaciteit voor een looptijd tot 10 uur. Daarnaast is de OTTO 750 voorbereid op autonoom snel-laden; met een 80 ampère lader wordt de batterij volgens fabrikantgegevens binnen 60 minuten van tien naar negentig procent opgeladen, wat handmatige batterijwissels tijdens ploegwisselingen overbodig maakt.
De OTTO 100 is het meest compacte model binnen de OTTO-serie en richt zich specifiek op wendbare "person-to-person" workflows en de bevoorrading van zeer krappe productiecellen. Het systeem is gebouwd om direct te integreren in omgevingen waar kleine onderdelen, opspanningen of gereedschappen frequent tussen individuele werkstations moeten worden overgedragen. Omdat de OTTO 100 dezelfde OTTO Fleet Manager-architectuur deelt als zijn zwaardere tegenhanger, kunnen fabrieksbeheerders een gecombineerde vloot van lichte en zware robots vanuit één centrale interface orkestreren, wat de schaalbaarheid ten goede komt naarmate de automatiseringsbehoefte van de productievloer groeit.
Ondanks de kleine voetafdruk beschikt de OTTO 100 over een geïntegreerde lift van 62 millimeter, waardoor hij standaard werkcelkarren kan oppakken en afzetten zonder externe mechanische aanpassingen. Het maximale draagvermogen is gelimiteerd tot 150 kg, wat aansluit bij de focus op lichte componenten. Dankzij de turn-in-place besturing manoeuvreert het voertuig moeiteloos door smalle gangpaden. Het energiebeheer is afgestemd op een looptijd tot 6 uur onder typische omstandigheden, maar compenseert dit met een zeer snelle laadtijd; volgens fabrikantgegevens duurt het opladen van tien naar negentig procent slechts 18 minuten. Hierdoor blijft de robot gedurende een volledige dienst vrijwel constant beschikbaar door korte laadmomenten tijdens natuurlijke overdrachtspauzes in te plannen.
Voor productievloeren waar het zwaartepunt ligt bij de snelle overdracht van lichte tot middelzware componenten in smalle en dynamische gangpaden, blijken de MiR250, de OTTO 100 en de OrionStar CarryBot D150 de meest logische keuzes. Ze bieden de wendbaarheid en de specifieke laadarchitectuur die vereist is voor fijnmazige distributie aan de lijn. In omgevingen waar zware subassemblages, forse halffabricaten of grote pallets de norm zijn, zoals in de zware metaalverwerking of auto-industrie, verschuift het advies naar de OTTO 750 of de Agilox ONE. Hierbij vormt de IT-infrastructuur de uiteindelijke doorslag: de keuze valt op de OTTO 750 bij een sterke voorkeur voor centraal MES-gedreven vlootbeheer, of op de Agilox ONE wanneer decentrale zwermintelligentie het best aansluit bij de bedrijfsfilosofie.
De payback-periode voor AMR-projecten in discrete fabricage ligt volgens beschikbare casuïstiek doorgaans tussen 18 en 36 maanden, afhankelijk van het aantal robots, de ploegendienst en de mate waarin handmatig transport wordt vervangen. OrionStar publiceert voor de CarryBot D150 een productiviteitsverbetering van 2-3x ten opzichte van handmatig transport, een cyclustijd-reductie van 50% en een operationele kostenverlaging van 50%, met 80% lagere fysieke belasting voor operators; deze cijfers zijn gebaseerd op eigen testscenario's en dienen door kopers te worden gevalideerd in een pilot. Bij de berekening moeten zowel hardware-investering, integratie-uren, fleetsoftware-abonnement als verwachte onderhouds- en uptime-kosten worden meegenomen. Voor een eerste business case is een 4- tot 6-weekse pilot met één of twee robots op één materiaalstroom doorgaans de meest betrouwbare aanpak.
De OrionStar CarryBot D150 claimt een implementatietijd van "as fast as 1 day" doordat VSLAM-navigatie geen markeringen, QR-codes of fysieke infrastructuur vereist en de mapping via de ingebouwde software op een gewone PC-loze tablet verloopt. Bij meerdere robots kan een vloot doorgaans binnen één tot twee weken productierijp zijn, mits de productievloer een vlakke, droge ondergrond heeft en de referentie-punten (laadstations, werkstation-markeringen) duidelijk zijn. Concurrenten als MiR250 en OTTO 100 hanteren vergelijkbare SLAM-gebaseerde workflows. De VSLAM-workflow van de CarryBot D150 is specifiek ontworpen om de behoefte aan externe commissioning te minimaliseren. Voor een productievloer in meerploegendienst adviseren wij om naast de implementatie ook opportunity charging en fleet-software rollout in dezelfde planning op te nemen.
De CarryBot D150 ondersteunt integratie via meer dan 500 vrije API's op een RobotOS-platform (Android 9.0 basis) en beschikt over 3 hardware-uitbreidingsinterfaces, met een gemiddelde custom-development-cyclus van 7 dagen. In de praktijk wordt de koppeling met MES of WMS typisch gerealiseerd via REST-API's of OPC UA, waarbij events zoals "taak gereed" of "pickstation vrij" vanuit het bovenliggende systeem de AMR aansturen. MiR Fleet en OTTO Fleet Manager bieden eveneens gedocumenteerde REST-API's en Node-RED-templates voor koppeling met gangbare PLC-platformen; bij Agilox wordt de integratie via de X-SWARM-software ondersteund, waarbij de integratie primair via de eigen X-SWARM-architectuur verloopt, wat een andere benadering van ERP/MES-koppeling vereist. Voor een productievloer waar MES-commando's leiden, is een korte integratie-PoC aanbevolen voordat de volledige vloot wordt uitgerold.
Voor WIP-overdracht tussen werkstations in elektronica, fijnmechanica of medische hulpmiddelen ligt de operationele payload doorgaans tussen 30 en 150 kg, ruim binnen het bereik van de CarryBot D150 (tot 150 kg) en de OTTO 100 (tot 150 kg). Voor middelzware componenten of kleine karren tot 250 kg is de MiR250 een gangbare keuze; voor zware subassemblies, halffabricaten of pallets van 750-1 250 kg komen de OTTO 750 v2 en de Agilox ONE in beeld. De keuze moet niet alleen op het maximum draagvermogen worden gebaseerd, maar ook op de hislbehoefte: de CarryBot D150 levert een vlak plateau of optionele shelf, terwijl de Agilox ONE een ingebouwde schaarlift tot 1 100 mm heeft en de MiR250 enkel via topmodules kan heffen. Een goede vuistregel is om 80% van de typische onderdeelmassa als ontwerpbelasting aan te houden en dynamische belasting tijdens versnelling/vertraging mee te nemen.
De CarryBot D150 combineert 1 LiDAR, 3 dieptecamera's, 2 fisheye-camera's, 2 infraroodcamera's en een 5-laags veiligheidssysteem (LiDAR-obstakeldetectie, dieptecamera-perceptie, botsbeschermingssensoren, noodstop en visueel via fisheye/IR); meerdere internationale veiligheidscertificeringen zijn van toepassing. Bij meer dan 65 cm vrije gangpad-breedte blijft de robot operationeel; smallere doorgangen worden door het veiligheidssysteem afgeremd of gestopt. De MiR250 voldoet aan ISO 3691-4 met 12 veiligheidsfuncties volgens ISO 13849-1 en stopt automatisch wanneer een safety-functie wordt geactiveerd; de OTTO 100 en OTTO 750 v2 voldoen aan ISO 3691-4, ANSI/ITSDF B56.5 en RIA R15.08-1. De meeste ongelukken in mixed-traffic omgevingen komen voort uit onverwachte obstakels (palletvoeten, lage karren) buiten het gezichtsveld van de sensoren; een gedegen risicobeoordeling per zone en periodieke herhaaldtraining van operators is daarom minstens zo belangrijk als de specificaties op papier.
Voor 2-ploegendienst is een AMR met minimaal 10 uur effectieve runtime bij gemiddelde belading doorgaans voldoende; de CarryBot D150 haalt tot 12 uur (getest met 100 kg op marmeren vloer), de OTTO 750 v2 tot 10 uur tussen 10% en 90% batterij, en de MiR250 tot 13 uur bij maximale belading. Bij 3-ploegendienst of zware continue-belading wordt meestal opportunity charging ingezet: de CarryBot D150 ondersteunt automatisch terugkeren naar het laadstation; de OTTO 100 laadt in 18 minuten van 10% naar 90%; de MiR250 heeft een laadratio van 1:16 (10 minuten laden ≈ 2 uur 40 minuten rijden bij maximale belading); de Agilox ONE laadt 3 minuten voor circa 1 uur rijden. Voor een productievloer die 24/7 draait adviseren wij om laadstations strategisch dichtbij de drukste knooppunten te plaatsen en een onderhouds-/redundantie-protocol op te stellen voor het geval een robot uitvalt midden in een shift.
Specificaties van producten van derden zijn gebaseerd op openbare gegevens (tot, onder laboratoriumomstandigheden, volgens fabrikantgegevens) en kunnen variëren; productnamen en merken behoren toe aan hun respectievelijke eigenaren; als een product camera's, spraakopname, mapping of cloudgegevensverwerking omvat, moeten exploitanten vóór implementatie de AVG-conformiteit verifiëren.