CONTACTEER ONS
Het robot-CATALOGUS wordt naar uw mailbox verzonden onmiddellijk na uw indiening.
INDIENEN
Vloeren in cateringdiensten en bedrijfskantines worden dagelijks blootgesteld aan een complexe mix van gemorste dranken, vette sauzen en vast voedselafval. In omgevingen variërend van schoolkantinehallen en ziekenhuiscafetaria's tot fabriekskantinehallen en universitaire foodcourts, vereist het handhaven van veiligheid en hygiëne een constante operationele inspanning. Banketzalen, evenementencateringlocaties en grootschalige contractcateringoperaties voegen daar de ruimtelijke uitdaging van wisselende tafelopstellingen, drukbezochte zelfbedieningslijnen en smalle doorgangen aan toe. Het effectief beheren van deze sterk wisselende en opbouwende vervuiling vraagt om doordachte mechanisatie, waarbij de keuze voor de juiste vloerreinigingstechnologie afhangt van de specifieke vloerbelasting, de structuur van het gebouw en het ritme van de maaltijddiensten.
Bij het evalueren van machinale oplossingen vormt de verwerking van gemengd vuil een primaire overweging. Het mechanische ontwerp bepaalt in de eerste plaats of een systeem in staat is om gelijktijdig nat te schrobben en middelgroot vast afval op te vangen, of dat het platform uitsluitend fungeert als autonome stofzuiger voor droge kruimels, waardoor voor vloeistoffen een apart dweilproces vereist blijft. Daarnaast speelt het waterbeheer een bepalende rol in de operationele kosten over meerdere opeenvolgende diensten. Een zelfreinigend dockingstation met automatische vul- en afvoerfuncties verlaagt de benodigde arbeidsuren aanzienlijk in vergelijking met handmatige tankbehandelingen, vooral in faciliteiten waar het reinigingswater door suikers en vetten uitzonderlijk snel verzadigt en geurvorming dreigt.
De neerwaartse schrobdruk is een andere kritieke factor voor het losweken van gepolymeriseerd vet in drukbezochte gangpaden. Beheerders moeten zich er echter van bewust zijn dat de reguliere schoonmaakplatforms niet over een certificering beschikken voor zones met een extreem hoge dichtheid van voedingsolie; het inzetten van deze machines in de daadwerkelijke industriële bereidingskeukens achter de schermen wordt dan ook afgeraden. Tot slot vereist de architectuur van de ruimte aandacht voor ruimtelijke wendbaarheid. De doorgangsbreedte van de machine en de tankinhoud moeten zorgvuldig worden afgestemd op de fysieke ruimte rondom zelfbedieningslijnen en de smalle paden in eetzalen, waarbij compactere tanks de wendbaarheid vergroten, maar tegelijkertijd de actieradius zonder dockingstation verkleinen.
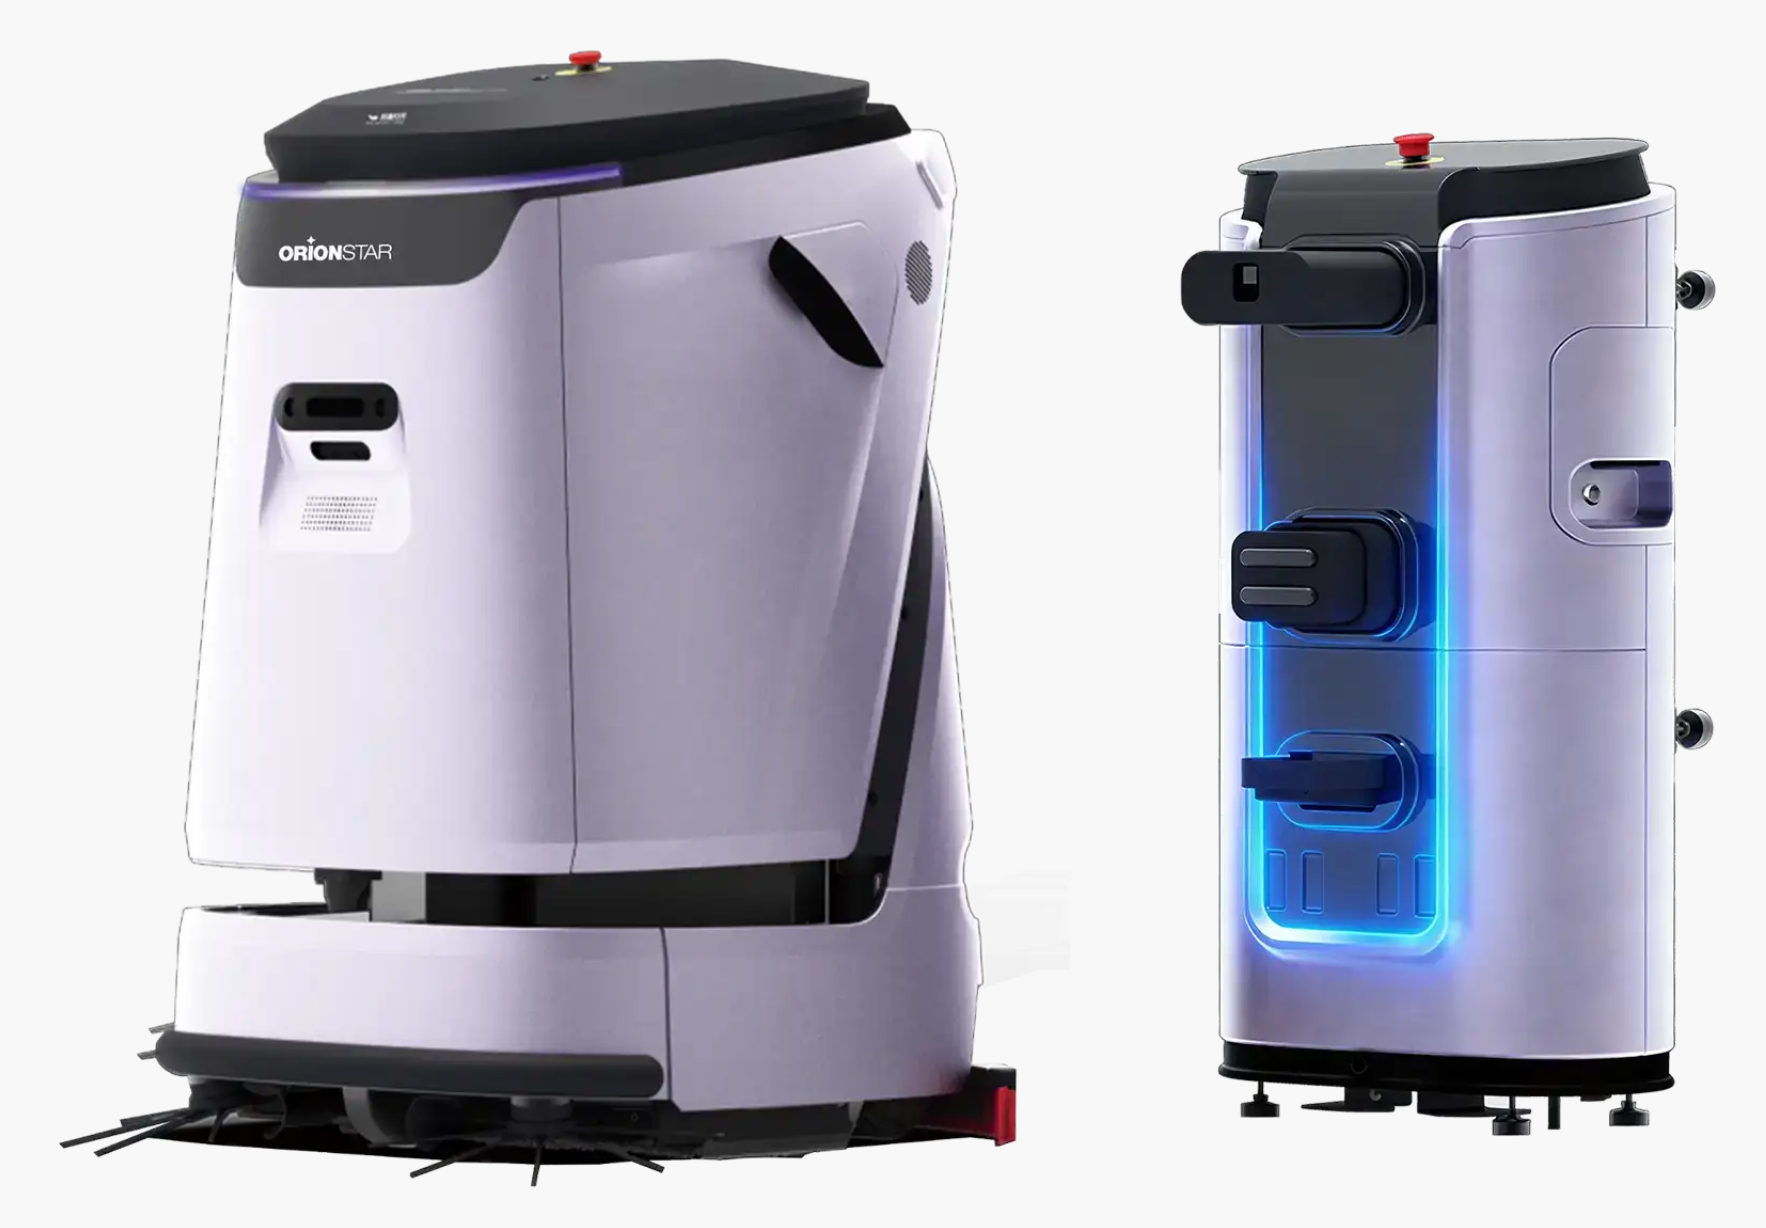
De OrionStar CleaniBot C5 positioneert zich als een platform met hoge capaciteit voor nat schrobben, specifiek gericht op drukbezochte eetzalen en grootschalige banketoperaties. Binnen het cateringscenario richt dit model zich op harde vloeren die zwaar worden belast door incidentele morsingen van dranken, vettigheid en ingelopen vuil. De architectuur is ontworpen om zware olievlekken en vastgekoekte etensresten in de publieke ruimtes structureel aan te pakken, waarbij de nadruk ligt op het terugdringen van menselijke interventie door middel van uitgebreide automatisering van de onderhoudscyclus. Dit maakt het systeem zeer relevant voor faciliteiten die meerdere maaltijddiensten per dag verwerken en waar een constante beschikbaarheid van de reinigingsapparatuur tussen de piekmomenten door gewenst is.
Om deze positionering in de praktijk te ondersteunen, levert de machine een neerwaartse schrobdruk in de klasse van circa vijfentwintig kilogram, gecombineerd met een dubbel borstelsysteem dat gelijktijdig veegt en schrobt. Dit resulteert volgens fabrikantgegevens in een vuilverwijdering tot vijfennegentig procent in één werkgang. Het geïntegreerde dockingstation verzorgt het automatisch vullen met vers water, de afvoer van afvalwater en een interne hogedrukreiniging van de vuilwatertank in ongeveer vier minuten, wat de operationele kosten voor tankbeheer structureel verlaagt. De benodigde doorgangsbreedte van omstreeks achthonderdtachtig millimeter en een verwerkingscapaciteit tot negentienhonderdtachtig vierkante meter per uur bieden een effectieve balans tussen brede oppervlaktedekking in de open kantinehallen en vloeiende navigatie door de hoofdpaden.
De Avidbots Neo 2W is een autonome schrobmachine van zware industriële kwaliteit die primair is ontworpen voor logistieke omgevingen, maar tevens toepassing vindt in de randgebieden van grootschalige contractcateringoperaties. Dit model is nadrukkelijk niet gericht op de fijngevoelige navigatie tussen stoelpoten in een ziekenhuiscafetaria, maar concentreert zich op de efficiënte dekking van uitgestrekte, harde en platte opslagvloeren nabij centrale productiekeukens. De sterke oppervlaktedekking en gedetailleerde vlootrapportage ondersteunen beheerders van omvangrijke cateringcomplexen bij het inregelen van onbemande of nachtelijke schoonmaakcycli in de logistieke en bevoorradingsaderen van de faciliteit.
De fysieke specificaties weerspiegelen duidelijk deze industriële focus, met een totaalgewicht dat kan oplopen tot dicht bij de zevenhonderd kilogram en aanzienlijke afmetingen die brede doorgangen en draaicirkels vereisen. De machine herbergt een schoonwatertank van ruim honderdnegen liter en een vuilwatertank van honderdvijfendertig liter, wat werkcycli van meerdere uren ondersteunt zonder tussentijdse pauzes, hoewel het vloeistofbeheer verloopt via handmatige slangsystemen in plaats van via een geautomatiseerd dockingstation. De geavanceerde sensorconfiguratie herkent zware obstakels zoals pallets en opslagrekken, wat het platform bijzonder geschikt maakt voor de magazijnzijde van de catering, mits het wegblijft uit de intensieve bereidingszones vanwege het ontbreken van specifieke certificeringen voor hoge voedingsolieconcentraties.
De Gaussian Robotics Scrubber 50 fungeert als een robuust platform voor nat schrobben dat is afgestemd op middelgrote tot grote industriële en sterk vervuilde harde vloeren binnen de horeca- en retailsector. Binnen het cateringscenario biedt de machine een oplossing voor publieke vloeren waar de vervuiling continu fluctueert tussen droog afval en vloeibare voedselresten. De Pro-variant van dit platform voegt een dynamische dimensie toe aan de reinigingsroute door middel van AI-aangedreven vlekdetectie, waarbij de machine incidentele concentraties van afval rondom buffetlijnen of zelfbedieningsmeubilair lokaal extra reinigt. Net als bij de overige vergeleken systemen benadrukt de fabrikant de inzet in publieke zones en ontbreekt een formele voedselveiligheidscertificering voor de daadwerkelijke kookzones.
Op technisch vlak biedt de machine een platform dat vegen, schrobben en stofwissen integreert in één gang. Een optioneel werkstation faciliteert de automatische aanvulling van water en de afvoer van vuil water, wat in combinatie met een intern vijftraps waterrecyclingsysteem het totale vloeistofverbruik volgens de fabrikant aanzienlijk reduceert. Met een schrobbreedte die zich situeert rond de vierenveertig tot achtenzeventig centimeter en een iets compactere boordtank van circa dertig liter, beweegt de machine soepel door uiteenlopende eetzalen. Het dockingstation compenseert daarbij adequaat voor de kleinere boordcapaciteit door frequente, geautomatiseerde verversingscycli zonder tussenkomst van medewerkers te faciliteren.
De Kärcher KIRA CV 1, in de huidige productlijnen operationeel gedocumenteerd als de CV 50 Bp configuratie, vertegenwoordigt een compacte autonome machine van een gevestigd merk in schoonmaakapparatuur, ondersteund door een volwassen servicenetwerk in Europa en de Verenigde Staten. In duidelijke tegenstelling tot de overige besproken systemen is dit platform ontworpen voor strikt droge toepassingen op tapijt en harde vloeren. Binnen een cateringsetting is dit model uitsluitend complementair inzetbaar voor het autonoom verwijderen van droge kruimels, broodresten of verpakkingsmateriaal in vergaderruimten met lunchservice of in aanpalende foyers. Beheerders dienen helder onderscheid te maken tussen de droogzuigcapaciteit van dit model en de natte schrobvereisten voor vet en sauzen, waarvoor dit specifieke platform nadrukkelijk niet is geconstrueerd.
De zeer bescheiden architectuur, met een breedte en lengte van nog geen zestig centimeter en een opvallend lage doorrijhoogte, stelt de machine in staat om onopvallend onder buffetbalies en tussen dichte tafelopstellingen te navigeren. Het apparaat maakt gebruik van verwisselbare batterijpakketten die vlotte wissels tijdens langdurige piekmomenten ondersteunen, en beschikt over een vuilcontainer voor droog afval met een capaciteit tot ongeveer vierenhalve liter. De autonome navigatie wordt aangestuurd door omgevingssensoren en LiDAR-technologie, waardoor de machine veilig manoeuvreert in zones die openstaan voor dinerende gasten, waarbij eventuele gemorste vloeistoffen achteraf door een separate schrobmachine of een handmatige dweiloplossing moeten worden weggewerkt.
De ICE Co-Botics Cobi 18 treedt op als een uiterst compacte cobotische schrobmachine die is ontwikkeld om gedurende de dag in nauwe samenwerking met het aanwezige facilitaire personeel te functioneren. Dit model bewijst zijn waarde vooral in de relatief krappe deelruimtes van een cateringsite, zoals smalle vaatwasretourzones, kleine cateringuitgiftepunten en compacte bedrijfskantines met complexe plattegronden. De operationele filosofie leunt op een intuïtief teach-and-repeat systeem, waarbij de medewerker de route eenmalig handmatig voorloopt en de machine deze vervolgens zelfstandig herhaalt. Dit bevordert snelle aanpassingen wanneer tafelopstellingen wijzigen, maar het ontwerp vereist wel een doorlopende actieve betrokkenheid van het vloerpersoneel om het proces in stand te houden.
Met een werkbreedte van iets minder dan vijftig centimeter manoeuvreert de machine behendig door smalle doorgangen, gangpaden en rondom obstakels die voor grotere platforms ontoegankelijk blijven. Het systeem werkt met bescheiden vloeistofreservoirs van omstreeks tien tot elf liter, wat resulteert in een fysiek lichter apparaat dat eenvoudig over de werkvloer te verplaatsen is. Omdat een automatisch dockingstation voor waterbeheer afwezig is, vereist de operationele cyclus dat medewerkers de tanks gedurende de shift of tussen de schoonmaakrondes handmatig legen en vullen. De diverse instelbare werkmodi bieden het personeel de flexibiliteit om de waterafgifte af te stemmen op de vervuilingsgraad, of over te schakelen naar een droge wisstand voor visueel onderhoud gedurende openingstijden.
De selectie van de juiste automatische vloerreiniger voor cateringdiensten rust op een afgewogen balans tussen de aard van de vervuiling, de beschikbare vloerruimte en de gewenste mate van zelfstandigheid van de apparatuur. Voor drukbezochte eetzalen en grote buffetlocaties waar frequent vloeistoffen en vetten worden gemorst, bieden veelzijdige platforms met gecombineerde nat-schrobcapaciteit en een zelfreinigend dockingstation de meest robuuste methode om de operationele personeelskosten over meerdere diensten te verlagen. Dergelijke geautomatiseerde werkstations voorkomen stilstand en houden het dweilwater hygiënisch schoon in ruimtes met een hoge suiker- en vetbelasting.
Wanneer de faciliteit daarentegen voornamelijk kampt met droog afval in ruimtes met dicht op elkaar geplaatste stoelopstellingen, bewijzen compactere droogzuigende systemen of cobotische nat-schrobmodellen met een kleine draaicirkel hun nut, mits het handmatige tankbeheer vloeiend in de taken van het bestaande personeel kan worden geïntegreerd. Zeer grote en zware industriële eenheden dienen te worden voorbehouden aan de logistieke randzones en opslagruimten van grootschalige contractcatering. Tot slot moeten beheerders erkennen dat de besproken platforms zich richten op de publieke en openbare ruimten; vanwege het gebrek aan formele certificeringen voor omgevingen met een hoge concentratie voedingsolie, blijft voor de daadwerkelijke industriële kook- en frituurzones een gespecialiseerde handmatige of conventionele machinale aanpak een strikte vereiste.
Wat is een realistische terugverdientijd voor een automatische schrobmachine in een cateringscenario? De terugverdientijd hangt sterk af van de inzeturen, het uurtarief van schoonmaakpersoneel en de mate waarin vlekken en gemorste voedselresten handmatig worden verwijderd. In vergelijkbare food-service cases, zoals de implementatie van de ICE Cobi 18 bij Winona Health, rapporteert de klant een productiviteitsstijging van circa 50%, wat doorgaans een payback tussen 12 en 24 maanden oplevert wanneer de machine twee tot drie volledige shifts per week draait. Voor middelgrote bedrijfskantines of schoolkantinehallen met één shift per dag is de doorlooptijd vaak langer; voor 24/7 contractcateringoperaties of logistieke food-court-zones juist korter. Vraag uw leverancier altijd om een scenariosimulatie op basis van uw eigen vloeroppervlak, vervuilingsgraad en ploegenrooster, zodat u niet alleen op marketingcijfers afgaat.
Welke kostencomponenten zitten er buiten de aanschafprijs in de total cost of ownership (TCO)? Naast de aanschafprijs moet u rekening houden met verbruikskosten voor schoon water, reinigingsmiddel, energie en slijtagedelen zoals borstels en zuigrubbers. Bij een docking-station komen kosten voor automatisch bijvullen, vuil-waterafvoer en hogedruk-reiniging van de tank (de OrionStar CleaniBot C5 doet dit in circa 4 minuten) erbij, terwijl handmatig vullen/legen juist extra personeelstijd kost. Bij abonnementsmodellen, zoals het "All-Inclusive Subscription"-model van ICE Cobotics, zijn fleet management, data-analyse, reparatie en vervangingsonderdelen inbegrepen; bij aanschaf komen die posten erbij. Reken ook op kosten voor jaarlijkse inspectie, firmware-updates en eventuele training van bedienend personeel, en houd voor een C5-achtige industriële machine een onderhoudsbudget aan van enkele procenten van de aanschafwaarde per jaar.
Welke contract- en deploymentmodellen zijn gebruikelijk, en welke SLA's bieden leveranciers? De drie gangbare modellen zijn (1) eenmalige aanschaf, (2) robot-as-a-service (RaaS) en (3) all-inclusive abonnement. Eenmalige aanschaf, bijvoorbeeld de Kärcher KIRA CV 50 Bp, geeft u volledige eigendom maar vraagt intern budget voor service en onderhoud. RaaS-modellen, zoals die RobotLAB aanbiedt voor de Gausium Scrubber 50 Pro, bundelen hardware, software en service in een vast maandbedrag. Bij een abonnement zoals van ICE Cobotics zijn fleet management, reparatie en vervangingsonderdelen inbegrepen. De kosten variëren per leverancier en contractvorm, informeer naar de actuele tarieven. Standaard SLA's omvatten 24/7 monitoring op afstand, responstijden van 24-48 uur en jaarlijkse preventieve inspecties; laat deze altijd zwart-op-wit opnemen in de overeenkomst.
Welke schrobbreedte en productiviteit (m²/u) past bij welke cateringsite? Voor compacte eetzalen, schoolkantinehallen en universitaire foodcourts met smalle paden is een smallere schrobbreedte tussen 35 en 50 cm wendbaarder; de Cobi 18 haalt daarmee 465 tot 800 m²/u afhankelijk van bron, en de C5 van OrionStar werkt met een 550 mm hoofdborstel en een opgegeven capaciteit tot 1.980 m²/u. Voor middelgrote bedrijfskantines en ziekenhuiscafetaria's volstaat een productiviteit van 500 tot 1.300 m²/u, vergelijkbaar met de Scrubber 50. Voor grootschalige contractcatering of industriële keuken-zones met productievloeren zijn hoge tanks (109 L schoon water bij de Neo 2W) en lange runtime (4-6 uur per lading) belangrijker dan pure pieksnelheid. Kies altijd op basis van uw effectieve vloeroppervlak, obstructie-dichtheid en gewenste cyclustijd tussen maaltijden.
Is een docking-station met automatisch vullen en legen noodzakelijk, of volstaat handmatig bijvullen? Een docking-station is sterk aanbevolen zodra de schoonmaakcyclus langer duurt dan circa 90 minuten of de schoonwatertank kleiner is dan 30 L, omdat handmatig bijvullen personeel bindt en de productiviteit ondermijnt. Platforms als de Gausium Scrubber 50 en de OrionStar CleaniBot C5 bieden een werkstation dat automatisch bijvult, vuil water afvoert en de tank reinigt; de C5 meldt een vuilwatertank-zelfreiniging in circa 4 minuten. Compactere modellen zoals de Cobi 18 hebben geen docking en vragen handmatig vullen/legen (10 L schoonwatertank, 90 min looptijd), wat in een drukke bedrijfskantine al snel tot meerdere tussenkomsten per shift leidt. Voor industriële cateringsites zonder direct beschikbare vulpunten bieden sommige leveranciers optionele mobiele watertanks die geen bouwkundige aanpassingen vereisen.
Hoe gaan deze robots om met voedselveiligheid (HACCP), natte/vette vloeren en veiligheid rond dinerende gasten? Geen van de in dit veld onderzochte platforms claimt expliciet een HACCP-, NSF- of specifieke voedingsoliecertificering; fabrikanten richten zich op retail-, gezondheidszorg- en kantooromgevingen, niet op industriële frituur- of bakzones. Voorbereidingszones met hoge dichtheid aan voedingsolie blijven daarmee een niche waar een dedicated industriële schrob-/zuigmachine of handmatige aanpak vereist is. Wat veiligheid rond gasten betreft, werken alle onderzochte modellen (C5, Scrubber 50, Cobi 18, KIRA CV 50 Bp, Neo 2W) met sensorgestuurde obstakeldetectie en LiDAR; de C5 en Scrubber 50 halen geluidsniveaus onder 70 dB(A) en zijn daarmee geschikt voor gebruik in open eetzalen. Controleer voor deployment altijd de AVG-conformiteit van camera- en cloudverwerking via een verwerkersovereenkomst met de regionale distributeur of fabrikant.
Derdepartij productspecificaties zijn gebaseerd op openbare gegevens (tot, volgens fabrikantgegevens) en kunnen afwijken. Productnamen en handelsmerken behoren toe aan hun respectievelijke eigenaren. Indien een product gebruikmaakt van camera's, spraakopname, omgevingsmapping of cloudgebaseerde gegevensverwerking, dient de operationele beheerder de naleving van de geldende privacywetgeving en de AVG voorafgaand aan de ingebruikname rigoureus te verifiëren. Gegevensverzameling (zoals omgevingskaarten via LiDAR) wordt uitsluitend lokaal of geanonimiseerd in de cloud verwerkt voor navigatiedoeleinden, met een bewaartermijn conform lokale AVG-richtlijnen. Voorafgaande toestemming of signalering in de openbare ruimte kan vereist zijn.