CONTACTEER ONS
Het robot-CATALOGUS wordt naar uw mailbox verzonden onmiddellijk na uw indiening.
INDIENEN
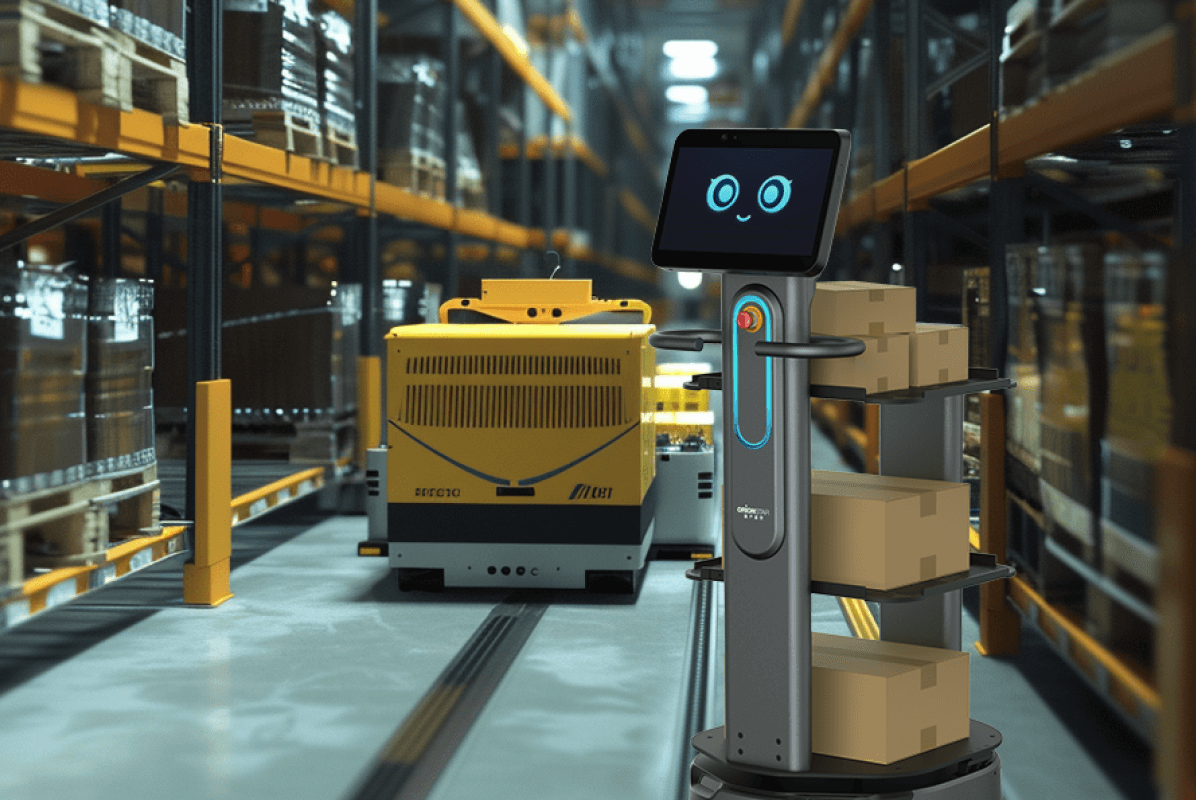
Moderne fabrieksomgevingen en assemblagelijnen worden geconfronteerd met toenemende druk om de materiaaloverdracht tussen zones te versnellen en de grondstoffenlevering betrouwbaarder te maken. De implementatie van een autonome mobiele robot voor productiefaciliteiten biedt een strategisch antwoord op de knelpunten van handmatig transport en inflexibele transportsystemen. Productiefaciliteiten vereisen dynamische oplossingen voor componentendistributie en continue levering aan de assemblagelijn, waarbij verstoringen van het interne verkeer geminimaliseerd moeten worden. De overgang naar geautomatiseerde logistiek brengt echter complexe besluitvorming met zich mee rond draagvermogens, integratie met bestaande systemen en de fysieke inrichting van fabriekshallen. Faciliteitsbeheerders moeten de technologische architecturen zorgvuldig afwegen om een naadloze en veilige operatie te waarborgen in omgevingen waar mensen, machines en voertuigen constant interageren.
Bij de evaluatie van robotica voor de fabrieksvloer varieert de behoefte aan fysieke ladingsoverdracht sterk afhankelijk van het type materiaal. Bepaalde scenario’s vereisen platformen in de midden-lading klasse met verwisselbare topmodules voor het afwisselend trekken van karren of heffen van rekken. Andere workflows zijn beter gediend met lichte-tot-middellange platformen die zijn voorzien van vaste dienbladen of geïntegreerde hefsystemen, speciaal ontworpen voor directe onderdelenverdeling aan de productielijn. Voor interactieve processen bieden cobot-structuren in de lichte-lading klasse uitkomst, terwijl actieve roller-top-modules naadloze overdracht naar vaste rollenbanen faciliteren. Dynamische productieomgevingen vereisen tevens betrouwbare navigatie en naadloze samenwerking tussen voertuigen. Bepaalde architecturen maken gebruik van gecentraliseerde vlootbeheersoftware die via netwerkprotocollen is gekoppeld aan WMS- of ERP-systemen om verkeersstromen centraal te orkestreren, terwijl andere systemen leunen op visuele navigatie met decentrale prioriteitsregels voor continue werking in zones met onstabiele netwerkverbindingen.
Voor een ononderbroken grondstoffenlevering in meerploegendiensten moet de oplaadstrategie zorgvuldig worden afgestemd op de productieritmes. Sommige systemen vertrouwen op batterijen met hoge capaciteit die autonome terugkeer naar een centraal laadstation ondersteunen bij lage laadstatussen, terwijl andere ontwerpen gebruikmaken van snelle tussentijdse laadmomenten tijdens natuurlijke werkonderbrekingen. Tot slot speelt de ruimtelijke voetafdruk een kritieke rol in dichtbebouwde materiaalzones. Modellen met een uiterst compact profiel kunnen moeiteloos onder bestaande karren navigeren, terwijl robuustere platformen met meervoudige visiesensoren beter zijn toegerust om drempels in ongelijkmatige fabrieksvloeren te overwinnen.
De OrionStar CarryBot D150 is strategisch gepositioneerd als een flexibele, intelligente logistieke oplossing voor micro-fulfillment centers en discrete productieomgevingen. Dit platform richt zich op bedrijven die hun interne materiaaltransport willen automatiseren, variërend van componentendistributie aan assemblagelijnen tot de afvoer van restmaterialen en het verplaatsen van gereed product. Wat deze oplossing kenmerkt voor productiefaciliteiten, is de mogelijkheid tot snelle inzetbaarheid zonder noodzaak voor fysieke aanpassingen aan de infrastructuur of vooraf geïnstalleerde markeringen. Het systeem past zich aan frequente herinrichtingen van de productielijn aan, wat cruciaal is voor wendbare productieomgevingen. De robot functioneert in uiteenlopende configuraties, waaronder standaard vlakke platformen, modellen met meerdere dienbladen en versies met geïntegreerde schappen, waardoor de eenheid inzetbaar is voor zowel losse componenten als gestructureerde inventaris.
Ter onderbouwing van deze positionering levert de D150-variant een maximaal laadvermogen in de lichte-tot-middellange klasse tot 150 kg, ondersteund door een batterijduur tot twaalf uur onder gespecificeerde omstandigheden. De navigatie leunt op geavanceerde VSLAM-technologie in combinatie met LiDAR, dieptecamera’s en botsingssensoren, wat resulteert in een positioneringsnauwkeurigheid van één centimeter. Op het vlak van vlootbeheer en multi-robot samenwerking hanteert dit systeem decentrale prioriteitsregels op kruispunten, waardoor meerdere eenheden autonoom hun weg vinden zonder constante gecentraliseerde interventie. Dit wordt aangevuld met offline besturingsmogelijkheden, wat de prestaties van het vlootbeheersysteem in stand houdt, zelfs in fabriekszones met beperkte netwerkconnectiviteit. Een doorgangsspeling van 65 centimeter en het vermogen om drempels van tien millimeter te overbruggen, maken het platform inzetbaar voor ruimtelijk beperkte hallen.
De Mobile Industrial Robots MiR250 is primair ontwikkeld voor het robuuste interne transport van kleine tot middelgrote ladingen binnen veeleisende industriële faciliteiten. Dit platform is bijzonder geschikt voor het leveren van materialen aan de productielijn en de overdracht tussen CNC- en assemblagecellen, waarbij wendbaarheid in smalle gangpaden en deuropeningen de operationele stroom bepaalt. Het modulaire concept staat centraal in de positionering van dit systeem; door gebruik te maken van uitwisselbare topmodules zoals haken of palletliften kan een faciliteit dezelfde basisrobot inzetten voor sterk uiteenlopende materiaalsoorten zonder permanente herconfiguratie. Deze veelzijdigheid sluit aan bij de behoeften van high-mix productieomgevingen in Europa, Noord-Amerika en Azië, waar wisselende materiaalstromen het proces dicteren.
Wat de technische specificaties betreft, opereert dit platform in de midden-lading klasse met een openbaar gedocumenteerd draagvermogen van 250 kg. De uiterst compacte fysieke afmetingen, met een hoogte van dertig centimeter, stellen het voertuig in staat om onder specifieke industriële structuren door te navigeren. Het vlootbeheer wordt centraal aangestuurd via de MiR Fleet-software, die de missies en verkeersstromen van meerdere robots orkestreert en integratie biedt met bedrijfsbrede ERP- of MES-systemen via API’s. De multi-robot samenwerking in dit ecosysteem leunt op de centrale server voor routeplanning en knelpuntvermijding, wat resulteert in geplande prestaties zolang er een stabiele netwerkverbinding aanwezig is. Het systeem maakt gebruik van dubbele 3D-camera’s en veiligheidslaserscanners om door gedeelde ruimtes met een operationele snelheid tot twee meter per seconde te navigeren.
De OTTO 100 richt zich op werkcel-tot-werkcel leveringen en processen waarbij directe interactie tussen werknemers en de apparatuur een rol speelt. Dit platform excelleert in fabriekshallen waar componenten en onderhanden werk frequent over korte afstanden worden verplaatst in zogenaamde person-to-person workflows. Het ontwerp is afgestemd op omgevingen met gemengd verkeer, waardoor het kan integreren in faciliteiten waar tevens heftrucks of ander zwaar materieel operationeel zijn. Door te focussen op kar-gebaseerde materiaalhantering, biedt deze oplossing een gestroomlijnd proces voor het aanleveren van automotive componenten of consumentengoederen direct aan de werkstations van de assemblagelijn.
De capaciteiten van de OTTO 100 vallen in de lichte-tot-middellange lading klasse met een maximale openbare payload van 150 kg. Een belangrijke technische eigenschap is de geïntegreerde heflift van 62 millimeter, die het mogelijk maakt om automatisch industriële karren te koppelen en te ontkoppelen. De prestaties van het vlootbeheersysteem worden aangedreven door de OTTO Fleet Manager, die implementaties van grotere aantallen robots centraal coördineert, terwijl de autonome navigatiesoftware zorgt voor dynamische herroutering bij obstakels. Samenwerking tussen meerdere robots leunt in deze architectuur sterk op centrale orkestratie om opstoppingen te sturen en de materiaalstroom in te delen. Voor de operationele continuïteit vertrouwt het platform op een snellaadstrategie, waarbij de batterij in achttien minuten een aanzienlijke capaciteit herstelt, wat past bij faciliteiten met vaste pauzemomenten.
De LocusBot, tevens bekend als Locus Origin, kent een basis in magazijnomgevingen maar is strategisch aangepast voor specifieke productieflows zoals kit-to-line en lichte lijnverzorging. Het platform is ontworpen rond een collaboratief model, waarbij de nadruk ligt op veilige en directe interactie met menselijke medewerkers op de vloer. Deze positionering maakt het systeem geschikt voor high-mix, low-volume assemblagelijnen waar kleine componenten verdeeld worden of waar orderverzameling direct op de fabrieksvloer plaatsvindt. De slanke, opstaande vormgeving is gekozen om zij-aan-zij met het personeel te opereren zonder de looproutes in de faciliteit te belemmeren.
Technisch gezien functioneert dit platform in de lichte-lading klasse, met een CE-gecertificeerd draagvermogen tot 36 kg. Deze bewuste capaciteitskeuze draagt bij aan de collaboratieve veiligheidscertificering, waardoor de robot dicht bij mensen opereert zonder zware industriële afschermingen. De multi-robot samenwerking en vlootprestaties worden beheerd via het LocusONE-cloudplatform, dat algoritmen inzet voor taakverdeling en het in realtime indelen van routes op basis van actuele werklast. Binnen deze centrale vlootarchitectuur stoppen de robots of passen zij hun paden autonoom aan wanneer zij obstakels detecteren, begeleid door het overkoepelende systeem. De integratie ondersteunt diverse draagconfiguraties zoals vaste bakken of verzenddozen, wat de flexibiliteit in distributietaken ondersteunt.
De Fetch Robotics Roller Topper, gebouwd op de Freight-chassisfamilie, is expliciet ontworpen voor integratie met bestaande geautomatiseerde materiaalstromen in productiefaciliteiten. Dit platform positioneert zich als een schakel voor de overdracht van gestandaardiseerde bakken of trays tussen productiezones en vaste transportsystemen. Waar diverse robots afhankelijk zijn van menselijke handelingen of externe hefmechanismen, richt deze oplossing zich op geautomatiseerde belading en loslading in het verlengde van de lopende band. Het is geschikt voor fabrieken met sterk gestructureerde logistieke processen, waar materiaaloverdracht direct van en naar rollenbanen plaatsvindt zonder de efficiëntie van de assemblagelijn te onderbreken.
Het systeem combineert een autonome basis in de lichte- of middellange-lading klasse met een actieve roller-top-module, wat transport via een vaste-route overdracht realiseert. De prestaties van het vlootbeheersysteem worden historisch gestuurd door gecentraliseerde cloudsoftware, die de missies van de robots in kaart brengt en afstemt op de cyclustijden van de productielijnen. Bij de samenwerking tussen meerdere robots op dit platform ligt de nadruk op een strakke planning rond de pick-up- en drop-off-locaties van de rollenbanen, om congestie bij de transportbanden te beheren. Navigatie wordt ondersteund door laser-gebaseerde technologie en veiligheidsscanners, waardoor de eenheden hun geprogrammeerde routes tussen de machines en transportzones in de fabriek afleggen.
De beslissing voor de inzet van autonome mobiele robots in productiefaciliteiten vereist een grondige evaluatie van de specifieke operationele noden. Voor faciliteiten die prioriteit geven aan snelle, infrastructuurvrije implementatie en offline veerkracht, biedt een oplossing met visuele navigatie en decentrale multi-robot prioriteitsregels aanzienlijke operationele stabiliteit. Wanneer het proces echter steunt op uiterst zware, gestandaardiseerde modulaire lasten in smalle doorgangen, is een compact basisplatform met uitwisselbare zware hefmodules via een centraal vlootbeheersysteem een logische overweging. Fabricageomgevingen die zich richten op interactieve en hoogfrequente componentendistributie profiteren daarentegen van systemen met geïntegreerde hefliften of collaboratieve lichte-lading platformen. Uiteindelijk moet de keuze de balans vinden tussen de fysieke vereisten van de lading, de stabiliteit van de lokale netwerkinfrastructuur voor vlootbeheer en de oplaadstrategie die aansluit bij het ritme van de ploegendiensten.
Branchebronnen noemen terugverdientijden van 12 tot 36 maanden voor AMR-vloten in productieomgevingen. KNAPP geeft een ROI-bandbreedte van 1 tot 3 jaar afhankelijk van ploegenmodel en procescomplexiteit, Mobile Industrial Robots rapporteert dat de meeste klanten in minder dan 18 maanden terugverdienen, en AMD Machines situeert de terugverdientijd typisch op 14 tot 24 maanden, met variatie op basis van benuttingsgraad en het uurloon van de vervangen functie (heftruckchauffeurs rekenen doorgaans een hogere loonpremie dan algemene materiaalhandelaren). Bouw uw eigen ROI-model op basis van netto jaarlijkse arbeidsbesparingen, ploegendekking en vermeden ergonomie- of verloopkosten in plaats van te vertrouwen op generieke terugverdientijdcijfers. Voor de OrionStar CarryBot D150 wordt een productiviteitsverbetering van 2-3x ten opzichte van handmatig transport en een cyclusreductie van circa 50% genoemd, wat de basis vormt voor een robuuste business case.
KNAPP noemt een instapprijs van circa €45.000 per vergelijkbaar AMR-platform, met bijkomende kosten voor vlootsoftware, integratie, training en doorlopende service. CHG-MERIDIAN schat dat op een AMR van $50.000 over vijf jaar circa $84.000 aan total cost of ownership komt inclusief onderhoud, softwarelicenties, energie en operationele overhead. Inkopers kunnen doorgaans kiezen tussen rechtstreekse aankoop, leasing en Robotics-as-a-Service- of pay-per-use-modellen; de juiste keuze hangt af van de capex-voorkeur, de voorspelbaarheid van de materiaalstroom en hoe snel de use case kan schalen. Levensduurkosten worden doorgaans gedomineerd door de initiële hardware en integratie in plaats van door doorlopende service, dus financieringsstructuur moet worden afgewogen tegen de implementatietermijn. Voor de CarryBot D150 vormt de combinatie van een open robotsysteem met 500+ gratis API’s en een gemiddelde ontwikkelcyclus van 7 dagen een kostenvoordeel bij maatwerkintegratie.
Omdat de meeste AMR’s werken met 2D/3D-camera’s, lidars en cloudplatformen die map-data en operatorgerelateerde beelden kunnen verwerken, moeten AVG-overwegingen in EU-faciliteiten vooraf worden geadresseerd, niet pas na implementatie. Bevestig met de leverancier de rechtsgrondslag voor het verwerken van map- en beelddata, of data on-premise of in EU-regio’s kan worden opgeslagen, bewaar- en verwijderingsbeleid voor map-bestanden en video, en toegangscontroles voor externe support engineers. Het MiR-platform ondersteunt een on-premise MiR Fleet-server voor locaties met beperkte cloudtoegang, wat de naleving voor EU-dataresidentie vereenvoudigt; de CarryBot D150 verwerkt omgevingsdata lokaal aan de edge. Neem AMR-datastromen op in de AVG-verwerkingsregister van de site en werk de privacyverklaringen voor medewerkers bij, aangezien in gedeelde productiezones incidenteel video-, biometrische of locatiedata kunnen worden vastgelegd.
Voor bestuurderloze industriële trucks in productieplants zijn ISO 3691-4 (veiligheidseisen en verificatie voor bestuurderloze industriële trucks) en ANSI/RIA R15.08-1 de primair toepasselijke normen; Europese operators verwachten daarnaast CE-markering en conformiteit met ISO 13849-1 en ISO 13850. De MiR250 is gedocumenteerd als ontworpen conform ISO 3691-4, ISO 13849-1, ISO 13850, ISO 12100, ITSDF B56-5 en RIA R15.08-1, terwijl de OTTO 100 CE-markering, ANSI/ITSDF B56.5, RIA R15.08-1, ISO 12100, ISO 13849-1 en ISO 3691-4 draagt; de Fetch Roller Topper is CE-gemarkeerd. Vraag de leverancier om de conformiteitsverklaring, de specifieke clausules waarop eventuele uitzonderingen gelden, en bewijs van risicobeoordeling voor de beoogde routes voordat u een implementatie accepteert. Voor extra assurance in mixed-traffic zones met voetgangers kunt u ook letten op PLd-geclassificeerde veiligheidsfuncties voor personeelsdetectie en gecoördineerde E-stop-respons op vlootniveau.
Marker-free navigatieplatformen zoals de CarryBot D150 (VSLAM+ met LiDAR en dieptecamera’s) en de MiR250 (SLAM met safety-rated 2D-lidar) zijn ontworpen om zonder voorgeïnstalleerde markeringen, magnetische tape of vloeraanpassingen te werken, wat de implementatietermijn aanzienlijk verkort. De CarryBot-documentatie beschrijft een implementatie van snelheid één dag met behulp van de ingebouwde mappingssoftware die over meerdere eenheden kan worden gedeeld. Brownfield-tijdlijnen moeten nog steeds rekening houden met WMS/MES-integratie, operator-training en safety zone mapping; een realistische go-live van de eerste vloot ligt doorgaans twee tot zes weken na de inkooporder. Drie hardware-varianten (Standard, Tray, Shelf) op het CarryBot D150-platform maken een gefaseerde uitrol per productiezone mogelijk zonder herconfiguratie van het basischassis.
Runtime en laadgedrag verschillen per payload en batterijontwerp, dus het operationele profiel moet per ploeg worden gemodelleerd. De CarryBot D150 biedt tot 12 uur batterijduur getest met een 100 kg-lading op een marmeren vloer en ondersteunt automatisch dock- of kabel-laden; de MiR250 is gespecificeerd op 17,5 uur zonder payload en 13 uur bij maximaal payload, met opportunity charging die circa 2 uur 40 minuten runtime per 10 minuten laden oplevert; de OTTO 100 heeft een runtime van 6 uur gecompenseerd door een snellaadcapaciteit van 18 minuten. Voor 24/7-operaties is opportunity charging bij stagingpunten meestal praktischer dan lange volledige laadvensters; vraag leveranciers om de duty cycle op uw specifieke routes en ladingen te valideren voordat u zich committeert. Multi-robot samenwerking op prioriteitsregels op kruispunten en lokale edge-control maken continue ploegendekking mogelijk zonder gecentraliseerde tussenkomst, wat storinggevoeligheid in ploegovergangen vermindert.
Specificaties van derde partijproducten zijn gebaseerd op openbare gegevens (tot, onder gedefinieerde laboratoriumomstandigheden, volgens fabrikantgegevens) en kunnen variëren; productnamen en handelsmerken behoren toe aan hun respectievelijke eigenaren; als een product camera’s, spraakopname, mapping of cloud-gegevensverwerking omvat, moeten exploitanten de AVG-compliance verifiëren vóór implementatie.