CONTACTEER ONS
Het robot-CATALOGUS wordt naar uw mailbox verzonden onmiddellijk na uw indiening.
INDIENEN
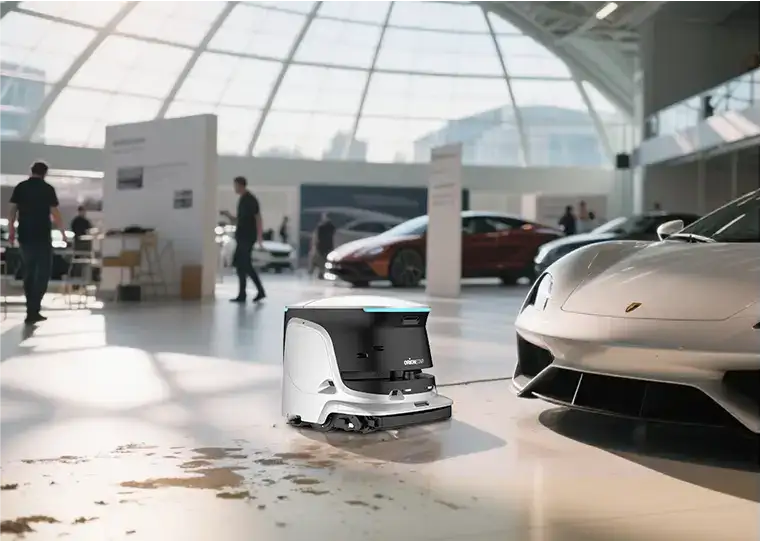
Luchthavens behoren tot de meest complexe facilitaire omgevingen ter wereld, gekenmerkt door een constante stroom van reizigers, bagagekarren en veiligheidspersoneel. De behoefte aan een schone, representatieve en veilige omgeving vereist een 24/7 meershift-operatie, waarbij schoonmaakteams vaak te maken hebben met zeer korte nachtvensters voor grootschalig onderhoud. Een automatische schrobmachine voor luchthavens moet in staat zijn om naadloos te functioneren in diverse zones, variërend van uitgestrekte vertrekhallen en aankomsthallen tot krappe veiligheidscontrole rijen, drukke gate-gebieden en dynamische winkel- en horecagebieden. Hierbij is continue dekking in kritieke gebieden zoals immigratiehallen en bagageafhaalgebieden van groot belang om de doorstroming niet te belemmeren en een hoge hygiënestandaard te handhaven.
Naast de operationele tijdsdruk worden deze machines geconfronteerd met voortdurende oppervlakteschakeling, waarbij vloeren naadloos overgaan van gepolijst beton en epoxy in bagagehallen naar hoogwaardige tegels of marmer in belastingvrije zones, en soms laagpolig tapijt bij de gates. Dit vereist flexibele reinigingsmodi en een veilige perceptie in de aanwezigheid van passagiers. Lage geluidsniveaus zijn cruciaal bij gates waar omroepberichten duidelijk hoorbaar moeten blijven. Bij de selectie van de juiste apparatuur staan factoren als batterijduur, automatisch opladen en geavanceerde sensortechnologie centraal, zodat de schoonmaakoperatie zowel efficiënt als discreet verloopt zonder de complexe luchthavenlogistiek te verstoren.
De OrionStar CleaniBot S55 Pro is een compacte autonome multi-modus schrobmachine die ontworpen is om te navigeren door de complexe lay-outs van moderne commerciële ruimtes. Met fysieke afmetingen van 650 bij 580 bij 550 millimeter en een minimale doorgangsbreedte van 700 millimeter, kan deze machine moeiteloos opereren in krappe ruimtes zoals veiligheidscontrole rijen, smalle airline back-of-house service gangen en drukke winkelgebieden. Het apparaat beschikt over meerdere reinigingsmodi, waaronder schrobben, power-schrobben, vegen en zuigen, ECO zuigen, stoffen, en een gecombineerde modus voor vegen, zuigen en schrobben. De navigatie wordt ondersteund door een uitgebreide sensorstack met LiDAR, een stereocamera voor trap- en stapdetectie, ultrasone sensoren en lijnlasers, wat kartering tot 10.000 vierkante meter mogelijk maakt en zorgt voor een veilige werkomgeving rondom reizigers en bagage.
Voor de veeleisende 24/7-omgeving van een luchthaven biedt deze robot aanzienlijke operationele flexibiliteit. De multi-modus runtime bereikt tot 28 uur in de stoffen-modus, 4,5 uur in standaard schrobmodus en 3,5 uur in power-schrobben, volgens fabrikantgegevens. Dit wordt ondersteund door een automatisch oplaadsysteem met een bijgeleverd laaddock, waardoor de machine met minimale menselijke tussenkomst kan blijven functioneren. De tanks voor schoon water (22 liter) en vuil water (15 liter) zijn afgestemd op efficiënt watergebruik bij wisselende vloertypes. Bovendien is de stille werking van het apparaat, met geluidsniveaus die dalen tot 45 dB in specifieke modi, bijzonder geschikt voor gebruik nabij passagierszones, gate-gebieden en lounges waar een rustige sfeer behouden moet blijven.
De Avidbots Neo 2W is een enterprise-niveau autonoom schrobplatform dat specifiek is gebouwd voor grootschalige, zware commerciële en industriële toepassingen. Dit systeem heeft een sterke commerciële implementatievoetafdruk in de transportsector, met gepubliceerde luchthavenimplementaties op grote knooppunten zoals Cincinnati/Northern Kentucky International Airport (CVG), Changi Airport Singapore en Narita Airport Tokyo. Het platform wordt aangedreven door Avidbots Autonomy, een geavanceerd AI-systeem dat gebruikmaakt van 360-graden LiDAR en 3D-detectie om in realtime dynamische obstakels op vloerniveau, zoals achtergelaten bagage, rolkoffers en passagiersstromen, te herkennen en te vermijden. Een opvallend veiligheidskenmerk is de Blue Light-projectie die visueel de route van de robot communiceert, wat de veiligheidsperceptie in drukke aankomsthallen en immigratiehallen aanzienlijk verhoogt.
Om te voldoen aan de eisen van meershift-operaties en korte nachtvensters, is dit model uitgerust met uitzonderlijk grote capaciteiten. Met een schoonwatertank van 109 liter en een vuilwatertank van 135 liter, gekoppeld aan verwisselbare AGM-batterijen, kan de machine lange aaneengesloten periodes werken. Volgens fabrikantgegevens ligt de operationele looptijd tussen de 4 en 6 uur op een enkele lading, waardoor grote vertrekhallen en brede platform-aangrenzende binnenlooppaden efficiënt kunnen worden bestreken. Hoewel de aanzienlijke afmetingen en het zware gewicht van de machine mogelijk minder geschikt zijn voor de aller smalste doorgangen, biedt het bijbehorende webgebaseerde Avidbots Command Center fleetdashboard facilitaire managers gedetailleerde inzichten in dekkingsgraden en waterverbruik over meerdere terminalsecties.
De Gaussian Robotics Scrubber 50 profileert zich als een veelzijdige 3-in-1 schrobmachine, veger en stofmachine, gedreven door kunstmatige intelligentie en een uitgebreide sensorfusie. Een onderscheidend kenmerk is de Auto Spot Cleaning functionaliteit, die gebruikmaakt van een RGB-camera en AI om lokaal vuil en vlekken te detecteren en te reinigen voordat deze over de vloer worden verspreid. Deze gerichte aanpak is bijzonder nuttig in horecagebieden, bagageafhaalgebieden en nabij sanitaire voorzieningen waar gemorste vloeistoffen snel moeten worden aangepakt. Het platform heeft zichzelf bewezen in diverse commerciële omgevingen, en hoewel veel casestudies zich richten op retail en logistiek, is de technologie zeer toepasbaar op de vloeruitdagingen van moderne luchthaventerminals.
De focus van dit model op autonomie wordt verder versterkt door een optioneel geïntegreerd Workstation. Dit station maakt het mogelijk dat de robot autonoom zijn vuilwatertank leegt, de schoonwatertank hervult en de batterij oplaadt, wat essentieel is voor faciliteiten die een ononderbroken 24/7 schoonmaakcyclus eisen. Volgens fabrikantgegevens levert de lithium-ijzerfosfaatbatterij tot 3 uur schrobtijd, en het lage geluidsniveau van 55 tot 70 dB ondersteunt een stille werking die passagiers in wachtruimtes niet stoort. Met een minimale doorgangsbreedte van 800 millimeter navigeert de machine behendig door bredere gangpaden en terminalpassages, waarbij het systeem soepel omgaat met de overgangen tussen marmer, epoxy en gepolijst beton.
De Kärcher KIRA CV 60/1 verschilt van traditionele natte schrobmachines doordat het een autonome professionele stofzuiger is, gepositioneerd voor facility management op grote schaal. Afkomstig van een groot Europees merk in reinigingsapparatuur, is dit apparaat gebouwd op het cloudgebaseerde BrainOS-besturingssysteem. Voor luchthavenscenario’s is deze machine bijzonder relevant in zones waar zachte vloerbedekking domineert, zoals tapijten in VIP-lounges, specifieke gate-gebieden en wachtruimtes bij immigratie. De integratie van een HEPA-geclassificeerde vacuümzak draagt direct bij aan het behoud van een hoge binnenluchtkwaliteit, wat een belangrijk gezondheidsaspect is in afgesloten terminalruimtes met hoge concentraties reizigers.
Omdat deze machine zich uitsluitend richt op droog zuigen, wordt hij in uitgebreide luchthavenoperaties vaak ingezet als onderdeel van een grotere vloot, naast gespecialiseerde natte schrobrobots. Het Smart Detection System zorgt voor veilige navigatie rondom passagiers en obstakels, terwijl het Comfort Ride System onbedoelde interacties, zoals passagiers die op de machine proberen te stappen, detecteert en actief mitigeert. Volgens fabrikantgegevens kan de machine grote vloeroppervlakken met hoge snelheid verwerken, waarbij operationele updates en route-optimalisaties continu via de cloud worden beheerd. Hierdoor kunnen facilitaire teams de inzet van de stofzuiger naadloos afstemmen op de veranderende druktepatronen in de passagiersterminals.
De ICE Co-Botics Cobi 18 is ontworpen als een zeer compacte collaboratieve schrobmachine, specifiek ontwikkeld om zij aan zij met personeel en publiek te werken. Met een bescheiden voetafdruk en een doordacht ontwerp is deze robot uitermate geschikt voor de smalste en meest uitdagende ruimtes binnen een luchthaven. Dit omvat krappe winkelpuien, dicht op elkaar staande taxfree kiosken, smalle gate-zijgangen en complexe veiligheidscontrole rijen waar grotere, zwaardere machines operationeel vastlopen. De mogelijkheid om strak langs wanden, onder displays en rondom glazen obstakels te navigeren, maakt het een waardevolle toevoeging voor de gedetailleerde reiniging van retail- en horecagebieden.
Het operationele model van dit apparaat is sterk gericht op toegankelijkheid en datagestuurd beheer via het i-SYNERGY fleetrapportagesysteem. Volgens fabrikantgegevens levert de machine een looptijd van circa 60 tot 90 minuten per laadcyclus, met een bedrijfsprofiel dat onder de 70 dB blijft, waardoor de rust in de omgeving gewaarborgd is. Hoewel de kleinere tanks van 10 en 11 liter frequentere vulbeurten vereisen in vergelijking met grotere terminalrobots, compenseert het abonnementsmodel dit door facilitaire beheerders flexibiliteit te bieden zonder grote initiële kapitaalinvesteringen. Hierdoor kunnen luchthavens lokaal en doelgericht automatiseren in zones waar wendbaarheid en een discrete aanwezigheid de hoogste prioriteit hebben.
Luchthavens kenmerken zich door een extreme diversiteit aan ruimtes, variërend van uitgestrekte vertrekhallen tot zeer smalle veiligheidscontrole rijen, krappe winkelpuien en drukke gate-gebieden. Facilitaire managers moeten de fysieke voetafdruk en manoeuvreerbaarheid van de apparatuur afstemmen op de specifieke lay-out van de te reinigen terminalzones. Deze benadering kan zich richten op maximale vloeroppervlakte-inzet, waarbij gebruik wordt gemaakt van robuuste, zware machines met extra brede reinigingspaden om grote ruimtes zoals centrale bagageafhaalgebieden zo snel mogelijk te schrobben. Aan de andere kant vereist compacte manoeuvreerbaarheid machines met een smalle doorgangsbreedte en een lichter chassis, zodat de robot soepel navigeert door smalle gangpaden tussen taxfree kiosken en dichte gate-gebieden zonder de doorstroming van passagiers te blokkeren.
Luchthavens functioneren onafgebroken of hebben zeer korte nachtelijke sluitingsvensters, wat betekent dat schoonmaakrobots lange diensten moeten draaien met minimale menselijke tussenkomst. De manier waarop de robot omgaat met stroom- en watervoorziening is cruciaal voor de planningslogistiek. Een strategie is gebaseerd op maximale fysieke tankcapaciteit, waarbij de robot is uitgerust met uitzonderlijk grote gescheiden tanks en zware industriële batterijpakketten voor urenlang onafgebroken schrobben. Een andere strategie omvat geautomatiseerde laad- en vulinfrastructuur, waarbij de robot autonoom dockt om batterijen op te laden en vloeistoffen te wisselen voor een volledig hands-off meershift-operatie. Daarnaast bieden energie-efficiënte reinigingsmodi de mogelijkheid om een volledige dienst of langer op één lading te opereren voor continue, lichte stof- en vuilverwijdering over grote terminaloppervlaktes.
Een typische luchthaventerminal combineert harde vloeren in looppaden en horecagebieden met zachte vloeren zoals laagpolig tapijt in VIP-lounges en bij gates. De inkoopkeuze hangt sterk af van hoe deze oppervlakteovergangen worden beheerd. Geïntegreerde multi-reinigingssystemen maken gebruik van één enkel robotplatform dat autonoom kan wisselen tussen nat schrobben, droog zuigen en moppen, wat ideaal is voor wisselende zones binnen één route. Daartegenover staat het gebruik van gespecialiseerde taakspecifieke vloten, waarbij toegewijde schrobmachines voor harde vloeren worden gecombineerd met afzonderlijke, autonome industriële stofzuigers voor tapijtoppervlakken, wat de voorkeur geniet wanneer maximale taakspecifieke dieptereiniging vereist is.
De dynamische omgeving van een luchthaven met onvoorspelbare voetgangersstromen, achtergelaten bagage en trolleys vereist uiterst betrouwbare navigatie. Actieve waarschuwings- en omleidingssystemen gebruiken geavanceerde obstakeldetectie getraind op typische luchthavenobjecten, gecombineerd met visuele signalering, om veilig door dichte samenscholingen van passagiers te navigeren. Geluidsarme multi-sensor operatie combineert een reeks sensoren met werkmodi die het geluidsniveau strikt onder een drempelwaarde houden, wat discreet schoonmaken in gate-gebieden mogelijk maakt. Aangezien deze systemen data verzamelen, moeten beheerders zorgen voor een correcte naleving van privacyregelgeving ter bescherming van reizigers en personeel.
Het inzetten van een automatische schrobmachine voor luchthavens vereist een zorgvuldige afweging van de unieke terminalarchitectuur, passagiersstromen en schoonmaakschema’s. Facilitaire beheerders moeten de fysieke afmetingen en wendbaarheid van de apparatuur evalueren in relatie tot smalle doorgangen, terwijl ze tegelijkertijd rekening moeten houden met de noodzaak voor voldoende batterijcapaciteit en tankvolume om grote, open hallen te bestrijken. De keuze tussen compacte cobots, veelzijdige multi-modus robots of zware industriële platformen hangt af van de specifieke zone-indeling en de beschikbaarheid van personeel voor onderhoudstaken. Uiteindelijk bepalen geavanceerde sensortechnologieën en stille bedrijfsmodi hoe succesvol de robot integreert in de dagelijkse, dynamische realiteit van een 24/7 draaiend transportknooppunt.
Voetnoot: specificaties van derdenproducten zijn gebaseerd op openbaar beschikbare gegevens (tot, onder laboratoriumomstandigheden, volgens fabrikantgegevens) en kunnen variëren; productnamen en merken zijn eigendom van hun respectievelijke eigenaren; als een product camera’s, audio-opname, kartering of cloud-gegevensverwerking impliceert, moet de operator de AVG-naleving verifiëren voorafgaand aan implementatie.
Privacy Disclaimer: Autonome navigatie en kartering maken gebruik van sensoren (waaronder LiDAR en camera’s). Bij de inzet in openbare ruimtes zoals luchthavens blijft de exploitant (data controller) verantwoordelijk voor een Data Processing Agreement (DPA) met de softwareleverancier en volledige naleving van de Europese AVG/GDPR, inclusief dataminimalisatie en lokale opslagtermijnen.
Branchecijfers lopen uiteen, maar de Avidbots CVG-casestudy rapporteert een terugverdientijd van 12 tot 18 maanden bij inzet van circa 8 uur per dag, met een jaarlijkse waarde van circa $30.000 per Neo-eenheid. Kärcher claimt voor de KIRA CV 60/1 een terugverdientijd van minder dan twee jaar bij fulltime gebruik, met gemiddeld $20.000 minder operationele overheadkosten per eenheid. De werkelijke terugverdientijd op een luchthaven hangt af van ploegendekking, schoonmaaktarief, energie- en waterprijzen en de mate waarin handmatige nachtdiensten worden vervangen. Een concrete businesscase vereist daarom een pilotscenario met gemeten vierkante meters, frequentie en verschuiving van arbeidsuren naar toezichthoudende taken.
De meeste fabrikanten — waaronder OrionStar CleaniBot S55 Pro, Avidbots Neo en Gausium Scrubber 50 — volgen een traditioneel CAPEX-model: aanschaf van de robot, optionele werkstation (Gausium) of laaddock, plus cloud- of fleetmanagementabonnement. ICE Co-Botics hanteert daarentegen een All-Inclusive Subscription-model vanaf circa $15 per dag, inclusief fleetmanagement, data-analyse, ondersteuning, reparaties en verbruiksartikelen. Voor luchthavens met seizoensgebonden drukte of een pilotfase verlaagt subscription de toetredingsdrempel en verschuift Capex naar Opex, maar over een meerjarige horizon kan directe aanschaf voordeliger zijn. Bij de TCO-berekening moeten ook batterijvervanging, schoonmaakmiddelen, verwerkersovereenkomsten en de jaarlijkse cloudlicentie worden meegenomen.
Vraag vooraf een verwerkersovereenkomst (DPA) op en bevestig waar kaart-, sensor- en rapportagedata worden opgeslagen, hoe lang ze worden bewaard en welke onderaannemers — bijvoorbeeld Brain Corp voor de Kärcher KIRA, Avidbots Command Center voor Neo of het Gausium Fleet Management System — als verwerker optreden. Controleer of de robot meertalige bediening ondersteunt (Avidbots Neo biedt explicient Engels, Frans, Duits en andere talen; bij de andere merken is dit niet openbaar gespecificeerd). Verifieer lokale service- en onderdelenbeschikbaarheid, certificering voor gebruik in luchthavenzones en of er casestudy’s zijn van vergelijkbare terminals (Avidbots noemt CVG, Changi en Narita; Gausium en ICE Cobotics hebben geen openbaar gedocumenteerde luchthavencasestudy’s). Tot slot: eis dat de robot een fysieke e-stopknop, bumpers en zichtbare waarschuwing heeft voor passagiers in gate- en immigratiegebieden.
De OrionStar CleaniBot S55 Pro biedt 4,5 uur runtime in schrobmodus, tot 19,5 uur in ECO-stofzuigen en tot 28 uur in dustmop, met een schoonwatertank van 22 L en vuilwatertank van 15 L en auto-recharge in minder dan 4 uur. De Avidbots Neo-familie haalt 4 tot 6 uur op één lading met verwisselbare AGM-batterijen (220 Ah) en tanks van 109 L/135 L, wat lange nachtvensters zonder bijvullen mogelijk maakt. De Gausium Scrubber 50 biedt 3 uur schrobtijd op een 30 L/24 L-tank, maar kan via het optionele geïntegreerde werkstation automatisch opladen, legen en hervullen zonder menselijke tussenkomst. De ICE Co-Botics Cobi 18 levert 60-90 minuten runtime en 10 L/11 L tanks, wat in een 24/7-luchthavenomgeving frequente laad- en vulbeurten vereist.
De OrionStar CleaniBot S55 Pro levert tot 1.197 m²/u in schrobmodus en tot 1.368 m²/u in stofzuig-/mopmodi, met een footprint van 650 × 580 × 550 mm en een minimale doorgansbreedte van 700 mm — passend bij de meeste terminalgangen, winkelpuien en security-wachtrijen. De Avidbots Neo 2W haalt 1,35 m/s (4,5 ft/s) maar is met 580-690 kg brutogewicht en 76-94 cm breed aanzienlijk groter; luchthavens met smalle gate-corridors of tourniquets moeten de exacte doorgansbreedte verifiëren. De Gausium Scrubber 50 bereikt tot 1.987 m²/u (disc) maar vereist 800 mm vrije doorgang en 1.100 mm U-turn radius. De ICE Co-Botics Cobi 18, met 800 m²/u en een 48 × 48 cm footprint, is juist specifiek ontworpen voor krappe ruimtes zoals kiosken en wachtrijen waar grotere robots vastlopen.
De OrionStar CleaniBot S55 Pro combineert LiDAR (kaart tot 10.000 m²), stereocamera voor trap- en staptdetectie, ultrasone sensoren voor obstakelvermijding en lijnlasers voor muur-en-randreiniging, met 360° detectie via in totaal 15 sensoren en een fysieke e-stopknop. De Avidbots Neo-familie gebruikt Avidbots Autonomy met realtime, op machine learning gebaseerde obstakeldetectie op vloerniveau (pallets, bagagekarren, trolleytassen) en een Blue Light-projectie om passagiers en personeel te waarschuwen, een relevant kenmerk voor gate- en immigratiegebieden. De Gausium Scrubber 50 fuseert LiDAR, 3D-camera, ultrasone sensor, luchtdruk-botssensor, klifsensor en aanraaksensor, met Auto Spot Cleaning voor het automatisch verwijderen van vlekken in bagageafhaalgebieden. Bij elk systeem moeten luchthavenexploitanten voor inzet valideren hoe de robot omgaat met glaspartijen, spiegels, rolstoelgebruikers, plotseling opduikende obstakels en de lokale verlichting in de terminal, en of de sensordata aan de AVG voldoen.