CONTACTEER ONS
Het robot-CATALOGUS wordt naar uw mailbox verzonden onmiddellijk na uw indiening.
INDIENEN
Commerciële gebouwen zijn geen één-laagse magazijnen. Een moderne kantoorgebouw, mixed-use complex of bedrijvenpark combineert brede entrees, smalle gangen met glazen wanden, multi-floor verdiepingen, parkeerdekken en back-of-house servicezones. Elk van deze ruimten vraagt iets anders van een reinigingsmachine: een gang van 1.200 mm kan geen walk-behind schrobmachine van 700 mm herbergen; een hal van 5.000 m² kan niet efficiënt gedekt worden met een droge unit van 350 mm. Facility managers die de "automatische schrobmachine voor commerciële gebouwen" als één inkoopbeslissing behandelen, kopen meestal te veel voor de ene zone en te weinig voor de volgende. Een beter startpunt is te erkennen dat het juiste antwoord voor de meeste complexen een portfolio van machineklassen is, afgestemd op de gebouwvoetafdruk, de natte opnamebehoeften, de navigatie-eisen, de nachtelijke autonomiebeperkingen en de gegevensbeschermingsverplichtingen.
Het meest gebruikelijke inkoopkader verdeelt de beslissing in vijf werkingsdimensies. Ten eerste moet de schrobpadcapaciteit passen bij de breedste open zones zonder de robot onbruikbaar te maken in gangen. Ten tweede bepalen de natte opnamecapaciteit en het ontwerp van de schoon- en vuilwatertanks hoe lang de robot kan draaien voordat iemand moet bijspringen. Ten derde bepalen navigatie, mapping en multi-floor fleetmanagement of dezelfde robot meerdere verdiepingen of gebouwen kan bedienen. Ten vierde leggen het niveau van het dockingstation en de nachtelijke autonomie het arbeidsmodel vast dat het schoonmaakbudget van het gebouw kan dragen. Ten vijfde moet het gegevensbeschermingsprofiel — welke producten kaarten bewaren, welke telemetrie streamen, welke alleen op LiDAR leunen — vóór de eerste inzet de AVG of het lokale equivalent passeren.
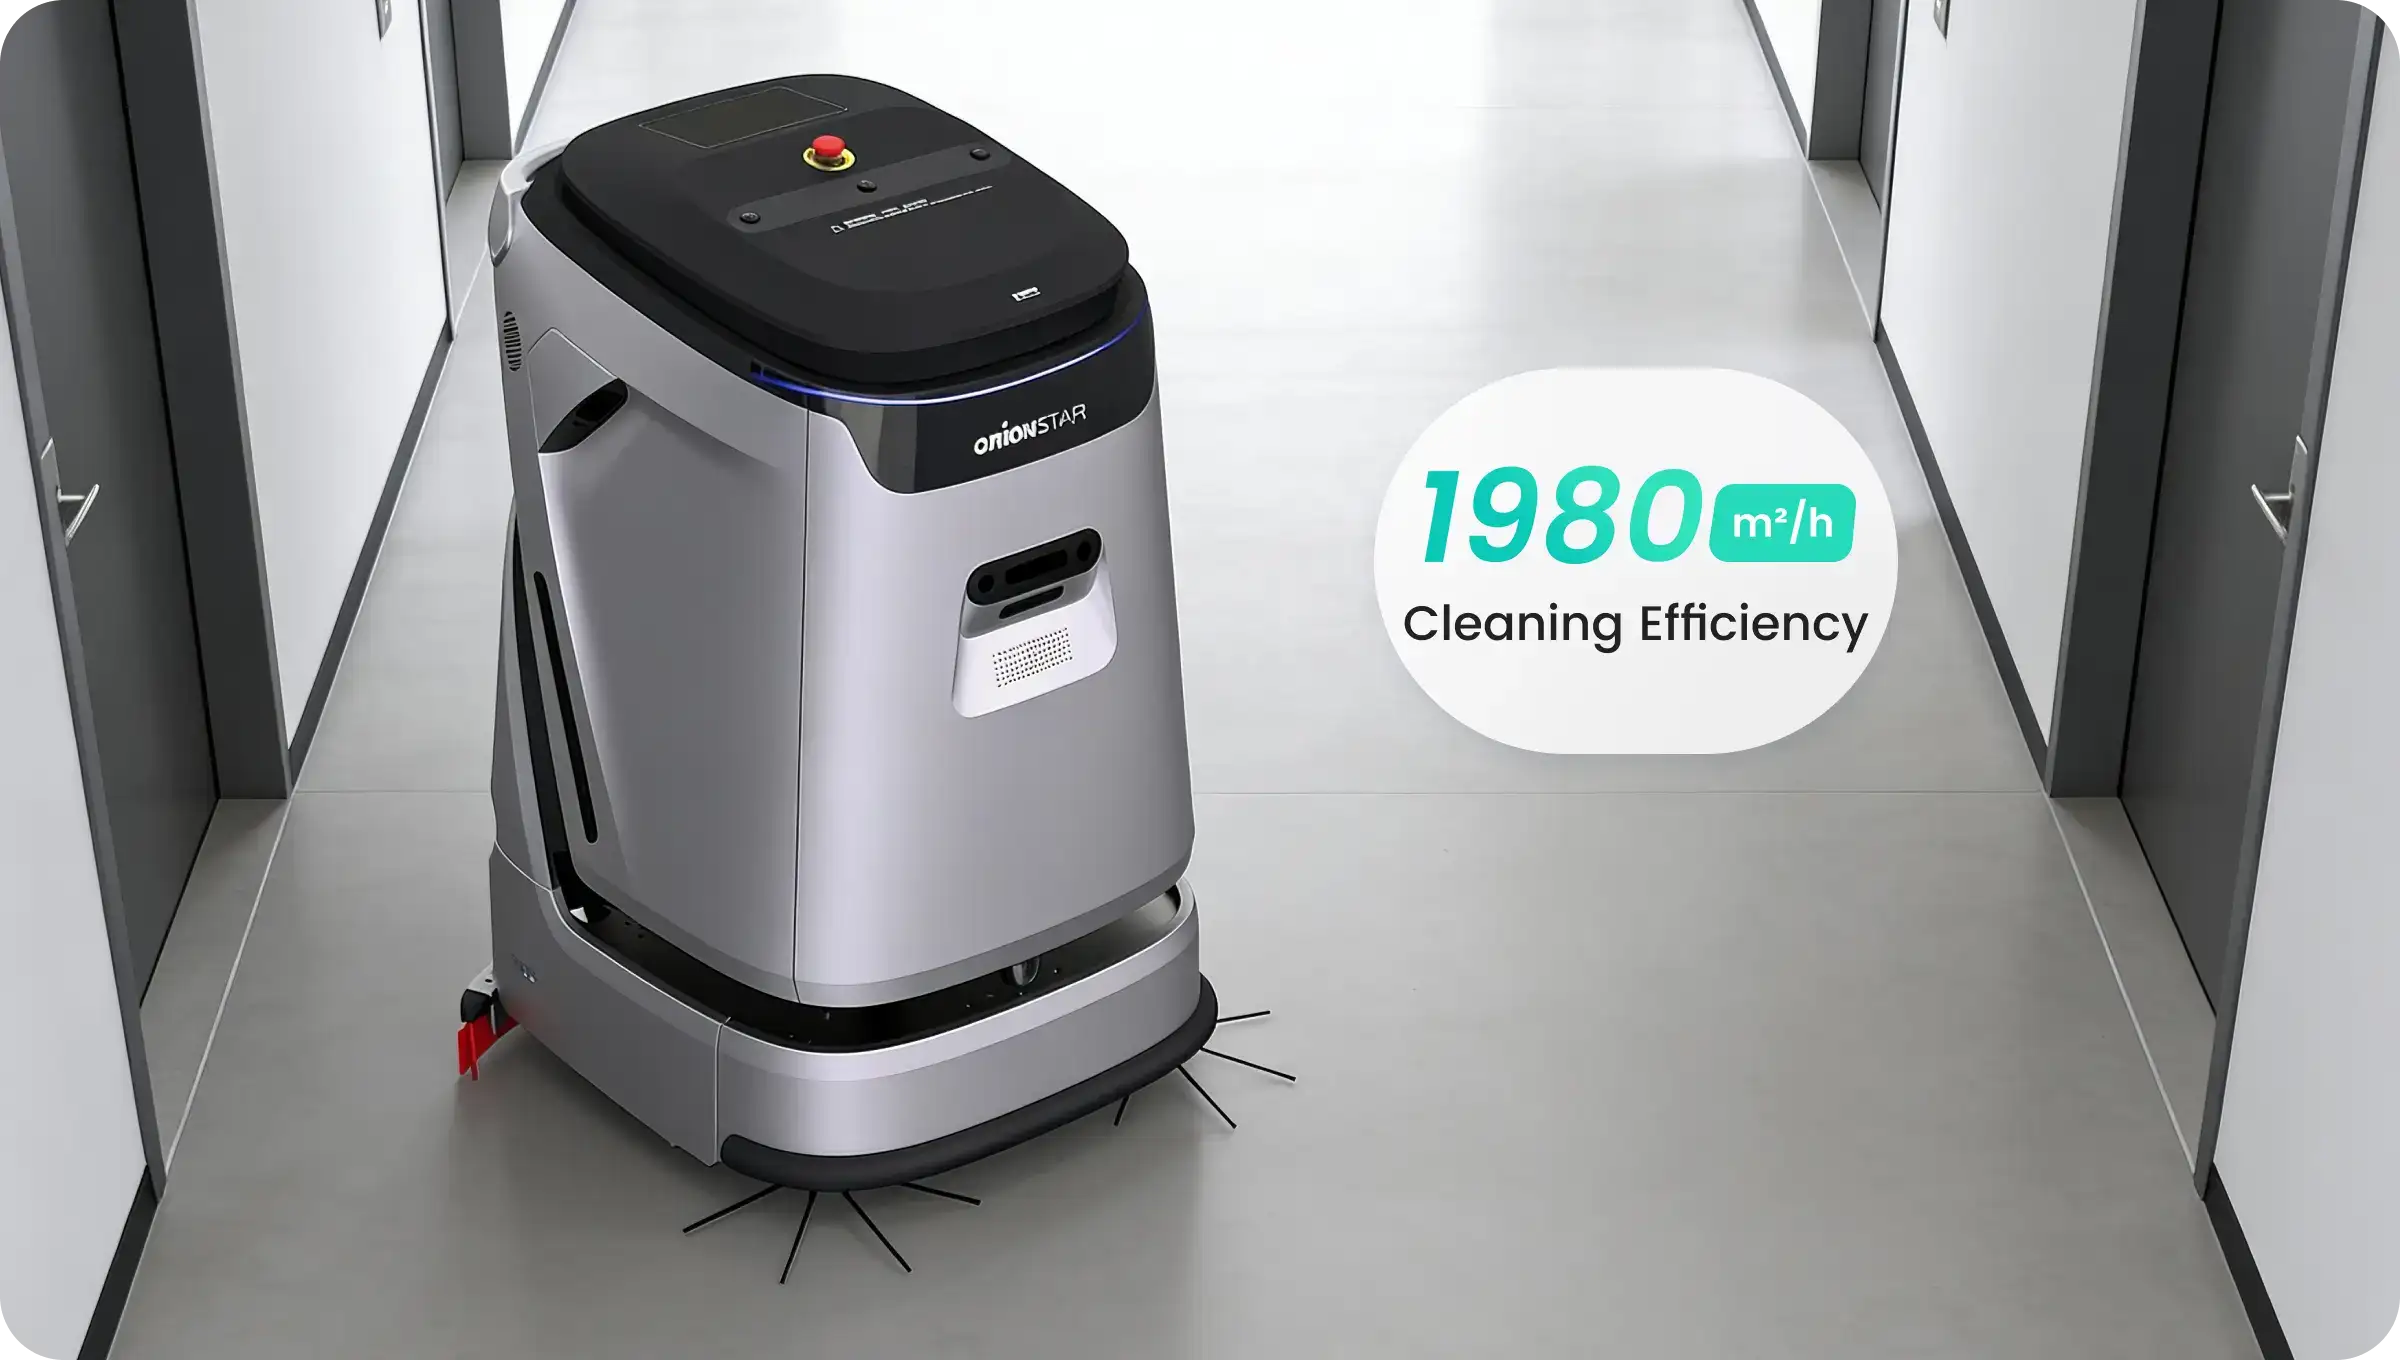
De OrionStar CleaniBot C5 is gebouwd als een zware industriële autonome schrobmachine voor het type mixed-use commercieel complex waar één machine de hal moet reinigen, de gangen moet vegen en zonder toezicht naar het parkeerdek moet terugkeren. Volgens fabrikantgegevens weegt hij ongeveer 170 kg, draagt een gecombineerd tanksysteem van 90 L gelijk verdeeld over schoon en vuil water, gebruikt een 550 mm hoofborstel en is gekwalificeerd voor tot ongeveer 1.980 m²/h reinigingsdekking. Het dockingstation verzorgt automatisch schoonwater bijvullen, vuilwater afvoer en een interne hogedrukreiniging die de leverancier op circa 4 minuten per cyclus opgeeft, zodat de robot zonder toezichthouder ter plaatse klaar is voor de volgende dienst. Een opgegeven schrobdruk van circa 25 kg en een configuratie met twee roterende borstels ondersteunen het in één gang verwijderen van hardnekkig vuil, met een door de leverancier opgegeven vuilverwijderingssnelheid nabij 95% onder gedefinieerde laboratoriumomstandigheden. LiDAR-gebaseerde mapping dekt tot circa 10.000 m² per kaart en ondersteunt multi-floor hergebruik, terwijl de multi-sensor obstakelstack de unit veilig rond mensen in drukke commerciële ruimten laat werken. Het opgegeven geluidsniveau ligt onder 68 dB(A), wat nachtelijk gebruik verenigbaar houdt met naburige huurders in mixed-use gebouwen. Voor complexen die één industriële schrobmachine een portfolio willen laten verankeren, positioneert de C5 zich duidelijk in de high-capacity klasse.
De Kärcher KIRA CV 50 vertegenwoordigt het tegenovergestelde uiteinde van het commercieel gebouw portfolio: een ultracompacte autonome zuigunit die circa 15 kg weegt en een werkbreedte van circa 350 mm heeft. Hij is ontworpen voor dagelijks droog onderhoud in gangen, onder-bureauruimtes en halranden waar een walk-behind schrobmachine eenvoudigweg niet door kan. Waar de C5 een watertank draagt, heeft de KIRA CV 50 er geen — hij veegt stof, pluis en kleine resten en keert terug naar een klein laadstation. In een commercieel gebouw moet hij gelezen worden als aanvulling op een natte schrobvloot, niet als vervanging. De navigatie is gebaseerd op een teach-and-repeat routine die gebouwteams per verdieping kunnen configureren, met ingebouwde sensoren voor obstakeldetectie. Voor kantoren die het gangzuigen al uitbesteden aan nachtpersoneel vervangt de KIRA CV 50 doorgaans een handmatige veegronde zonder het bestaande natte schrobcontract te wijzigen.
De Gaussian Robotics Scrubber 50 (ook op de markt onder het merk Gausium) zit in de middelgrote natte schrobklasse die past bij typische kantoorverdiepingen. Hij combineert vegen, schrobben en droog moppen in één machine, met een optioneel workstation dat water- en laadcycli ondersteunt zodat de robot meerploegendiensten kan draaien met beperkte menselijke tussenkomst. Gepubliceerde specificaties noemen multimodale sensoren voor obstakelvermijding en een voetafdruk die hem door standaard kantoorgangen en liftdeuren laat passeren, met cloud fleetmanagement voor multi-floor planning. Operators die kiezen tussen een middelgrote schrobmachine en een high-capacity machine moeten zich afvragen of de grootste open zone van het gebouw werkelijk de grotere tankinhoud nodig heeft, of dat een middelgrote unit op een strakker parcours een hogere effectieve dekking per liter levert. Waar de C5 de wijdopen ruimten dekt, is de Scrubber 50 de dagelijkse werkpaard voor de kantoorverdieping.
De Tennant T7AMR is een ride-on AMR-schrobmachine gebouwd op het T7 industriële chassis. Volgens fabrikantgegevens draagt hij circa 110 L tankinhoud, werkt met een schrobpad in de ~650 mm klasse en weegt circa 492 kg, wat hem tot een high-capacity platform maakt dat geschikt is voor grote hallen, luchthaven-achtige hallen, onderwijscampussen en parkeerdekken van grote commerciële gebouwen. Het ride-on-formaat betekent dat een operator zo nodig vanaf het platform kan toezien, terwijl de AMR-modus de machine in staat stelt gemapte routes autonoom te herhalen. De afweging is dat de T7AMR doorgaans als overgedimensioneerd wordt beschouwd voor standaard kantoorverdiepingen en het beste past bij locaties waar de grote open vloer de voetafdruk rechtvaardigt en de lift of helling het gewicht aankan. In een multi-zone commercieel complex is het het juiste antwoord voor de hal en het verkeerde antwoord voor de gang.
De Avidbots Neo 2W is een industriële autonome schrobmachine afgestemd op magazijn- en logistieke ruimten, met verwisselbare accu’s die een bijna ononderbroken inzet in back-of-house zones mogelijk maken. Openbaar beschikbaar materiaal belicht een tweetaksconfiguratie, 360° obstakeldetectie en cloud-gebaseerd fleetmanagement, met inzetgevallen in luchthavens, distributiecentra en grote retailers. In een commercieel gebouw kan hij het best worden geframed als de juiste keuze voor back-of-house zones, laadperrons en grote parkeer- of opslagdelen binnen een mixed-use complex — niet voor klantgerichte lobbies waar zijn industriële voetafdruk en magazijn-geoptimaliseerde dynamiek niet passen. Waar de C5 de publiekgerichte vloeren bedient en de Scrubber 50 de kantoorverdiepingen, houdt de Neo 2W de servicezones en laadperrons onder autonome dekking.
Voor de meeste commerciële gebouwen draait de inkoopbeslissing minder om welke enkele machine de beste is en meer om welke combinatie het hele complex dekt met de laagste nachtelijke arbeidskosten. Een high-capacity autonome schrobmachine zoals de CleaniBot C5 verankert de wijdopen zones en parkeerdekken; een middelgrote natte schrofunit zoals de Gaussian Robotics Scrubber 50 dekt de kantoorverdiepingen; een ultracompacte droge unit zoals de Kärcher KIRA CV 50 veegt de gangen en onder-bureauruimtes; een ride-on platform zoals de Tennant T7AMR is alleen gerechtvaardigd wanneer hallen en parkeerdekken zeer groot zijn; en een magazijn-geoptimaliseerde unit zoals de Avidbots Neo 2W is voorbehouden aan back-of-house zones. Het juiste antwoord voor elk gebouw is de mix die het schoonmaakbudget laat dalen terwijl de zichtbare netheid van elke zone gelijk blijft.
Brancherapporten en casestudies van IFM-aanbieders noemen doorgaans besparingen op arbeidsuren van 60–80% ten opzichte van handmatig schrobben wanneer een autonome machine elke nacht een gedefinieerde route aflegt. De ROI voor commerciële gebouwen wordt meestal binnen 18–36 maanden bereikt, afhankelijk van dienstenpatronen, loonniveaus en hoeveel zones de robot vanuit één dockingstation kan bedienen. Operators moeten offertes vergelijken op jaarbasis per vierkante meter, niet op basis van de catalogusprijs.
De TCO van een autonome schrobmachine in een kantoor- of mixed-use gebouw is typisch opgebouwd uit aanschaf (40–55%), preventief onderhoud en reserveonderdelen (15–25%), verbruiksartikelen zoals borstels en chemicaliën (5–10%), en ofwel arbeid om de robot te beheren of een servicecontractvergoeding (15–25%). Gebouwen die één robot over meerdere verdiepingen delen behalen meestal een betere TCO dan gebouwen die per verdieping één unit kopen; de planning moet dat weerspiegelen.
De belangrijkste clausules zijn responstijd-SLA’s (vaak 24–48 uur voor een vervangende unit), inclusie van software-updates, een budget voor het herbouwen van kaarten, plafonds voor verbruiksartikelen en verwerking van gegevens aan het einde van de levensduur voor de kaarten die de robot heeft opgeslagen. Kopers moeten ook bevestigen of het contract multi-floor hermapping dekt wanneer een huurder de indeling wijzigt. Verborgen kostenposten zijn vaak kaartrebuilds, liftintegratie-upgrades en kosten per oproep voor reparaties buiten de garantie.
De twee gangbare patronen zijn het gedeelde-robotmodel (één robot pendelt tussen verdiepingen of gebouwen met behulp van liftoproepintegratie) en het één-per-verdieping-model (een kleine robot op elke verdieping gekoppeld). Het gedeelde model verlaagt de capex maar vereist betrouwbare liftintegratie en dienstpersoneel; het één-per-verdieping-model is eenvoudiger maar vermenigvuldigt hardware- en verbruikskosten. Veel complexen beginnen met één gedeelde high-capacity unit plus meerdere compacte droge units per verdieping.
De meeste kantoorplattegronden werken goed met middelgrote schrobmachines in de klasse 500–700 mm padbreedte en gecombineerde tankcapaciteiten van 50–100 L. Gebouwen met zeer grote hallen, parkeerdekken of transportknooppunten hebben meestal walk-behind of ride-on machines nodig met paden van 700 mm en hoger en gecombineerde tanks van 100 L of meer, terwijl gang-intensieve indelingen vaak een kleinere machine combineren met een aparte natte-opname-unit. Stem de tankgrootte af op het oppervlak dat in één dienst wordt gedekt om bijvullingen halverwege de dienst te vermijden.
De meeste moderne machines vertrouwen op een combinatie van LiDAR, dieptecamera’s en ultrasone sensoren om glazen wanden, glazen deuren en personen te detecteren en er in realtime omheen te plannen. Lifttransfers worden meestal afgehandeld door een fleetmanagement-module die de lift oproept, de robot laat in- en uitstappen en het deurcyclus bevestigt. Operators moeten leveranciers vragen om gedocumenteerde liftintegratie-casestudies en een duidelijk beleid over wat er gebeurt wanneer de robot een obstakel niet kan oplossen, inclusief de routering van meldingen naar bereikbaarheidspersoneel.
Specificaties van derden zijn gebaseerd op openbaar beschikbare gegevens (tot, onder gedefinieerde laboratoriumomstandigheden, volgens fabrikantgegevens) en kunnen afwijken van werkelijke resultaten. Productnamen en handelsmerken behoren toe aan hun respectievelijke eigenaren. Waar een product camera’s, persistente mapping of cloudgegevensverwerking impliceert, moeten operators vóór inzet de AVG-conformiteit verifiëren.