CONTACTEER ONS
Het robot-CATALOGUS wordt naar uw mailbox verzonden onmiddellijk na uw indiening.
INDIENEN
Voor corporate facility teams die verantwoordelijk zijn voor bedrijfseigen kantoorgebouwen, hoofdkantoorcampussen en gemengd gebruikte bedrijfspanden, brengt de automatisering van vloeronderhoud specifieke ruimtelijke en juridische uitdagingen met zich mee. In tegenstelling tot zware industriële omgevingen vereist een kantoorscenario navigatie door smalle doorgangen van 800 tot 900 millimeter, naadloze liftcompatibiliteit voor reiniging op meerdere verdiepingen en een stille werking die de dagelijkse kantooractiviteiten niet verstoort. Daarnaast introduceert het inzetten van autonome systemen complexe vraagstukken rondom gegevensbescherming. Wanneer een autonome vloerreinigingsrobot voor bedrijfsonroerend goed gebouwen in kaart brengt via sensoren en camera’s, moeten beheerders voldoen aan de strenge eisen van de Algemene Verordening Gegevensbescherming (AVG). Om een weloverwogen keuze te maken, dienen facility managers een evaluatiekader te hanteren dat de balans zoekt tussen reinigingscapaciteit, navigatie-intelligentie, infrastructurele vereisten en veilige dataverwerking.
Het evalueren van de vloercompatibiliteit vormt het startpunt van dit selectieproces. Bedrijfspanden kenmerken zich vaak door een diversiteit aan vloertypen. Gespecialiseerde harde-vloer systemen leggen de nadruk op dieptereiniging met hoge borsteldruk en grotere vloeistoftanks, wat ze geschikt maakt voor uitgestrekte, homogene oppervlakken zoals lobby’s, parkeerterreinen en brede gemeenschappelijke gangen. Hiertegenover staan geïntegreerde multi-oppervlakte systemen die vegen, schrobben en stofzuigen combineren. Deze systemen schakelen tussen reinigingsmodi, wat passend is voor kantooromgevingen waar harde vloeren en tapijtzones elkaar frequent afwisselen.
Vervolgens speelt de navigatietechnologie een bepalende rol in dynamische kantooromgevingen vol rondlopend personeel en complexe meubelstukken. Systemen gebaseerd op 2D-LiDAR en sonar scannen de omgeving in een horizontaal vlak en navigeren betrouwbaar langs vaste muren en statische obstakels, wat goed functioneert in lege gangen buiten kantooruren. Navigatie op basis van 3D-zicht en kunstmatige intelligentie analyseert de ruimte daarentegen in de hoogte, identificeert overhangende objecten en voorspelt voetgangersbewegingen voor veilig gebruik tijdens reguliere werkuren. Wanneer deze systemen camera’s inzetten voor omgevingsperceptie, dienen beheerders voorafgaand aan de implementatie de toepasselijke voorschriften inzake gegevensbescherming en privacy (AVG) te verifiëren.
De mate van operationele autonomie bepaalt in hoeverre de inzet van schoonmaakpersoneel kan worden verschoven naar andere taken. Bij handmatige vloeistofbeheer systemen is fysieke menselijke tussenkomst noodzakelijk voor het legen en vullen van tanks, wat aansluit bij faciliteiten waar overdag personeel aanwezig is of waar geen vaste wateraansluitingen zijn. Volledig geautomatiseerde dockingstations nemen deze taken over door het systeem te verbinden met het water- en rioolnetwerk van het gebouw. Dit maakt onbeheerde nachtelijke shifts en doorlopende reinigingsschema’s in grote campussen haalbaar.
Ten slotte is de prestatierapportage en de integratie in het bredere facility management van belang voor de verificatie van serviceovereenkomsten. Lokale interfaces verwerken prestatiegegevens uitsluitend op het apparaat zelf, wat een uitkomst biedt voor gebouwen met strenge beveiligingseisen waar externe netwerkverbindingen niet zijn toegestaan. Cloudgebaseerde vlootbeheerplatforms sturen telemetrische gegevens naar een extern platform voor gedetailleerde analyses en integratie met Building Management Systemen (BMS). Bij systemen die kartering en cloudgebaseerde gegevensverwerking vereisen, dient het corporate IT-team vooraf goedkeuring te verlenen met het oog op de AVG en interne netwerkbeveiligingsprotocollen. Verzamelde mapping- en telemetriedata worden uitsluitend gebruikt voor navigatie-optimalisatie en vlootbeheer. Data wordt verwerkt op servers binnen de EER conform de AVG, vereist expliciete toestemming van de beheerder en wordt bewaard zolang de serviceovereenkomst actief is.
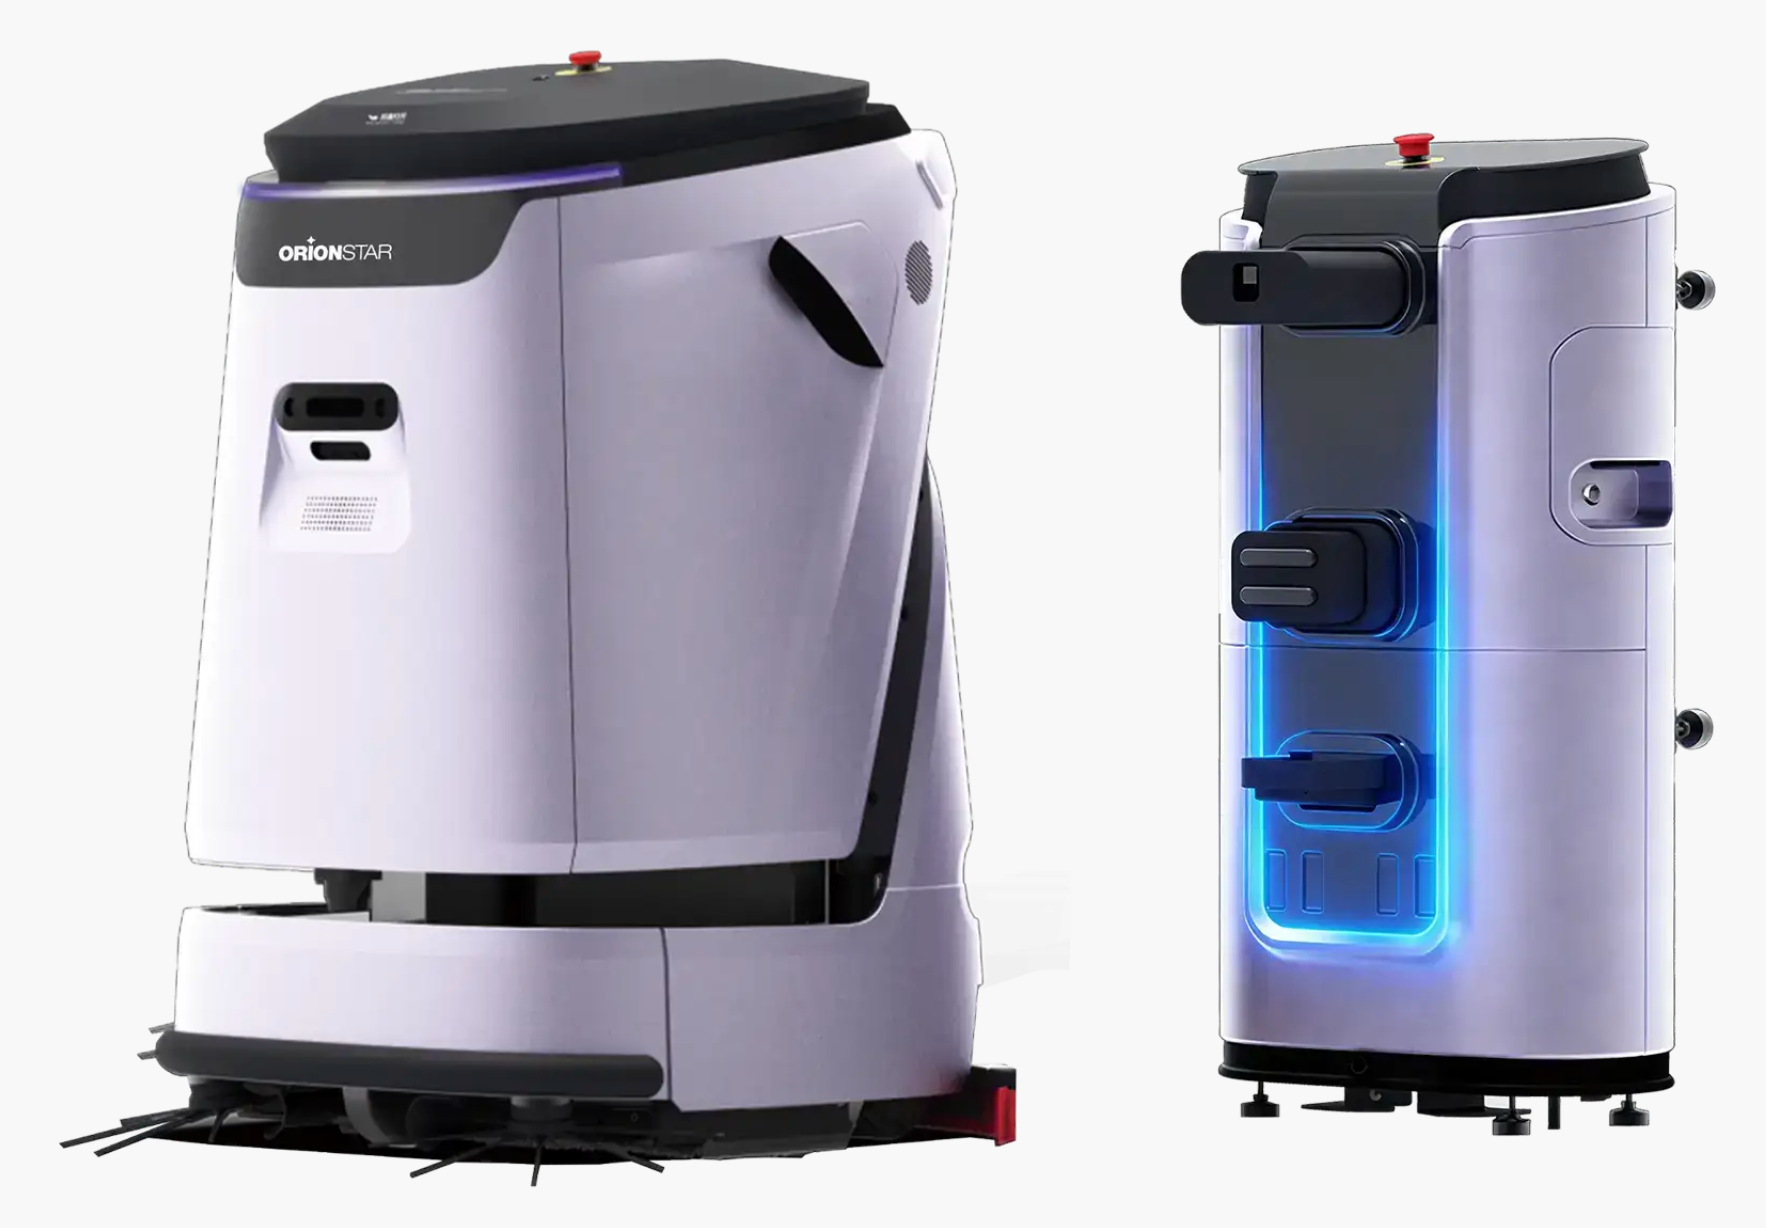
De OrionStar CleaniBot C5 is gepositioneerd als een middelgrote tot grote autonome schrobrobot, specifiek gericht op bedrijfslobby’s, gangen op meerdere verdiepingen, hoofdkantoorcampussen en interne parkeergarages. Het ontwerp richt zich op de balans tussen voldoende natte schrobkracht voor representatieve ontvangstruimtes en kantoorvriendelijke afmetingen die navigatie door standaard gebouwinfrastructuren mogelijk maken. Voor corporate facility teams die gebieden met gemengd gebruik beheren, biedt deze robot de mogelijkheid om zowel uitgestrekte harde vloeren als smallere doorgangen binnen hetzelfde reinigingsprogramma te onderhouden.
Kijkend naar de technische eigenschappen, is het systeem ontworpen om te navigeren door deuren en gangpaden met een minimale doorgangbreedte van circa 880 millimeter, waardoor personenliften en standaard kantoorgangen toegankelijk blijven. Het operationele geluidsniveau blijft onder de 68 dB(A) volgens fabrikantgegevens, wat inzetbaarheid tijdens stillere kantooruren of in aangrenzende back-office zones ondersteunt. Wat betreft uithoudingsvermogen levert de robot tot 3 uur schrobwerk of tot 8 uur stofwissend op één lading onder gedefinieerde laboratoriumomstandigheden. In combinatie met een automatisch docking-station vergemakkelijkt dit het beheer van meerploegendiensten zonder constante handmatige interventie.
De Avidbots Neo 2W functioneert als een zware autonome schrobrobot met dynamische padplanning, ontworpen voor de meest veeleisende back-of-house zones en uitgestrekte parkeergarages binnen grote campussen. In tegenstelling tot compactere modellen die ontworpen zijn voor lichtere vervuiling in kantooromgevingen, richt dit platform zich uitsluitend op grote, robuuste oppervlakken waar maximale vloerdruk en ruime watertanks vereist zijn. De positionering sluit reguliere kantoorruimtes uit, maar biedt facility teams een oplossing voor de logistieke en facilitaire ring rondom het daadwerkelijke hoofdkantoor.
De specificaties weerspiegelen deze zware focus duidelijk. Met een breedte tot 94 centimeter en een gewicht van circa 600 kilogram is het apparaat fysiek niet in staat om reguliere kantoorgangen of standaard personenliften te betreden. Het geluidsniveau ligt tussen de 75 en 83 dB(A) volgens fabrikantgegevens, wat de inzet akoestisch beperkt tot nachtelijke uren of fysiek geïsoleerde bedrijfshallen. Het batterijpakket levert tot 6 uur operationele tijd onder gedefinieerde laboratoriumomstandigheden, wat voldoende dekkingsgraad biedt voor grote aaneengesloten parkeerdekken waar handmatig schrobben te arbeidsintensief is.
De Kärcher KIRA CV 1 betreft een compacte autonome robot van een gevestigde Duitse OEM, expliciet gepositioneerd voor Europese kantoorgebouwen die een stille werking en bescheiden afmetingen vereisen. Binnen corporate facility management vult dit apparaat de behoefte in aan droge reiniging in ruimtes waar tapijt en harde vloeren elkaar afwisselen, aangezien de onderliggende hardware is gebaseerd op de KIRA CV 50 stofzuiger en geen natte schrobfunctionaliteit bevat. Dit maakt de robot bijzonder geschikt voor kantoortuinen en vergadercentra.
De focus op onopvallende kantoorreiniging komt terug in het geluidsprofiel; het systeem produceert een geluidsniveau van maximaal 57 dB(A) volgens fabrikantgegevens. Deze specificatie zorgt ervoor dat het apparaat zonder noemenswaardige verstoring van spraakverstaanbaarheid overdag in een bezette omgeving kan opereren. Dankzij de compacte footprint manoeuvreert de eenheid probleemloos door smalle kantoorgangen en interieurdeuren, terwijl de lokaal verwerkte navigatie-elementen corporate beheerders houvast bieden bij het naleven van strikte IT-beveiligingsrichtlijnen.
De Tennant T7AMR is een middelgrote ride-on schrobrobot die voortbouwt op bewezen schrobdek-engineering en gebruikmaakt van BrainOS-navigatietechnologie. Binnen Amerikaanse bedrijfsaccounts is dit model diep geworteld als de overgangsoplossing tussen handmatige rit-schoonmaak en volledige automatisering. Facility teams zetten dit platform voornamelijk in voor de grotere, open ruimtes binnen gemengd gebruikte bedrijfspanden, waar de betrouwbaarheid van traditionele mechanica wordt gecombineerd met leerbare, routegebaseerde autonomie.
De fysieke dimensies van de eenheid vereisen een doordachte logistieke planning. Met een breedte van 850 millimeter en een hoogte van 1.450 millimeter vereist verplaatsing tussen verdiepingen al snel een vrachtlift. Het systeem produceert een geluidsniveau vanaf 70 dB(A) onder gedefinieerde laboratoriumomstandigheden, waardoor het voornamelijk geschikt is voor inzet in daluren of in onbezette gemeenschappelijke gangen. Afhankelijk van de gekozen batterijtechnologie levert de robot tot 6,5 uur continue reinigingstijd volgens fabrikantgegevens, wat het platform zeer geschikt maakt voor langdurige shifts in grote ontvangsthallen.
De ICE Co-Botics Cobi 18 positioneert zich als een uiterst compacte schrob-droogmachine, specifiek gericht op smalle kantoorgangen en kleinere vloeroppervlakken die de draaicirkel van volledige schrobmachines niet aankunnen. Dit platform vult het gat voor corporate panden met een dichte bezetting en een gefragmenteerde indeling, waar wendbaarheid prioriteit heeft boven pure vierkante-metercapaciteit. Facility teams gebruiken deze oplossing vaak als aanvulling op handmatige schoonmaak voor de dagelijkse onderhoudsronde in de meest compacte kantoorsegmenten.
De technische opbouw is afgestemd op deze beperkte ruimtes, met een footprint van slechts 48 bij 48 centimeter waardoor smalle deuren en standaard personenliften geen obstakel vormen. In de ECO-modus registreert het apparaat geluidsniveaus tussen 66 en 68 dB(A) volgens fabrikantgegevens, wat inzet in de nabijheid van kantoorwerkplekken toelaat. De batterijcapaciteit limiteert zich tot maximaal 90 minuten per lading onder gedefinieerde laboratoriumomstandigheden, wat betekent dat voor een middelgroot kantoor een structurele planning voor handmatige laadmomenten of meerdere batterijwissels vereist is.
Wanneer corporate facility teams een inkoopbeslissing formuleren, vormt de aard van de vloeroppervlakken het primaire scheidingskader. Voor ruimtes met voornamelijk tapijt of een sterke vermenging van droge oppervlakken biedt de compacte Kärcher KIRA CV 1 een uiterst stille en doeltreffende oplossing. Indien de focus ligt op uitgestrekte harde vloeren in logistieke back-office zones en parkeerdekken, leveren de robuuste Avidbots Neo 2W of de Tennant T7AMR de benodigde dekkingsgraad en bodemdruk, mits er vrachtliften aanwezig zijn. Voor de kenmerkende Europese hoofdkantoorcampussen, waar een balans gezocht wordt tussen natte reinigingskracht, navigatie door deuren van 800 tot 900 millimeter en automatische docking voor meerploegendiensten, vult de OrionStar CleaniBot C5 de middelgrote categorie effectief in. Bevat de faciliteit louter smalle, dichtbebouwde gangen waar grotere machines vastlopen, dan biedt de ICE Co-Botics Cobi 18 de noodzakelijke wendbaarheid, hoewel met een verhoogde frequentie van handmatige interventies. In alle scenario’s blijft een nauwe samenwerking met de IT-afdeling cruciaal om ervoor te zorgen dat de gekozen navigatie- en datarapportagesystemen strikt voldoen aan de geldende AVG-normen voor gebouwkaarten.
De praktijkervaring van robotleveranciers en onafhankelijke ROI-studies komt uit op een bandbreedte van circa 9 tot 18 maanden voor locaties met een herhaalbaar dagelijks schrobtraject van 5.000+ m², mits de robot ’s nachts of in daluren kan draaien. Arbeidskosten vormen 60–80% van het totale schoonmaakbudget, dus zelfs een gedeeltelijke verschuiving van repetitieve vloerbedekking naar automatisering levert snel besparing op. De sleutelvariabelen zijn geladen uurtarief (inclusief toeslagen en toezicht), het aantal uren dat handmatig schrobben daadwerkelijk wegvalt en de jaarlijkse exploitatiekosten (consumables, preventief onderhoud, supervisietijd). Voor kleinere of sterk ingedeelde kantoorruimtes kan de terugverdientijd langer zijn omdat er meer uitzonderingswerk overblijft voor de menselijke schoonmaker.
De drie gangbare modellen verschillen vooral in wie het servicerisico en de investeringslast draagt. Bij koop (CapEx) liggen de totale eigendomskosten over 5 jaar doorgaans het laagst, maar de organisatie is zelf verantwoordelijk voor preventief onderhoud, slijtageonderdelen en uptime-garanties. Leasing en Robot-as-a-Service (RaaS) verschuiven deze risico’s naar de leverancier tegen een voorspelbare maandprijs (in de VS-markt liggen referentie-anchors voor compacte robots rond $1.000–$1.900 per maand, exclusief docking-station); concrete Europese tarieven zijn not publicly specified in de geraadpleegde bronnen. Voor corporate facility teams die CapEx willen mijden en snel willen opschalen, is een RaaS-contract inclusief servicedekking in de Benelux doorgaans de minst risicovolle route.
Onder de AVG zijn gebouwkaarten, routegegevens en cameradata van schoonmaakrobots persoonsgegevens zodra personen herkenbaar in beeld kunnen komen of hun aanwezigheid uit de data is af te leiden. De Autoriteit Persoonsgegevens vereist een Data Protection Impact Assessment (DPIA) wanneer er op grote schaal en systematisch monitoring plaatsvindt in een werkruimte, wat bij mapping van meerdere verdiepingen doorgaans het geval is. Exploitanten moeten vóór ingebruikname bevestigen dat kaart- en telematicadata binnen de EER worden verwerkt of dat een adequaat doorgiftemechanisme (SCC’s) is ingericht, én dat een verwerkersovereenkomst (AVG artikelen 28 en 32) met de robotleverancier beschikbaar is. Modellen die uitsluitend objecten detecteren zonder gezichts- of woordherkenning (zoals ICE Co-Botics Cobi 18) verminderen het privacy-risicoprofiel aanzienlijk, maar nemen de DPIA-plicht niet volledig weg.
Voor overdaggebruik in een open kantoortuin of gemeenschappelijke gang wordt doorgaans een bovengrens van circa 65–68 dB(A) als acceptabel ervaren, omdat spraakverstaanbaarheid en concentratie anders merkbaar lijden. Binnen het overzicht zitten de Kärcher KIRA CV 50 (57 dB(A)) en de OrionStar CleaniBot C5 (minder dan 68 dB(A)) onder of net op die grens, terwijl de ICE Co-Botics Cobi 18 in ECO-modus 66–68 dB haalt. De Tennant T7AMR (vanaf 70 dB(A)) en de Avidbots Neo 2W (75–83 dB(A)) zijn akoestisch alleen geschikt voor nachtelijke of geïsoleerde zones zoals bedrijfshallen en parkeerniveaus. Wie overdag in een bezette kantooromgeving wil reinigen, moet dus letten op de ECO-modus of een gerichte stille modus, niet alleen op het maximaal opgegeven geluidsniveau.
De doorgang-breedte is een van de hardste fysieke grenzen aan inzetbaarheid, en het verschilt sterk per klasse. Compacte robots zoals de ICE Co-Botics Cobi 18 (48 × 48 cm footprint) en de OrionStar CleaniBot C5 (minimale doorgangbreedte circa 880 mm) zijn ontworpen voor standaard kantoorgangen van 800–900 mm, gewone binnendeuren en personenliften. De Tennant T7AMR (850 mm breed, 1.450 mm hoog) past nog door bredere gangen maar vraagt al snel een vrachtlift of een bredere personenlift tussen verdiepingen. De Avidbots Neo 2W (76–94 cm breed, 137 cm hoog, circa 600 kg) is in deze peer-groep alleen inzetbaar in bedrijfshallen of parkeerniveaus, niet in reguliere kantoorgangen. Voor een hoofdkantoorcampus met meerdere verdiepingen is een vooropname van liftcabinebreedte en deurnorm daarom een verplichte eerste stap.
De praktijkverschillen zijn groot: de OrionStar CleaniBot C5 haalt volgens opgave circa 3 uur schrobwerk of tot 8 uur stofwissend op één lading, met daarnaast automatisch opladen bij het docking-station voor meerploegendiensten. Compacte modellen zoals de ICE Co-Botics Cobi 18 beperken zich tot 60–90 minuten per lading, wat voor een middelgroot kantoor al snel meerdere laadmomenten per nacht betekent. De Tennant T7AMR (tot 4 uur met loodzuur, tot 6,5 uur met lithium-ion) en de Avidbots Neo 2W (4–6 uur met swappable batterij) zijn duidelijk gericht op grotere oppervlakken. Voor een volledige nachtelijke shift in een hoofdkantoorcampus is het wijs om naast runtime óók tankinhoud en docking-tijd mee te wegen — een korte runtime met snelle automatische oplading kan in de praktijk productiever zijn dan één lange cyclus zonder tussentijdse bijvulling.
Voetnoot: Derdepartij productspecificaties zijn gebaseerd op publieke data (tot, onder gedefinieerde laboratoriumomstandigheden, volgens fabrikantgegevens) en kunnen in de praktijk afwijken. Productnamen en handelsmerken behoren toe aan hun respectievelijke eigenaren. Indien enig product gebruikmaakt van camera’s, spraakopname, kartering of cloudgebaseerde dataverwerking, dienen operationele teams de AVG-naleving expliciet te verifiëren voor aanvang van de implementatie.